


লিফটে চড়ে যখন আপনি অবশ্যই এক তল থেকে অন্য মসৃণ এবং নিরাপদে অন্য তলায় যেতে চান। একটি লিফট ড্রাইভে, পরিশীলিত গতি নিয়ন্ত্রণ লিফটকে একটি নির্দিষ্ট অবস্থানে থামতে সক্ষম করে এবং সম্পূর্ণ স্টপ না আসা পর্যন্ত সহজেই হ্রাস করে। পরিশীলিত গতি নিয়ন্ত্রণের অভাবের ফলে একটি লিফট ভুলভাবে মেঝেগুলির মধ্যে থামতে পারে, যা লিফট রাইডারকে চঞ্চল এবং অস্বস্তিকর বা অনিরাপদ বোধ করতে পারে।
রোবটস, কম্পিউটার সংখ্যার নিয়ন্ত্রণ (সিএনসি) মেশিন এবং কারখানার অটোমেশন সরঞ্জামগুলির সমস্তগুলি সার্ভো ড্রাইভের মাধ্যমে সুনির্দিষ্ট অবস্থান নিয়ন্ত্রণ প্রয়োজন এবং অনেক ক্ষেত্রে পণ্যগুলি সঠিকভাবে উত্পাদন করতে এবং কর্মপ্রবাহ বজায় রাখতে যথাযথ গতি নিয়ন্ত্রণ প্রয়োজন।
যথার্থ গতি নিয়ন্ত্রণ অর্জনে শিল্প ড্রাইভগুলির অনেক দিক গুরুত্বপূর্ণ, যার মধ্যে রিয়েল-টাইম নিয়ন্ত্রণ নকশায় তিনটি প্রাথমিক সাবসিস্টেম জড়িত, যথা সংবেদনশীল, প্রক্রিয়াজাতকরণ এবং ড্রাইভিং। এই কাগজটি প্রতিটি সাবসিস্টেমকে সমর্থন করে এমন প্রযুক্তিগুলির উদাহরণগুলি নিয়ে আলোচনা করবে।
সেন্সিং
নির্ভুলতা গতি নিয়ন্ত্রণ যথাযথ অবস্থান এবং বেগ সংবেদন ব্যতীত উপলব্ধি করা যায় না। সেন্সিংয়ে মোটর শ্যাফ্ট কৌণিক অবস্থান এবং বেগ সংবেদন বা কনভেয়র বেল্ট লিনিয়ার অবস্থান এবং বেগ সংবেদনশীল অন্তর্ভুক্ত থাকতে পারে। ডিজাইনাররা প্রায়শই বিপ্লব প্রতি শত থেকে এক হাজার স্লট সহ ইনক্রিমেন্টাল অপটিক্যাল এনকোডার ব্যবহার করেন যাতে অবস্থান এবং বেগ বোধ করতে হয়। এই এনকোডারগুলি সাধারণত কোয়াড্র্যাচার এনকোডেড ডাল (কিউইপি) এর মাধ্যমে মাইক্রোকন্ট্রোলার (এমসিইউ) এর সাথে সংযুক্ত থাকে এবং তাই কিউইপি ইন্টারফেসের সক্ষমতা প্রয়োজন।
বিপরীতে, পরম এনকোডারগুলি উল্লেখযোগ্যভাবে আরও নির্ভুল, সাধারণত বিপ্লব প্রতি আরও স্লট থাকে এবং নিখুঁত কৌণিক অবস্থান সরবরাহ করার জন্য যথার্থতা মাউন্ট করা হয়। সংবেদনশীল অবস্থানটি একটি ডিজিটাল উপস্থাপনায় রূপান্তরিত হয় এবং একটি স্ট্যান্ডার্ড প্রোটোকল অনুসারে এনকোড করা হয়। এই জাতীয় প্রোটোকলের উদাহরণগুলি হ'ল তামাগাওয়ার টি-ফর্ম্যাট এবং আইসি-হাউস জিএমবিএইচ-এর দ্বি-দিকনির্দেশক সিরিয়াল সিঙ্ক্রোনাইজেশন (বিস) সি। পূর্বে, আপনার এই জাতীয় এনকোডারের সাথে ইন্টারফেস করার জন্য একটি ফিল্ড প্রোগ্রামেবল গেট অ্যারে (এফপিজিএ) প্রয়োজন হবে, তবে আরও বেশি এমসিইউগুলির এখন এই ক্যাপিলিটি রয়েছে (চিত্র 1 নীচে দেখানো হয়েছে)। যেহেতু টি-ফর্ম্যাট এবং বিস সি প্রোটোকলগুলি প্রায়শই জনপ্রিয় যোগাযোগ বন্দর বা সিরিয়াল পেরিফেরাল ইন্টারফেস (এসপিআই), ইউনিভার্সাল অ্যাসিঙ্ক্রোনাস রিসিভার ট্রান্সমিটার (ইউআরটি), বা কন্ট্রোলার এরিয়া নেটওয়ার্ক (সিএন) এর মতো ইন্টারফেস দ্বারা সমর্থিতদের থেকে পৃথক থাকে, যা বেশিরভাগ এমসিইউগুলিতে সাধারণ, তাদের প্রায়শই কাস্টমাইজযোগ্য লজিক ব্লক বা প্রফিটরেশনস ইউনিটগুলির প্রয়োজন হয়।
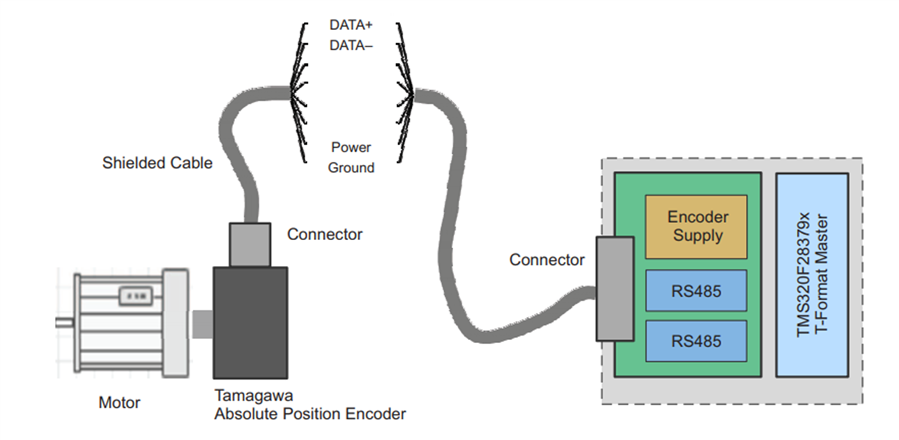
পরম এনকোডারগুলিও বৈদ্যুতিন চৌম্বকীয় বা রেজোলভার-জাতীয় সার্কিটের উপর ভিত্তি করে তৈরি করা যেতে পারে, যার জন্য সাইনোসয়েডাল বৈদ্যুতিক সংকেতগুলির সুনির্দিষ্ট পরিমাপ প্রয়োজন। যথার্থ অপারেশনাল এম্প্লিফায়ার এবং ভোল্টেজ রেফারেন্সগুলিও গুরুত্বপূর্ণ। মোটর এবং গতি নিয়ন্ত্রণের জন্য সর্বদা সঠিক মোটর কারেন্ট এবং ভোল্টেজ সনাক্তকরণ প্রয়োজন, বিশেষত যখন সেন্সরলেস নিয়ন্ত্রণ ব্যবহার করা হয়। সাধারণ সমাধানগুলি হ'ল ইনলাইন এবং ইনভার্টার ব্রিজ আর্ম নিম্ন-পার্শ্ব সনাক্তকরণ বিচ্ছিন্ন/অ-বিচ্ছিন্ন পরিবর্ধক এবং ড্রাইভারগুলি সংহত নিম্ন-পাশের বর্তমান সনাক্তকরণ সহ ব্যবহার করে।
প্রক্রিয়াজাতকরণ
যথার্থ মোশন কন্ট্রোল সিস্টেমে মোশন কন্ট্রোল প্রোফাইল এবং অ্যালগরিদম সম্পাদনের জন্য উচ্চ গণনামূলক শক্তি সহ এমসিইউগুলির প্রয়োজন হয়, যা সাধারণত 32- বিট শব্দের দৈর্ঘ্য সহ স্থানীয় 64- বিট ভাসমান পয়েন্ট সমর্থন প্রয়োজনীয় নির্ভুলতা এবং নির্ভুলতা সরবরাহ করার জন্য। অ্যালগরিদমগুলি ত্রিকোণমিতিক, লোগারিদমিক এবং তাত্পর্যপূর্ণ গণিতের উপর প্রচুর নির্ভর করে কারণ অনেক এমসিতে হার্ডওয়্যার গ্যাসের প্যাডেল থাকে।
নিয়ন্ত্রণের অধীনে গতির অক্ষের সংখ্যা বা নিয়ন্ত্রণ লুপের সংখ্যা দেওয়া, ডিজাইনাররা প্রায়শই একটি মাল্টি-সেন্ট্রাল প্রসেসর (সিপিইউ) আর্কিটেকচার বা সিপিইউ-জাতীয় সমান্তরাল গ্যাস প্যাডেলগুলি ব্যবহার করেন। একাধিক সিপিইউ অতিরিক্ত তদারকি এবং যোগাযোগের কাজের জন্যও বিবেচনা করা যেতে পারে।
রিয়েল-টাইম কন্ট্রোল অ্যাপ্লিকেশন হিসাবে, পুরো সিগন্যাল চেইনের মোট বিলম্ব (যেমন, বর্তমান, ভোল্টেজ, অবস্থান এবং নিয়ন্ত্রণ আউটপুটগুলির আপডেটের জন্য বেগের পরিমাপের সংগ্রহ থেকে সময়) নিয়ন্ত্রণ কর্মক্ষমতা এবং তাই নির্ভুলতার উপর সরাসরি প্রভাব ফেলে। কিছু এমসিইউতে অন-চিপ অ্যানালগ তুলনামূলক রয়েছে যা নিয়ন্ত্রণ ক্রিয়াগুলি সরাসরি উত্পন্ন করতে পারে, উল্লেখযোগ্যভাবে বিলম্বিতা এবং সিপিইউ লোড হ্রাস করে। দ্রুত বাধা প্রতিক্রিয়া এবং ক্ষেত্র সংরক্ষণ এবং পুনরুদ্ধারও গুরুত্বপূর্ণ।
উচ্চ প্রক্রিয়াকরণ শক্তি যথেষ্ট নয়। মোশন কন্ট্রোল এমসিইউগুলিতে অবশ্যই 12- এবং 16- বিট অ্যানালগ-টু-ডিজিটাল রূপান্তরকারী, কিউইপি ইন্টারফেস, উচ্চ-রেজোলিউশন এজ এবং পালস ক্যাপচার, এবং পালস-প্রস্থের মড্যুলেশন (পিডব্লিউএম) আউটপুটগুলির মতো সাধারণ-উদ্দেশ্য নিয়ন্ত্রণ পেরিফেরিয়াল থাকতে হবে। কাস্টম লজিক এবং সময় বাস্তবায়নের ক্ষমতাও প্রয়োজন।
ডিজাইনারদের উঠতে এবং তাদের ডিজাইনগুলি দ্রুত টিউন করতে সহায়তা করার জন্য, এমসিইউ এবং মোটর ড্রাইভার সরবরাহকারীরা মোটর এবং গতি নিয়ন্ত্রণ অ্যালগরিদম সরবরাহ করে, যেমন সেন্সরলেস পর্যবেক্ষক এবং সফ্টওয়্যার লাইব্রেরিগুলির মতো মূল অ্যালগরিদমগুলির পাশাপাশি জিইআইআই কনফিগারেশন সহ সম্পূর্ণ নিয়ন্ত্রণ কোড।

শিল্প ড্রাইভের জন্য এমসিইউ
ড্রাইভার
পাওয়ার ডিভাইস এবং ড্রাইভারদের সাধারণত পিডব্লিউএম আকারে কাঙ্ক্ষিত নিয়ন্ত্রণ ক্রিয়া সরবরাহ করা প্রয়োজন, যেখানে শুল্ক চক্রটি ক্রিয়াটির প্রতিনিধিত্ব করে। পিডব্লিউএম ডালগুলির সুনির্দিষ্ট নিয়ন্ত্রণ গুরুত্বপূর্ণ, যার অর্থ ড্রাইভারকে অবশ্যই সবচেয়ে ছোট সম্ভাব্য সময় বিচ্যুতি সহ প্রয়োজনীয় ড্রাইভের তীব্রতা সরবরাহ করতে হবে; পাওয়ার ডিভাইসটি অবশ্যই ঠিক সময়ে ঠিক সময়ে চালু এবং বন্ধ করতে হবে। এই জাতীয় ড্রাইভারগুলি অতিরিক্ত বৈশিষ্ট্য যেমন অতিরিক্ত এবং তাপীয় সুরক্ষার মতো অতিরিক্ত বৈশিষ্ট্য সহ আজ সহজেই উপলব্ধ। নতুন প্রশস্ত ব্যান্ডগ্যাপ পাওয়ার ডিভাইসগুলি দ্রুত এবং সুনির্দিষ্ট টার্ন-অন এবং টার্ন-অফ সময় নিশ্চিত করে। দ্রুত স্যুইচিং গতি এবং প্রশস্ত ব্যান্ডগ্যাপ ডিভাইসের কম স্যুইচিং ক্ষতিগুলি উন্নত স্থায়িত্ব এবং পারফরম্যান্সের জন্য দ্রুত নিয়ন্ত্রণ লুপগুলি সক্ষম করে।
নির্ভুলতা ছাড়াও, অনেক অ্যাপ্লিকেশনগুলির জন্য মোটর নিয়ন্ত্রণ নকশাগুলির প্রয়োজন যা সংহত বর্তমান সেন্সিং এবং পাওয়ার সাপ্লাই মডিউলগুলির সাথে ড্রাইভারদের ব্যবহার করতে যথেষ্ট কমপ্যাক্ট।
উপসংহার
শিল্প ড্রাইভগুলির জন্য যথার্থ গতি নিয়ন্ত্রণ গুরুত্বপূর্ণ। প্রযুক্তিগত সমাধানগুলি রিয়েল-টাইম কন্ট্রোল ডিজাইন, সেন্সিং, প্রসেসিং এবং অ্যাকুয়েশন অন্তর্নিহিত তিনটি সাবসিস্টেমগুলিকে সম্বোধন করে এবং যথার্থ গতি নিয়ন্ত্রণ সক্ষম করার জন্য ডিজাইন করা হয়েছে।