


MPC নিয়ন্ত্রণ
মডেল ভবিষ্যদ্বাণীমূলক নিয়ন্ত্রণ (MPC) 1970 এর দশকে শিল্প প্রক্রিয়াগুলিতে প্রয়োগ করা একটি হিউরিস্টিক কন্ট্রোল অ্যালগরিদম হিসাবে এর উত্স থেকে বিকশিত হয়েছে সমৃদ্ধ তাত্ত্বিক এবং ব্যবহারিক বিষয়বস্তু সহ একটি নতুন একাডেমিক শৃঙ্খলায়।
ভবিষ্যদ্বাণীমূলক নিয়ন্ত্রণ অপ্টিমাইজেশান প্রয়োজনীয়তাগুলির সাথে নিয়ন্ত্রণের সমস্যাগুলি সমাধান করে। গত 30 বছরে, জটিল শিল্প প্রক্রিয়াগুলিতে ভবিষ্যদ্বাণীমূলক নিয়ন্ত্রণের সাফল্য জটিল সীমাবদ্ধ অপ্টিমাইজেশান নিয়ন্ত্রণ সমস্যাগুলি পরিচালনা করার জন্য তার বিশাল সম্ভাবনা সম্পূর্ণরূপে প্রদর্শন করেছে।
MPC নিয়ন্ত্রণ হল একটি বাস্তব-সময় বন্ধ-লুপ অপ্টিমাইজেশান নিয়ন্ত্রণ পদ্ধতি৷ এই অ্যালগরিদমের প্রাথমিক সুবিধা হল এর পুনরাবৃত্ত অনলাইন অপারেশন, যা ক্রমাগত বর্তমান সর্বোত্তম নিয়ন্ত্রণের পরিমাণ অর্জন করে। উপরন্তু, এটি গাড়ির অ্যাকচুয়েটর, স্কিড এবং গতিবিদ্যার মতো একাধিক সীমাবদ্ধতা পূরণ করতে উদ্দেশ্যমূলক ফাংশন স্থাপন করতে পারে।
যাইহোক, এর ট্র্যাকিং কর্মক্ষমতা ভবিষ্যদ্বাণীমূলক মডেলের নির্ভুলতার জন্য অত্যন্ত সংবেদনশীল। অধিকন্তু, ননলাইনার মডেল ভবিষ্যদ্বাণীমূলক নিয়ন্ত্রণের উচ্চ গণনামূলক প্রয়োজনীয়তার কারণে, এটি উচ্চ গতির ড্রাইভিং পরিবেশের জন্য অনুপযুক্ত।
বর্তমানে, অনেক গবেষক অরৈখিক যানবাহনের মডেলগুলিকে লিনিয়ারাইজ করেছেন, তবে এটি কেবল যানবাহন এবং টায়ারের রৈখিক অঞ্চলগুলির মধ্যে ট্র্যাকিং নির্ভুলতা নিশ্চিত করে৷
MPC কন্ট্রোলার, রোলিং টাইম ডোমেন কন্ট্রোলার নামেও পরিচিত, কন্ট্রোল সিস্টেমের ননলাইনার ডাইনামিক মডেল বিবেচনা করে এবং ভবিষ্যতের সময়ের ব্যবধানে সিস্টেমের আউটপুট আচরণের পূর্বাভাস দেয়। সীমাবদ্ধ সর্বোত্তম নিয়ন্ত্রণ সমস্যা সমাধান করে, সিস্টেমটি ভবিষ্যতের সময়ের ব্যবধানে ট্র্যাকিং ত্রুটি কমিয়ে দেয়, এই পদ্ধতিটিকে শক্তিশালী করে তোলে।
মডেল ভবিষ্যদ্বাণীমূলক নিয়ন্ত্রণ অ্যালগরিদমগুলিতে ভবিষ্যদ্বাণীমূলক মডেলিং, রোলিং অপ্টিমাইজেশান এবং প্রতিক্রিয়া সংশোধনের মৌলিক বৈশিষ্ট্য রয়েছে। প্রথাগত গবেষণা পদ্ধতি প্রায়শই গতিশীল এবং গতিশীল সীমাবদ্ধতাকে উপেক্ষা করে বা সরল করে, তবুও এই ধরনের সীমাবদ্ধতাগুলি নিয়ন্ত্রণ কার্যক্ষমতাকে উল্লেখযোগ্যভাবে প্রভাবিত করে।
মডেল ভবিষ্যদ্বাণীমূলক নিয়ন্ত্রণ পদ্ধতি স্পষ্টভাবে অপ্টিমাইজেশান উদ্দেশ্য ফাংশন মধ্যে গাড়ির গতি এবং গতিশীল সীমাবদ্ধতা অন্তর্ভুক্ত করতে পারে.
MPC-এর রোলিং অপ্টিমাইজেশান এবং ফিডব্যাক সংশোধন বৈশিষ্ট্যগুলিকে কাজে লাগানোর মাধ্যমে, বন্ধ{0}}লুপ সিস্টেম সময় বিলম্বের প্রভাব কার্যকরভাবে কমানো বা এমনকি নির্মূল করা যেতে পারে৷ উপরন্তু, পরিকল্পনা প্রক্রিয়া দ্বারা প্রদত্ত ভবিষ্যত ট্র্যাজেক্টরি তথ্য গতি নিয়ন্ত্রণ অপ্টিমাইজ করার জন্য ব্যবহার করা যেতে পারে, যার ফলে নিয়ন্ত্রণ কার্যক্ষমতা বৃদ্ধি পায়।
ওয়াং উইরান এট আল। Laguerre ফাংশন উপর ভিত্তি করে একটি অভিযোজিত ভবিষ্যদ্বাণীমূলক নিয়ন্ত্রণ পদ্ধতি পরিকল্পিত.
এই পদ্ধতিটি দুটি অংশ নিয়ে গঠিত: সুনির্দিষ্ট ট্র্যাজেক্টোরি ট্র্যাকিংয়ের জন্য একটি অভিযোজিত MPC মডিউল এবং উল্লেখযোগ্যভাবে গণনা হ্রাস করার জন্য একটি Laguerre ফাংশন মডিউল।
অভিযোজিত MPC মডিউলে, সিস্টেমের মডেল প্যারামিটারগুলি সনাক্ত করতে একটি পুনরাবৃত্তিমূলক সর্বনিম্ন স্কোয়ার অ্যালগরিদম চালু করা হয়, যার ফলে সিস্টেমের নির্ভুলতা এবং দৃঢ়তা উন্নত হয়। যাইহোক, যখন AUV জটিল পরিবেশে কাজ করে, তখন এই পদ্ধতির ফলে গণনীয় লোডের উল্লেখযোগ্য বৃদ্ধি হতে পারে।
অতএব, Laguerre ফাংশনে, নিয়ামক ইনপুট ভেরিয়েবলের পুনর্গঠনটি উদ্দেশ্যমূলক ফাংশনের ম্যাট্রিক্স ক্রম হ্রাস করার জন্য চালু করা হয়। ফলাফলগুলি দেখায় যে এই পদ্ধতিটি কম কম্পিউটেশনাল লোড সহ AUV ট্র্যাজেক্টোরিগুলি ট্র্যাক করার সময় গতিবিদ্যা, হস্তক্ষেপ প্রতিরোধ এবং দৃঢ়তার পরিপ্রেক্ষিতে চমৎকার কর্মক্ষমতা প্রদর্শন করে।
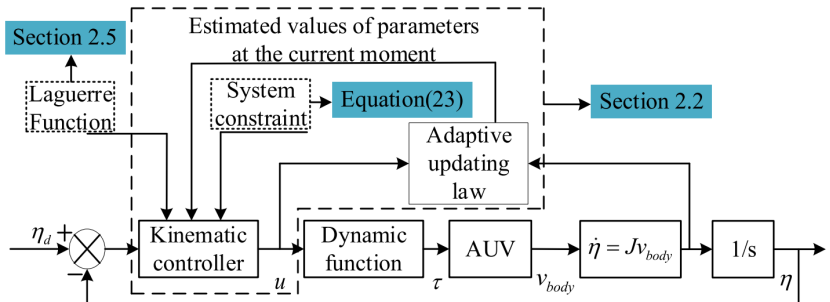 অভিযোজিত MPC ব্লক ডায়াগ্রাম
প্যাডেন বিশুদ্ধ ট্র্যাকিং অ্যালগরিদম, সামনের চাকা ফিডব্যাক কন্ট্রোল, রিয়ার হুইল ফিডব্যাক কন্ট্রোল, লায়াপুনভ ফাংশন-ভিত্তিক কন্ট্রোল, আউটপুট ফিডব্যাক লিনিয়ারাইজেশন কন্ট্রোল, এবং এমওসি কন্ট্রোল স্থায়িত্ব, সময় জটিলতা, মডেল ব্যবহার এবং অনুমানের ক্ষেত্রে সংক্ষিপ্ত করেছেন।
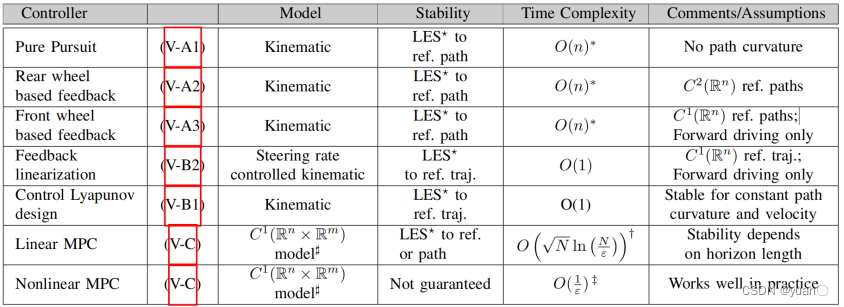 বিভিন্ন কন্ট্রোলার লিজেন্ডের সারাংশ*: স্থানীয় সূচকীয় স্থিতিশীলতা (LES)