


শিল্প অটোমেশন কন্ট্রোল সিস্টেমে, এনকোডারগুলি গুরুত্বপূর্ণ অবস্থান প্রতিক্রিয়া উপাদান হিসাবে কাজ করে, তাদের নির্ভুলতা সরাসরি সরঞ্জামের কার্যকারিতাকে প্রভাবিত করে। যান্ত্রিক অবস্থান (MPOS) এবং ডিজিটাল অবস্থানে (DPOS) ত্রুটিগুলি সার্ভো সিস্টেমে সাধারণ, বিশেষ করে এমন পরিস্থিতিতে যেখানে উচ্চ সিঙ্ক্রোনাইজেশন প্রয়োজন। এই ধরনের বিচ্যুতিগুলি সরঞ্জামের কম্পন, অবস্থানের ত্রুটি বা এমনকি উত্পাদন দুর্ঘটনার দিকে পরিচালিত করতে পারে। এই কাগজটি পদ্ধতিগতভাবে এই প্রযুক্তিগত চ্যালেঞ্জ মোকাবেলার ব্যবহারিক পদ্ধতির রূপরেখা, ত্রুটি বিশ্লেষণ, সমস্যা সমাধানের পদ্ধতি এবং সমাধানগুলিকে কভার করে।
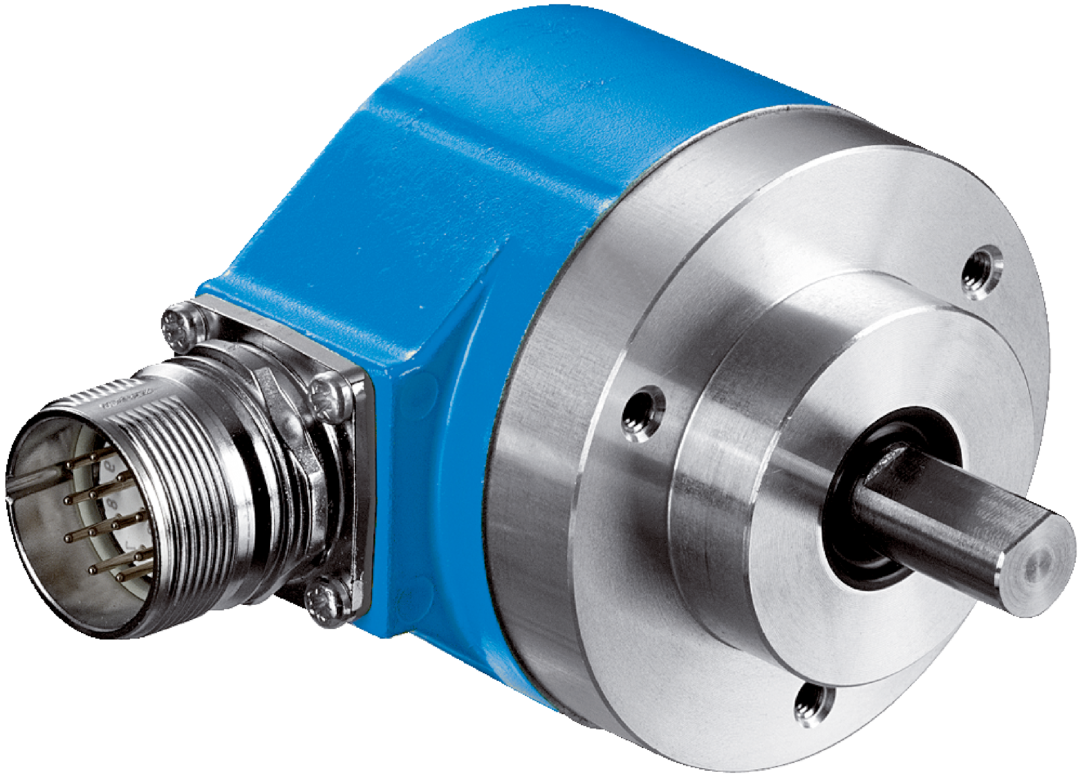
I. এমপিওএস বনাম ডিপিওএস ত্রুটির সাধারণ প্রকাশ এবং কারণ
যখন সিস্টেম MPOS (মেকানিক্যাল পজিশন) এবং DPOS (এনকোডার-ফিডব্যাক ইলেকট্রনিক পজিশন) এর মধ্যে ক্রমাগত বিচ্যুতি শনাক্ত করে, তখন নিম্নলিখিত ঘটনাগুলি সাধারণত ঘটে:
1. অবস্থান ট্র্যাকিং ত্রুটি:সার্ভো মোটর অপারেশন চলাকালীন, মনিটরিং ডিসপ্লে প্রকৃত অবস্থান এবং কমান্ডযুক্ত অবস্থানের মধ্যে অ্যাসিঙ্ক্রোনি দেখায়।
2. সঞ্চিত ত্রুটি:অপারেটিং সময়ের সাথে বিচ্যুতি ধীরে ধীরে বৃদ্ধি পায়, বিশেষ করে দীর্ঘ-দূরত্বের পারস্পরিক আন্দোলনের সময় লক্ষণীয়।
3. জিরো ড্রিফ্ট:ডিভাইসটি শূন্যে ফিরে আসার পরে পুনরাবৃত্তি অবস্থানের সময় একটি নির্দিষ্ট অফসেট ঘটে।
ব্যবহারকারীর ক্ষেত্রে এবং প্রযুক্তিগত ডকুমেন্টেশনের উপর ভিত্তি করে, ত্রুটির মূল কারণগুলি নিম্নরূপ শ্রেণীবদ্ধ করা যেতে পারে:
● যান্ত্রিক সংক্রমণ সমস্যা:আলগা কাপলিং, বেল্ট স্লিপেজ, অতিরিক্ত গিয়ার ব্যাকল্যাশ ইত্যাদির কারণে যান্ত্রিক অবস্থানের ক্ষতি।
● এনকোডার ইনস্টলেশন ত্রুটি:শ্যাফ্ট সিস্টেমের ঘনত্বের বিচ্যুতি বা আলগা এনকোডার মাউন্টিং বোল্টের কারণে সৃষ্ট সিগন্যাল জিটার।
● বৈদ্যুতিক হস্তক্ষেপ:পাওয়ার লাইন এবং এনকোডার তারের সমান্তরাল রাউটিং এর ফলে সংকেত শব্দ।
● প্যারামিটার কনফিগারেশন ত্রুটি:অনুপযুক্ত ইলেকট্রনিক গিয়ার অনুপাত সেটিংস বা অমিল ফিল্টার পরামিতি।
● এনকোডার হার্ডওয়্যার ব্যর্থতা:দূষিত ঝাঁঝরি, চৌম্বকীয় এনকোডারে চৌম্বকীয় মেরু ক্ষয়, বা সংকেত প্রক্রিয়াকরণ চিপের ত্রুটি।
২. পদ্ধতিগত সমস্যা সমাধানের প্রক্রিয়া
1. যান্ত্রিক পরিদর্শন
● কাপলিং এবং ড্রাইভ চেইন পরিদর্শন:ডায়াল সূচক ব্যবহার করে মোটর এবং লোড সাইডের মধ্যে রেডিয়াল/অক্ষীয় রানআউট পরিমাপ করুন (অবশ্যই<0.05mm).
● ব্যাকল্যাশ পরীক্ষা:একটি ডায়াল ইন্ডিকেটর ব্যবহার করে ফরওয়ার্ড এবং রিভার্স রোটেশনের সময় ফ্রি প্লেতে পার্থক্য রেকর্ড করুন। যদি অনুমোদিত মান অতিক্রম করে (যেমন, 5μm), প্রিলোড সামঞ্জস্য করুন বা বিয়ারিংগুলি প্রতিস্থাপন করুন।
● এনকোডার ইনস্টলেশন যাচাইকরণ:নিশ্চিত করুন যে ফ্ল্যাঞ্জের পৃষ্ঠগুলি কোনও ফাঁক ছাড়াই ফ্লাশ করা হয়। শ্যাফ্ট এন্ড স্ক্রু টর্ক স্পেসিফিকেশন পূরণ করে তা যাচাই করুন (যেমন, CRT-প্রস্তাবিত 0.5–0.8 N·m)।
2. বৈদ্যুতিক সংকেত ডায়াগনস্টিকস
● অসিলোস্কোপ পরিদর্শন:এনকোডার A/B/Z সংকেত তরঙ্গরূপ সম্পূর্ণ কিনা পর্যবেক্ষণ করুন। গ্লিচ বা প্রশস্ততা ক্ষয় রোধ করুন (সাধারণ TTL সংকেত 5V ±10% হওয়া উচিত)।
● গোলমাল হস্তক্ষেপ পরীক্ষা:ডেডিকেটেড রাউটিং এর জন্য সাময়িকভাবে ঢালযুক্ত টুইস্টেড পেয়ার ক্যাবল ব্যবহার করুন এবং ত্রুটিগুলি উন্নত হয় কিনা তা তুলনা করুন।
● পাওয়ার সাপ্লাই স্থায়িত্ব:এনকোডার পাওয়ার সাপ্লাইতে ভোল্টেজের ওঠানামা পরীক্ষা করুন (যেমন, 5V ±5%)। প্রয়োজনে একটি ভোল্টেজ নিয়ন্ত্রক মডিউল যোগ করুন।
3. প্যারামিটার এবং সফ্টওয়্যার যাচাইকরণ
● ইলেকট্রনিক গিয়ার অনুপাত যাচাই:যান্ত্রিক হ্রাস অনুপাতের উপর ভিত্তি করে লব এবং হর মান পুনঃগণনা করুন। উদাহরণস্বরূপ, একটি 10:1 গিয়ারবক্স এবং 2500 পিপিআর এনকোডার রেজোলিউশনের সাথে, ইলেকট্রনিক গিয়ার অনুপাত হওয়া উচিত (ডাল প্রতি মোটর বিপ্লব) / (ডাল প্রতি লোড বিপ্লব)=2500 × 4 / (10 × 2500 × 4)=1:10।
● ফিল্টার সামঞ্জস্য:সার্ভো ড্রাইভে স্পিড ফিল্টার ব্যান্ডউইথ হ্রাস করা (যেমন, 100Hz থেকে 50Hz) উচ্চ-ফ্রিকোয়েন্সি শব্দের কারণে সৃষ্ট ভুলগুলিকে দমন করে৷
● জিরো পজিশন ক্ষতিপূরণ:সার্ভো ডিবাগিং সফ্টওয়্যারের মাধ্যমে ম্যানুয়ালি অফসেট ক্রমাঙ্কন ইনপুট করুন। কিছু সিস্টেম স্বয়ংক্রিয় ক্ষতিপূরণ সমর্থন করে (যেমন, Yaskawa Σ-7 ড্রাইভের "MPOS-DPOS অটো অ্যালাইনমেন্ট" ফাংশন)।
III. সাধারণ সমাধান মামলা
কেস 1:টেক্সটাইল মেশিনারিতে পর্যায়ক্রমিক ত্রুটি
উপসর্গ:একটি এডি কারেন্ট স্পিনিং মেশিন ত্বরণের সময় প্রায় 0.2 মিমি পিছিয়ে DPOS পিছিয়ে রয়েছে।
সমস্যা সমাধান:বর্ণালী বিশ্লেষণে দেখা গেছে যে ত্রুটির ফ্রিকোয়েন্সি টাকু গতির সমানুপাতিক ছিল। শেষ পর্যন্ত, পর্যায়ক্রমিক স্লিপেজ এনকোডার কাপলিংয়ে কীওয়ে পরিধানের জন্য চিহ্নিত করা হয়েছিল।
সমাধান:নমনীয় কাপলিংটিকে একটি টেপার হাতা চাবিহীন সংযোগ দিয়ে প্রতিস্থাপন করা হয়েছে, ত্রুটি ±0.02 মিমিতে কমিয়েছে।
কেস 2:লেজার কাটিং মেশিনে ক্রমবর্ধমান বিচ্যুতি
উপসর্গ:Y-সরল-লাইন কাটার সময় অক্ষের বিচ্যুতি 0.1 মিমি প্রতি মিটার বেড়েছে।
কারণ:এনকোডার ক্যাবল সার্ভো পাওয়ার লাইনের সাথে একটি নালী ভাগ করেছে, উচ্চ- ফ্রিকোয়েন্সি হস্তক্ষেপের কারণে পালস ক্ষয় হচ্ছে।
কর্ম:রিওয়্যারড ক্যাবল এবং ইনস্টল করা ম্যাগনেটিক রিং। একই সাথে ড্রাইভারের "পালস লস ক্ষতিপূরণ" ফাংশন সক্রিয় করে, বিচ্যুতি দূর করে।
IV উন্নত অপ্টিমাইজেশান ব্যবস্থা
1. ডুয়াল এনকোডার রিডানডেন্সি ডিজাইন:মোটর-এন্ড এনকোডার + ডাইরেক্ট লোড-শেষ পরিমাপ (যেমন, রৈখিক স্কেল) উচ্চ-শেষের সরঞ্জামগুলিতে প্রয়োগ করুন। সম্পূর্ণ বন্ধ-লুপ নিয়ন্ত্রণের মাধ্যমে ট্রান্সমিশন চেইন ত্রুটিগুলি দূর করুন৷
2. তাপমাত্রা ক্ষতিপূরণ:চৌম্বকীয় এনকোডারগুলির জন্য, যখন পরিবেষ্টিত তাপমাত্রার বৈচিত্র্য ±10 ডিগ্রি অতিক্রম করে তখন তাপমাত্রা ক্ষতিপূরণ অ্যালগরিদমগুলি সক্ষম করুন৷
3. রুটিন রক্ষণাবেক্ষণ:প্রতি 6 মাসে অপটিক্যাল এনকোডার গ্রেটিং ডিস্ক পরিষ্কার করুন এবং চৌম্বকীয় এনকোডার মেরু ব্যবধান পরিদর্শন করুন।
V. প্রস্তুতকারকের প্রযুক্তিগত সহায়তায় পার্থক্য
বিভিন্ন এনকোডার ব্র্যান্ড ত্রুটির জন্য বিভিন্ন সহনশীলতার মাত্রা প্রদর্শন করে:
● Tamagawa পরম এনকোডার:Endat প্রোটোকল সংস্করণ সামঞ্জস্যের দিকে মনোযোগ দিন; পুরানো ড্রাইভাররা সংকেতকে ভুল ব্যাখ্যা করতে পারে।
● সিমেন্স ইনক্রিমেন্টাল এনকোডার:সংকেত গঠনের জন্য SMC30 মডিউল ব্যবহার করুন।
● গার্হস্থ্য এনকোডার:কিছু পণ্যের জন্য শূন্য পটেনটিওমিটারের ম্যানুয়াল ক্রমাঙ্কন প্রয়োজন।
উপসংহার
MPOS{{0}DPOS ত্রুটিগুলি সমাধান করার জন্য যান্ত্রিক, বৈদ্যুতিক, এবং সফ্টওয়্যার দিকগুলিকে একীভূত করে বহুমাত্রিক বিশ্লেষণের প্রয়োজন৷ অনুশীলন ইঙ্গিত দেয় যে 80% ব্যর্থতা ইনস্টলেশন এবং তারের সমস্যা থেকে আসে। আমরা একটি প্রমিত ডিবাগিং প্রক্রিয়া স্থাপনের সুপারিশ করি: যান্ত্রিক ক্রমাঙ্কন → সংকেত গুণমান পরীক্ষা → প্যারামিটার ফাইন-টিউনিং → গতিশীল যাচাইকরণ। জটিল পরিস্থিতিতে, অবস্থানগত ট্র্যাজেক্টোরি বিশ্লেষণের জন্য উচ্চ-নির্ভুল লেজার ইন্টারফেরোমিটার নিযুক্ত করা মৌলিকভাবে সিস্টেমের স্থিতিশীলতা বাড়াতে পারে।