


শিল্পক্ষেত্রে প্রচুর সংখ্যক স্টেপার মোটর অ্যাপ্লিকেশন রয়েছে, যেমন অটোমেশন কন্ট্রোল, রোবট জয়েন্ট, প্রিন্টার কন্ট্রোল ইত্যাদি। সর্বাধিক ব্যবহৃত হাইব্রিড স্টেপার মোটর। সর্বাধিক ব্যবহৃত একটি হল হাইব্রিড স্টেপার মোটর, যা আমরা প্রতিদিন যে সমস্ত স্টেপার মোটরগুলির সাথে যোগাযোগ করি তার বেশিরভাগই এটি। ধারণাগতভাবে, স্টেপার মোটর এবং পরিবর্তনশীল অনিচ্ছা মোটরগুলির নির্দিষ্ট লিঙ্ক এবং পার্থক্য রয়েছে, এই কাগজটি প্রাথমিকভাবে অনিচ্ছা মোটর / স্টেপার মোটরের গঠন এবং কাজের নীতি সম্পর্কে কথা বলবে এবং বিভিন্ন মোটরের মধ্যে পার্থক্যগুলি তুলনা করবে।
1. পরিবর্তনশীল অনিচ্ছা মোটর
পরিবর্তনশীল অনিচ্ছা মোটর (ভেরিয়েবল-রিলাক্টেন্স মেশিন) সুইচিং রিলাক্টেন্স মোটর নামেও পরিচিত, সম্ভবত মোটরের সমস্ত মোটর কাঠামোর মধ্যে সবচেয়ে সহজ, উত্তল মেরু কাঠামো সহ উত্তেজনা উইন্ডিং এবং ফেরোম্যাগনেটিক রটার দ্বারা সজ্জিত স্টেটর দ্বারা। রটারের কোন কয়েল উইন্ডিং এবং কোন স্থায়ী চুম্বক নেই, এবং একটি ইলেক্ট্রোম্যাগনেটিক ফোর্স (dΨ/dθ) তৈরি করতে বিভিন্ন অবস্থানে রটারের অনিচ্ছার তারতম্যের উপর নির্ভর করে।
আমরা জানি যে চৌম্বক প্রবাহ সর্বদা সর্বনিম্ন অনিচ্ছায় পথ অতিক্রম করে। চিত্রে দেখানো হয়েছে. 1.1, S1 S2 কারেন্ট চালু এবং বন্ধ নিয়ন্ত্রণ করে এবং VD1 VD2 হল বর্তমান ধারাবাহিকতা ডায়োড। সর্বাধিক অনিচ্ছার AA' এবং aa' অবস্থানে দেখানো অবস্থান, CC-এর সর্বনিম্ন অনিচ্ছা, যদি এই সময়ে D ফেজটি শক্তিপ্রাপ্ত হয়, রটারটি ঘড়ির কাঁটার বিপরীত দিকে ঘুরবে; যদি এই সময়ে B ফেজটি শক্তিপ্রাপ্ত হয়, রটারটি ঘড়ির কাঁটার দিকে ঘুরবে; যদি A ফেজ এই সময়ে সক্রিয় হয়, রটার অপরিবর্তিত থাকবে। এটি লক্ষ করা উচিত যে সুইচ করা অনিচ্ছা মোটরগুলি বর্তমান দিক পরিবর্তনের মাধ্যমে মোটর ঘূর্ণনের দিক পরিবর্তন উপলব্ধি করতে পারে না, তবে মোটরের এগিয়ে এবং বিপরীত ঘূর্ণন উপলব্ধি করার জন্য শক্তিশালী ক্রম পরিবর্তনের মাধ্যমে।
ঘড়ির কাঁটার দিকে ঘূর্ণন শক্তিবর্ধক ক্রম: B-A-D-C
ঘড়ির কাঁটার বিপরীত দিকে ঘূর্ণন শক্তিবর্ধক ক্রম: D-A-B-C
যেহেতু ঘূর্ণনের সময় মোটরের চৌম্বকীয় প্রতিরোধের ব্যাপক পরিবর্তন হয়, তাই অনিচ্ছা মোটরের টর্ক স্পন্দন উচ্চ হয়ে যাবে। মোটরটি মসৃণ এবং দক্ষতার সাথে চলতে পারে তা নিশ্চিত করার জন্য, অনিচ্ছা মোটর নিয়ন্ত্রণ করার জন্য অন্যান্য তথ্যের মধ্যে রটারের অবস্থান, লোডের অবস্থা এবং গতির অবস্থা জানা প্রয়োজন। এবং অনিচ্ছা মোটর মডেলের স্থায়ী চুম্বক সিঙ্ক্রোনাস মোটর/অ্যাসিঙ্ক্রোনাস মোটরের ভাল রৈখিকতা নেই, তাই নিয়ন্ত্রণ নির্ভুলতা উন্নত করতে এটির প্রচুর ভবিষ্যদ্বাণী মডেল এবং অ্যালগরিদম প্রয়োজন, যা নিঃসন্দেহে অনিচ্ছা মোটর নিয়ন্ত্রণের অসুবিধা বাড়ায়।
 চিত্র 1.1 পরিবর্তনশীল অনিচ্ছা মোটরের মৌলিক কাঠামো
2. পরিবর্তনশীল অনিচ্ছা মোটর থেকে stepper মোটর
পরিবর্তনশীল অনিচ্ছা মোটরগুলি তাদের বিশেষ নিয়ন্ত্রণ পদ্ধতির (স্পন্দিত পর্যায়ক্রমে পরিবাহী) কারণে স্টেটর এবং রটার খুঁটির সংখ্যা বা স্টেটরের সক্রিয় পর্যায়গুলির সংখ্যা বৃদ্ধি করে আন্দোলনের কোণকে উপবিভাজন করতে পারে। বিভিন্ন কৌণিক ঘূর্ণন সঁচারক বল বৈশিষ্ট্য সহ এই ধরনের বিভিন্ন উপবিভক্ত কাঠামো রয়েছে, তাই সেগুলি নিয়ে আলোচনা করা হবে না। এই নিবন্ধে, আমরা বিভিন্ন মাত্রা থেকে বিভিন্ন সাধারণ পরিবর্তনশীল অনিচ্ছা মোটর প্রক্রিয়াগুলি অন্বেষণ করব, যাতে দেখতে স্টিপার মোটরগুলি অগণিত পরিবর্তনশীল অনিচ্ছা মোটর কাঠামো থেকে কীভাবে আলাদা হয়।
2.1 ক্যাসল টাইপ পরিবর্তনশীল অনিচ্ছা মোটর
যেমন আগে উল্লেখ করা হয়েছে, প্রসারিত খুঁটির সংখ্যা বাড়ানো আন্দোলনের কোণকে উপবিভাজন করতে পারে, তবে আরও প্রসারিত খুঁটিগুলি কয়েলের অনেক জায়গা নেবে, মোটর ওয়াইন্ডিং কার্যকারিতা হ্রাস পাবে এবং প্রসারিত খুঁটিগুলি অনির্দিষ্টকালের জন্য বাড়ানো যাবে না। একই সংখ্যক ড্রাইভের পর্যায়গুলির ক্ষেত্রে, প্রসারিত মেরুতে একটি ছোট দাঁত খোদাই করে, মেশিনের দূরত্ব কোণ দ্বারাও উপবিভাগ করা যেতে পারে। চিত্র 2.1-এ দেখানো হয়েছে, একটি থ্রি-ফেজ ক্যাসেল-টাইপ ভেরিয়েবল রিলাক্টেন্স মোটর যার একটি 6-পোল স্টেটর, প্রতি মেরুতে 4টি দাঁত এবং একটি 28-মেরু রোটার। শক্তিবর্ধক কয়েল 1, কয়েল 2, এবং কয়েল 3 ক্রমানুসারে প্রতিটি ধাপে 2/3 ধাপের দূরত্বের সাথে রটারটিকে ঘোরানোর জন্য চালাতে পারে। মোটর ডিজাইনের কগিং অনুপাত অনুসারে মানগুলি ডিজাইন করা দরকার এবং এখানে আলোচনা করা হয়নি।
এই ধরনের মোটর সাধারণত কম গতি, উচ্চ ঘূর্ণন সঁচারক বল এবং নির্ভুল কৌণিক রেজোলিউশনে ব্যবহৃত হয়, এই কাঠামোটিকে ইতিমধ্যেই "স্টেপার মোটর" বলা যেতে পারে, কারণ এই মোটরটির নিয়ন্ত্রণ পাশাপাশি অবস্থান সনাক্তকরণ থেকে বিচ্ছিন্ন করা যেতে পারে, পালস সিকোয়েন্স ড্রাইভের মাধ্যমে তুলনামূলকভাবে মসৃণ নিয়ন্ত্রণ উপলব্ধি করতে পারে।
 চিত্র 2.1 থ্রি-ফেজ ক্যাসল-টাইপ পরিবর্তনশীল অনিচ্ছা মোটর
2.2 মাল্টি-স্টেজ পরিবর্তনশীল অনিচ্ছা মোটর
একটি মাল্টি-ফেজ উইন্ডিং সহ একটি একক রটার নিয়ে গঠিত পরিবর্তনশীল অনিচ্ছা মোটরগুলিকে "একক-সেগমেন্ট পরিবর্তনশীল অনিচ্ছা মোটর" হিসাবেও পরিচিত। অন্য ধরণের পরিবর্তনশীল অনিচ্ছা মোটর হল একটি রটার এবং স্টেটর যা অনেকগুলি বিভাগে বিভক্ত, যা স্টেটরের পর্যায়গুলির সংখ্যা বৃদ্ধি না করেই উপবিভক্ত করা যেতে পারে এবং স্টেটরের উইন্ডিং কাঠামোর জন্য আরও বন্ধুত্বপূর্ণ। এটি একটি ফেজ সঙ্গে একটি সেগমেন্ট সেট আপ করা সম্ভব, যা কার্যত multiphase মোটর এর interwinding শেষ বাদ দেয়। n-সেগমেন্ট মোটরগুলির জন্য, প্রতিটি সেগমেন্টের রটার বা স্টেটর তার মেরু পিচের কোণের 1/n দ্বারা স্তব্ধ হয় এবং মেরু পিচটিকে n বার দ্বারা আরও উপবিভক্ত করা যেতে পারে।
2.3 হাইব্রিড স্টেপার মোটর
একটি সাধারণ পরিবর্তনশীল অনিচ্ছা মোটরে, ঘূর্ণনের দিকটি পালস কারেন্টের সময় এবং মোটরের অনিচ্ছা কাঠামোর উপর নির্ভর করে এবং কারেন্টের দিক দ্বারা প্রভাবিত হয় না। কারেন্টের অনুপস্থিতিতে, অনিচ্ছা টর্কের অভাবের কারণে রটারকে একটি নির্দিষ্ট অবস্থানে স্থির করা যায় না, যা নিয়ন্ত্রণের অসুবিধা আরও বাড়িয়ে দেয়। একটি স্থায়ী চুম্বক বা হাইব্রিড পরিবর্তনশীল অনিচ্ছা মোটর গঠনের জন্য মূল সুইচ করা অনিচ্ছা মোটর কাঠামোতে স্থায়ী চুম্বক যোগ করা স্টেপার মোটরগুলির টর্ক এবং অবস্থানগত নির্ভুলতাকে উল্লেখযোগ্যভাবে উন্নত করতে পারে, যা বর্তমানে সবচেয়ে সাধারণ স্টেপার মোটর কাঠামো।
চিত্র 2.2-তে দেখানো হয়েছে, হাইব্রিড স্টেপার মোটর গঠনটি মাল্টি-সেগমেন্টের পরিবর্তনশীল অনিচ্ছা মোটরের অনুরূপ, রটার স্থায়ী চুম্বকের দুটি অংশের মধ্যে সন্নিবেশিত, S-মেরুর এন-মেরুর দূরবর্তী প্রান্তে দেখা যায়। স্টেটরটিকে একটি একক-সেগমেন্ট মোটর কাঠামো হিসাবে ডিজাইন করা যেতে পারে, এবং শুধুমাত্র দুটি-ফেজ ড্রাইভ প্রয়োজন, যা মোটর গঠন এবং খরচকে ব্যাপকভাবে সরল করে। চিত্রে দেখানো মোটরটিতে রটার পোল জোড়ার সংখ্যা 3, তাই একটি বৈদ্যুতিক চক্রের সাথে সম্পর্কিত যান্ত্রিক কোণ হল 360/(2*3)=60.
বোঝার সুবিধার জন্য, θ হল যান্ত্রিক কোণ, এবং নির্দিষ্ট ড্রাইভিং ক্রম:
θ=0~10, ফেজ 1 এবং ফেজ 2 একই সময়ে সমান প্রশস্ততার ধনাত্মক কারেন্ট পাস করে
θ=10~20, ফেজ 2 একা পজিটিভ কারেন্ট পাস করে
θ=20~30, ফেজ 1 একা ঋণাত্মক কারেন্ট পাস করে
θ=30~40, ফেজ 1 এবং ফেজ 2 একই সময়ে সমান প্রশস্ততার ঋণাত্মক কারেন্ট পাস করে
θ=40~50, ফেজ 2 একা ঋণাত্মক কারেন্ট পাস করে
θ=50~60, ফেজ 1 একা পজিটিভ কারেন্ট পাস করে
চক্রীয় পরিবাহন... ...
 চিত্র 2.2 হাইব্রিড স্টেপার মোটর গঠন
3. stepper মোটর নিয়ন্ত্রণ
চিত্র 3.1-এ দেখানো হিসাবে, স্টেপার মোটর ড্রাইভ সার্কিট কাঠামোকে সাধারণত বাইপোলার মোটর এবং ইউনিপোলার মোটরগুলিতে ভাগ করা যেতে পারে: ইউনিপোলার মোটরগুলি ফ্লাক্সের দিকের পরিবর্তন অর্জনের জন্য উইন্ডিংয়ের পর্যায়ক্রমে পরিবাহনের মাধ্যমে, বাইপোলার মোটরগুলি H- নিয়ন্ত্রণের মাধ্যমে ফ্লাক্সের দিক পরিবর্তন করার জন্য ফ্লুক্সের দিক পরিবর্তন করার জন্য সেতুর গতি অর্জন করে।
ইউনিপোলার মোটরের জন্য শুধুমাত্র 4 পাওয়ার এমওএস প্রয়োজন, কারেন্টের ইউনিপোলার কন্ট্রোল (এমওএস টিউবের দৃষ্টিকোণ থেকে), কিন্তু মোটর ওয়াইন্ডিংয়ের জন্য আরও একটি ট্যাপ প্রয়োজন; বাইপোলার মোটর গঠনে সহজ, দুটি উইন্ডিং খুব বেশি ব্যবহার করা হয়, কিন্তু ড্রাইভিংয়ের জন্য এটিকে 8 পাওয়ার এমওএস-এ বাড়ানো দরকার এবং কন্ট্রোলারের খরচ বেড়ে যাবে।
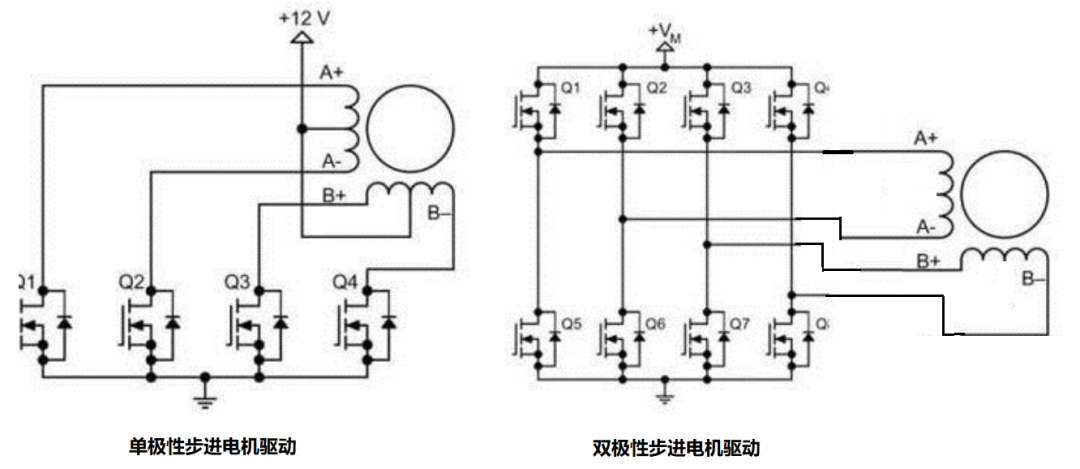 চিত্র 3.1 ইউনিপোলার এবং বাইপোলার স্টেপার মোটর ড্রাইভ
মোটর কাঠামোতে উপবিভাগ ছাড়াও, স্টেপার মোটরগুলি স্রোতের তরঙ্গরূপ নিয়ন্ত্রণ করে স্টেপার মোটরের উপবিভাগ নির্ভুলতা নিয়ন্ত্রণ করতে পারে। উপবিভাগের নীতি হল ক্ষুদ্রতম ধাপ কোণগুলির মধ্যে সিমুলেটেড সাইনোসয়েডাল কারেন্ট সন্নিবেশ করানো স্টেপ অ্যাঙ্গেলগুলিকে উপবিভাজন করতে, যাকে বর্তমান উপবিভাগও বলা হয়।
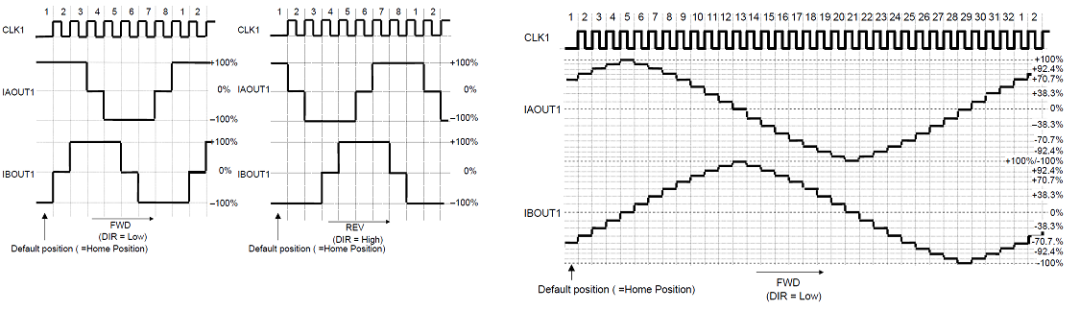 চিত্র 3.2 স্টেপার মোটর ড্রাইভ কারেন্টের ভাঙ্গন
3.1 ক্লোজড লুপ কারেন্ট
স্টেপার মোটরের বর্তমান সেটিং লোডের চাহিদা অনুযায়ী নির্ধারণ করা প্রয়োজন, লোড যত বড় হবে, ড্রাইভিং কারেন্ট তত বড় হওয়া প্রয়োজন, কিন্তু স্টেপার মোটরের ওপেন-লুপ কন্ট্রোল লোডের আকার বুঝতে পারে না, যার ফলে প্রায়ই ওপেন-লুপ ড্রাইভের অদক্ষতা দেখা দেয়। বর্তমান উপবিভাগের জন্য কারেন্টের সুনির্দিষ্ট নিয়ন্ত্রণ প্রয়োজন, নিয়ন্ত্রিত কারেন্টের একটি বন্ধ লুপ গঠনের প্রয়োজন, অর্থাৎ স্থির বর্তমান বৈশিষ্ট্যের জন্য বর্তমান আউটপুট; অন্যদিকে, স্টেপার মোটরের ম্যাগনেটোরেসিস্ট্যান্সের অরৈখিক পরিবর্তনের কারণে, নিয়ন্ত্রণ হারানোর কারণে সৃষ্ট কারেন্টকে সম্পৃক্ত করা থেকে কোরকে প্রতিরোধ করার জন্য সর্বদা আউটপুট কারেন্টের আকার নিরীক্ষণ করার প্রয়োজন। নীচের চিত্র 3.3, স্টেপার মোটর ড্রাইভার চিপ TB67S109AFNG বর্তমান নিয়ন্ত্রণ তরঙ্গরূপ পরিকল্পিত জন্য। অভ্যন্তরীণ ঘড়ি (অভ্যন্তরীণ OSC) ফ্রিকোয়েন্সি বিভাগের মাধ্যমে অভ্যন্তরীণ সুইচিং চক্রের জন্য Fchop।
নির্দিষ্ট ধ্রুবক বর্তমান নিয়ন্ত্রণ পদক্ষেপ নিম্নরূপ:
এইচ-সেতু সঞ্চালন করে, স্রোত দ্রুত NF-তে বৃদ্ধি পায় এবং বর্তমান বৃদ্ধির ঢাল হল VDC/Ls
সেট কারেন্ট পয়েন্ট NF-এ পৌঁছান, H-ব্রিজ বন্ধ করুন, কারেন্ট রিনিউয়াল ডায়োড দ্বারা রিনিউ করা হয়, এবং পতনের ঢাল হল -VDC/Ls (দ্রুত পরিবর্তন)
যখন কারেন্ট সেট পয়েন্টের নিম্নরেখার মান পর্যন্ত পৌঁছায়, তখন ইন্ডাকটর কয়েল (সাধারণত নিম্ন ব্রিজ) শর্ট সার্কিট করতে H-ব্রিজ নিয়ন্ত্রণ করুন এবং কারেন্ট স্থির রাখুন (ধীরে পরিবর্তন)
যখন সেট পয়েন্টের স্রোত পরিবর্তিত হয়, স্থির থাকার জন্য সর্বশেষ বর্তমান সেট পয়েন্টে কারেন্ট নিয়ন্ত্রণ করতে একই নিয়ন্ত্রণ কৌশলের মাধ্যমে H-সেতু
চিত্র 3.4-এ দেখানো হয়েছে, স্টেপার মোটরের পরিমাপ করা তরঙ্গরূপ, যদি নিম্নের নির্ভুলতার উপবিভাগটি স্পষ্ট ধাপ -কারেন্ট ওয়েভফর্মের মতো দেখা যায়। যদি উপবিভাগের মাত্রা খুব বেশি হয়, তাহলে কারেন্ট সাইনোসয়েডাল কারেন্টের কাছাকাছি, যেমন চিত্র 3.5-এ দেখানো হয়েছে।
 চিত্র 3.3 TB67S109AFNG বর্তমান নিয়ন্ত্রণ
 চিত্র 3.4 স্টেপার মোটরের পরিমাপকৃত কারেন্ট (উপবিভক্ত নয়)
 চিত্র 3.5 স্টেপার মোটর মাপা বর্তমান (উপবিভাগ)
3.2 খুলুন-লুপ এবং বন্ধ-লুপ নিয়ন্ত্রণ৷
ওপেন-লুপ কন্ট্রোলের সাথে, যেহেতু রটার অবস্থানের তথ্যের কোনো প্রতিক্রিয়া নেই, তাই সিস্টেমটি নিয়ন্ত্রণ দ্বারা অনুসরণ করা হচ্ছে কিনা তা মূলত অজানা। যদি কিছু লোড অস্বাভাবিকতা থাকে তবে স্টেপার মোটরটি ধাপ হারাতে পারে। কিছু উচ্চ-নির্ভুলতা, উচ্চ-পারফরম্যান্স অ্যাপ্লিকেশনে, এনকোডার বা অন্যান্য অবস্থানের সেন্সরগুলির মাধ্যমে অবস্থানের তথ্যে ফিরে আসে, যাতে স্টেপার ড্রাইভ সিস্টেম হতে পারে যে পদক্ষেপের ক্ষতি হয়েছে কি না, যদি পদক্ষেপের ক্ষতি নিয়ন্ত্রণের নিয়ন্ত্রণে নাড়ির ক্ষতির জন্য তৈরি করবে তা উপলব্ধি করাও তুলনামূলকভাবে সহজ।
সারাংশ
এই কাগজটি সংক্ষিপ্তভাবে পরিবর্তনশীল অনিচ্ছা মোটরগুলির মৌলিক কাঠামো এবং স্টেপার মোটরগুলিতে তাদের বিবর্তন বর্ণনা করে এবং বেশ কয়েকটি সাধারণ স্টেপার মোটরের গঠন এবং নিয়ন্ত্রণ যুক্তির তুলনা করে। স্টেপার মোটর নিয়ন্ত্রণ নীতি এবং বর্তমান উপবিভাগের নিয়ন্ত্রণ বিশদগুলি স্টেপার মোটরগুলির আরও বিস্তৃত বোঝার জন্য চালু করা হয়েছে।