


EtherCAT (কন্ট্রোল অটোমেশন টেকনোলজির জন্য ইথারনেট) হল একটি উচ্চ-কার্যক্ষমতাসম্পন্ন শিল্প ইথারনেট যোগাযোগ প্রোটোকল যা শিল্প অটোমেশনের ক্ষেত্রে ব্যাপকভাবে ব্যবহৃত হয়। হার্ডওয়্যার কনফিগারেশন, সফ্টওয়্যার সেটআপ এবং নেটওয়ার্ক টপোলজি প্রতিষ্ঠার সাথে জড়িত স্থিতিশীল সিস্টেম অপারেশন নিশ্চিত করার জন্য প্রাথমিক প্রক্রিয়াটি একটি গুরুত্বপূর্ণ পদক্ষেপ। EtherCAT বাস আরম্ভ করার জন্য নিম্নলিখিত বিশদ পদক্ষেপগুলি, ব্যবহারিক প্রয়োগের পরিস্থিতি এবং সাধারণ সমস্যার সমাধানগুলির সাথে মিলিত, প্রকৌশলীদের একটি পদ্ধতিগত অপারেশনাল গাইড প্রদান করে।
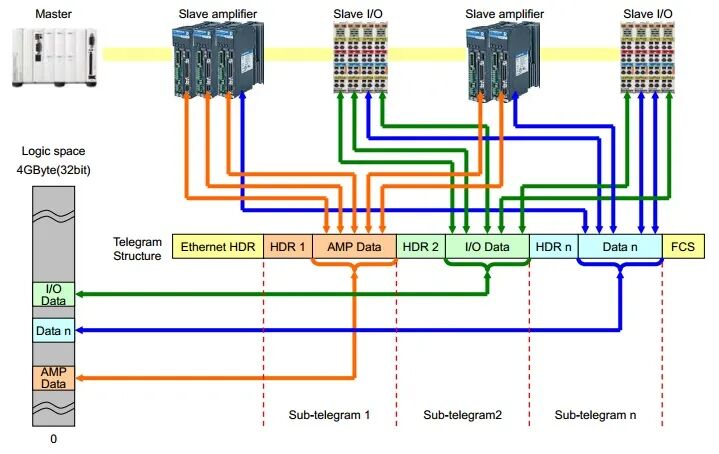
1. হার্ডওয়্যার সংযোগ এবং শারীরিক স্তর পরীক্ষা
EtherCAT বাস শুরু করার আগে, নিশ্চিত করুন যে হার্ডওয়্যার সংযোগগুলি সঠিক এবং শারীরিক স্তরের সাথে কোনও সমস্যা নেই:
● নেটওয়ার্ক কার্ড এবং তারের নির্বাচন: একটি ডেডিকেটেড নেটওয়ার্ক কার্ড ব্যবহার করার পরামর্শ দেওয়া হয় যা EtherCAT প্রোটোকল সমর্থন করে (যেমন Intel I210 সিরিজ) এবং শিল্ডেড টুইস্টেড-পেয়ার ক্যাবল মিটিং CAT5e বা উচ্চতর মান ইলেক্ট্রোম্যাগনেটিক হস্তক্ষেপ কমাতে। একটি স্ট্যান্ডার্ড নেটওয়ার্ক কার্ড ব্যবহার করলে, TCP/IP প্রোটোকল স্ট্যাকটি অবশ্যই Windows সিস্টেমে নিষ্ক্রিয় করতে হবে ("Microsoft Network Client" এবং "QoS প্যাকেট শিডিউলার" নিষ্ক্রিয় করে)।
● টপোলজি যাচাইকরণ: EtherCAT রৈখিক, গাছ বা তারকা টপোলজি সমর্থন করে। স্লেভ ডিভাইসের ডেইজি-চেইন কানেকশন অর্ডার চেক করুন এবং নিশ্চিত করুন যে টার্মিনেটিং রেজিস্টর সঠিকভাবে কনফিগার করা হয়েছে (শেষ স্লেভের জন্য টার্মিনেটিং রেসিস্টর অবশ্যই সক্রিয় থাকতে হবে)।
● পাওয়ার সাপ্লাই এবং গ্রাউন্ডিং: স্লেভ ডিভাইসগুলিতে একটি স্থিতিশীল 24V পাওয়ার সাপ্লাই প্রদান করুন এবং নিশ্চিত করুন যে সম্ভাব্য পার্থক্যের কারণে যোগাযোগের ত্রুটিগুলি প্রতিরোধ করার জন্য সমস্ত ডিভাইস একটি সাধারণ স্থল ভাগ করে।
2. মাস্টার সফটওয়্যার কনফিগারেশন
মাস্টার সফ্টওয়্যার হল EtherCAT নেটওয়ার্কের মূল। সাধারণ প্ল্যাটফর্মের মধ্যে রয়েছে TwinCAT, CODESYS, অথবা SOEM-এর মতো ওপেন{1}}সোর্স টুল:
● মাস্টার এনভায়রনমেন্ট সেটআপ: উদাহরণ হিসাবে TwinCAT ব্যবহার করে, রানটাইম এনভায়রনমেন্ট ইনস্টল করার পরে, "TcNcConfig" এ EtherCAT মাস্টার ফাংশন সক্রিয় করুন। লিনাক্স সিস্টেমের জন্য, IgH মাস্টার ড্রাইভার মডিউল লোড করুন (যেমন, `ইথারক্যাট মাস্টার`)।
● নেটওয়ার্ক অ্যাডাপ্টার বাইন্ডিং: সফ্টওয়্যারের মধ্যে EtherCAT যোগাযোগের জন্য ব্যবহৃত শারীরিক নেটওয়ার্ক ইন্টারফেস কার্ড (NIC) নির্দিষ্ট করুন। উদাহরণস্বরূপ, TwinCAT-এ, "অ্যাডাপ্টার" বিকল্পের মাধ্যমে নেটওয়ার্ক কার্ডের MAC ঠিকানা আবদ্ধ করুন; IgH কনফিগারেশন ফাইলে, `MASTER0_DEVICE` প্যারামিটার পরিবর্তন করুন।
● মাস্টার ক্লক সিঙ্ক্রোনাইজেশন: DC (ডিস্ট্রিবিউটেড ক্লক) মোড সক্ষম করুন, মাস্টারকে রেফারেন্স ক্লক সোর্স হিসেবে সেট করুন এবং নিশ্চিত করুন যে সমস্ত স্লেভ ন্যানোসেকেন্ড-স্তরের সিঙ্ক্রোনাইজেশন নির্ভুলতা অর্জন করে। কনফিগারেশনের সময়, সিঙ্ক্রোনাইজেশন সময়কাল (যেমন, 1 এমএস) এবং অফসেট ক্ষতিপূরণ পরামিতি নির্দিষ্ট করুন।
3. স্লেভ ডিভাইস স্ক্যানিং এবং সনাক্তকরণ
● XML ডিভাইস বর্ণনা ফাইল আমদানি করা: প্রতিটি স্লেভকে অবশ্যই একটি ESI (EtherCAT স্লেভ ইনফরমেশন) ফাইল প্রদান করতে হবে যাতে PDO (প্রসেস ডেটা অবজেক্ট) এবং SDO (সার্ভিস ডেটা অবজেক্ট) ম্যাপিং তথ্য রয়েছে। ESI ফাইলটি মাস্টার সফ্টওয়্যারের নির্ধারিত ডিরেক্টরিতে রাখুন (যেমন, TwinCAT-এ `IOEtherCAT` ফোল্ডার)।
● অনলাইন স্ক্যান এবং স্টেট মেশিন ট্রানজিশন: মাস্টার স্টেশন সফ্টওয়্যার সংযুক্ত স্লেভ ডিভাইস সনাক্ত করতে বাস স্ক্যান করে। সফল শনাক্তকরণের পরে, স্লেভের অবস্থা "PREOP" (প্রি-অপারেশন মোড) হিসাবে প্রদর্শিত হবে। স্ক্যান ব্যর্থ হলে, নিম্নলিখিত পরীক্ষা করুন:
● স্লেভের পাওয়ার সাপ্লাই স্বাভাবিকভাবে কাজ করছে কিনা।
● নেটওয়ার্ক তারের সংযোগগুলি আলগা কিনা৷
● স্লেভের ফার্মওয়্যার সংস্করণ সামঞ্জস্যপূর্ণ কিনা।
4. PDO ম্যাপিং এবং প্রসেস ডেটা কনফিগারেশন
● ইনপুট/আউটপুট ডেটা সংজ্ঞা: আবেদনের প্রয়োজনীয়তা অনুযায়ী প্রতিটি স্লেভের জন্য PDO ম্যাপিং কনফিগার করুন। উদাহরণস্বরূপ, মাস্টারের আউটপুট এলাকায় সার্ভো ড্রাইভের "টার্গেট পজিশন" (0x607A) এবং ইনপুট এলাকায় "প্রকৃত অবস্থান" (0x6064) ম্যাপ করুন।
● SM (সিঙ্ক ম্যানেজার) সেটিংস: সিঙ্ক ম্যানেজারের মেলবক্সের আকার সামঞ্জস্য করুন এবং ডেটা এলাকা প্রক্রিয়া করুন৷ একটি সাধারণ কনফিগারেশন মেলবক্স যোগাযোগের জন্য SM0 এবং প্রক্রিয়া ডেটা বিনিময়ের জন্য SM2/SM3 ব্যবহার করে।
● ডিসি সিঙ্ক্রোনাইজেশন প্যারামিটার অপ্টিমাইজেশান: যদি একটি বিতরণ করা ঘড়ি ব্যবহার করা হয়, স্লেভ ক্লক অফসেট ক্যালিব্রেট করুন। এটি মাস্টারের "অফসেট ক্ষতিপূরণ" ফাংশনের মাধ্যমে বা ম্যানুয়ালি ক্রমাঙ্কন মান প্রবেশের মাধ্যমে স্বয়ংক্রিয়ভাবে করা যেতে পারে।
5. স্টেট মেশিন ট্রানজিশন এবং রিয়েল-টাইম টেস্টিং
● ধাপে ধাপে স্লেভ অ্যাক্টিভেশন: বাসের অবস্থা "INIT" থেকে "PREOP" → "SAFEOP" → "OP" এ রূপান্তর করতে মাস্টার স্টেশন কমান্ড ব্যবহার করুন। যদি একজন স্লেভ "OP" মোডে প্রবেশ করতে না পারে, তাহলে তার ত্রুটি কোড পরীক্ষা করুন (যেমন, 0x11 একটি SDO যোগাযোগের সময়সীমা নির্দেশ করে)।
● রিয়েল-সময় পারফরম্যান্স যাচাইকরণ: পর্যায়ক্রমিক কাজগুলিতে জিটার নিরীক্ষণের জন্য একটি লজিক বিশ্লেষক বা মাস্টারের তৈরি-সরঞ্জাম (যেমন TwinCAT-এর "অসিলোস্কোপ") ব্যবহার করুন। আদর্শভাবে, একটি 1 এমএস চক্রের জন্য জিটার 10 μs এর কম হওয়া উচিত। যদি জিটার অত্যধিক হয়, সিস্টেমের রিয়েল টাইম পারফরম্যান্স অপ্টিমাইজ করুন (যেমন, উইন্ডোজ থ্রেডের অগ্রাধিকার সামঞ্জস্য করুন বা একটি RT কার্নেলে স্যুইচ করুন)।
6. সমস্যা সমাধান এবং সাধারণ সমস্যা
● স্লেভ অপ্রতিক্রিয়াশীল: পরিসমাপ্তি প্রতিরোধক সক্ষম করা আছে কিনা তা পরীক্ষা করুন, অথবা যোগাযোগের গতি কমানোর চেষ্টা করুন (যেমন, সংকেত মানের সমস্যা সমাধানের জন্য 100 Mbps থেকে 10 Mbps-এ স্যুইচ করা)।
● পর্যায়ক্রমিক যোগাযোগের বাধা: এটি একটি নেটওয়ার্ক ঝড়ের কারণে হতে পারে; সুইচের STP (স্প্যানিং ট্রি প্রোটোকল) নিষ্ক্রিয় করুন অথবা একটি EtherCAT-ডেডিকেটেড সুইচে "কাট-থ্রু" মোড সক্ষম করুন৷
● SDO অ্যাক্সেস ব্যর্থতা: স্লেভের CoE (CANopen over EtherCAT) প্রোটোকল প্রশ্নে থাকা SDO সূচককে সমর্থন করে কিনা তা যাচাই করুন, অথবা মেইলবক্সের সময়সীমা খুব ছোট সেট করা আছে কিনা তা পরীক্ষা করুন (প্রস্তাবিত ডিফল্ট মান 1000 ms এর চেয়ে বড় বা সমান)।
7. উন্নত বৈশিষ্ট্য এক্সটেনশন
● হট-প্লাগ সাপোর্ট: রানটাইম চলাকালীন স্লেভ যোগ করা বা অপসারণের অনুমতি দিতে কনফিগারেশনে "হট কানেক্ট" বৈশিষ্ট্যটি সক্ষম করুন৷ মনে রাখবেন যে একটি বাস রিস্ক্যান একটি সংক্ষিপ্ত যোগাযোগের বিঘ্ন ঘটাতে পারে।
● অপ্রয়োজনীয় নেটওয়ার্ক কনফিগারেশন: ডুয়াল নেটওয়ার্ক কার্ড ব্যবহার করে লিঙ্ক রিডানডেন্সি অর্জন করুন; মাস্টার সফ্টওয়্যারে একটি রিডানডেন্সি ম্যানেজার (যেমন, বেকহফের ইআরএম মডিউল) কনফিগার করুন।
● তৃতীয়-পার্টি ডিভাইস ইন্টিগ্রেশন: নন-স্ট্যান্ডার্ড স্লেভের জন্য, আপনাকে ESI ফাইল কাস্টমাইজ করতে হবে বা ESC (EtherCAT স্লেভ কন্ট্রোলার) রেজিস্টারের মাধ্যমে PDOs ম্যানুয়ালি কনফিগার করতে হবে।
উপসংহার
EtherCAT প্রারম্ভিকতার জটিলতা এর উচ্চ-কার্যক্ষমতার নকশা থেকে উদ্ভূত হয়, কিন্তু প্রকৌশলীরা প্রমিত প্রক্রিয়া এবং টুল সমর্থনের সাথে দ্রুত কনফিগারেশন সম্পূর্ণ করতে পারে। ব্যবহারিক অ্যাপ্লিকেশনগুলিতে, ভবিষ্যতে রক্ষণাবেক্ষণ বা ডিভাইস প্রতিস্থাপনের সুবিধার্থে মাস্টার কনফিগারেশন ফাইল (যেমন TwinCAT এর *.xti ফাইল) সংরক্ষণ করার পরামর্শ দেওয়া হয়। EtherCAT G (গিগাবিট সংস্করণ) এর ব্যাপকভাবে গ্রহণের সাথে, প্রাথমিক প্রক্রিয়াটি ভবিষ্যতে আরও সরলীকৃত হতে পারে, তবে মূল যুক্তি এখনও হার্ডওয়্যার সামঞ্জস্য, ডেটা ম্যাপিং এবং বাস্তব-সময় অপ্টিমাইজেশানের চারপাশে ঘুরবে৷