


ইলেকট্রনিক্স, কম্পিউটার, যোগাযোগ, ত্রুটি নির্ণয়, রিডানডেন্সি চেকিং এবং গ্রাফিক ডিসপ্লে প্রযুক্তির দ্রুত বিকাশের সাথে শিল্প অটোমেশনের স্তরটিও বাড়ছে। যাইহোক, উত্পাদন প্রক্রিয়াতে, একাধিক কারণের হস্তক্ষেপ দ্বারা পণ্যটির গুণমান এবং অটোমেশন স্তরের নিকৃষ্টতর সুবিধাগুলি নিকৃষ্ট করে। পিআইডি নিয়ন্ত্রণ তত্ত্বটি তখন থেকেই উদ্ভূত হয়েছে।
স্বয়ংক্রিয় নিয়ন্ত্রণ সিস্টেমগুলি ওপেন-লুপ নিয়ন্ত্রণ ব্যবস্থা এবং ক্লোজড-লুপ নিয়ন্ত্রণ সিস্টেমে বিভক্ত করা যেতে পারে। একটি নিয়ন্ত্রণ ব্যবস্থায় কন্ট্রোলার, সেন্সর, ট্রান্সমিটার, অ্যাকিউউটর, ইনপুট এবং আউটপুট ইন্টারফেসগুলি পিআইডি নিয়ন্ত্রণ ব্যবহার করে চাপ, তাপমাত্রা, প্রবাহ, স্তর নিয়ন্ত্রক, প্রোগ্রামেবল কন্ট্রোলারগুলি অর্জন করতে পিআইডি কন্ট্রোল ফাংশন (পিএলসি) উপলব্ধি করতে পারে, পাশাপাশি পিসি সিস্টেমগুলি যা পিআইডি নিয়ন্ত্রণ এবং আরও কিছু উপলব্ধি করতে পারে।
পিড নিয়ন্ত্রণ
ইঞ্জিনিয়ারিং অনুশীলনে, আনুপাতিক, অবিচ্ছেদ্য, ডিফারেনশিয়াল নিয়ন্ত্রণের জন্য সর্বাধিক ব্যবহৃত নিয়ন্ত্রক নিয়ন্ত্রণ আইন, পিআইডি নিয়ন্ত্রণ হিসাবে পরিচিত, এটি পিআইডি নিয়ন্ত্রণ হিসাবেও পরিচিত। এটি এর সাধারণ কাঠামো, ভাল স্থিতিশীলতা, নির্ভরযোগ্য অপারেশন এবং সহজ সামঞ্জস্যের জন্য শিল্প নিয়ন্ত্রণের অন্যতম প্রধান প্রযুক্তি হয়ে উঠেছে।
যখন নিয়ন্ত্রিত অবজেক্টের কাঠামো এবং পরামিতিগুলি পুরোপুরি আয়ত্ত করা যায় না, বা সঠিক গাণিতিক মডেলগুলির অ্যাক্সেস না থাকে, তখন অন্যান্য প্রযুক্তির নিয়ন্ত্রণ তত্ত্বটি ব্যবহার করা কঠিন, সিস্টেম নিয়ামকের কাঠামো এবং পরামিতিগুলি নির্ধারণের জন্য অভিজ্ঞতা এবং ক্ষেত্রের ডিবাগিংয়ের উপর নির্ভর করতে হবে, যখন পিআইডি নিয়ন্ত্রণ প্রযুক্তির প্রয়োগটি সবচেয়ে সুবিধাজনক হয়।
পিআইডি নিয়ন্ত্রণ, পিআই এবং পিডি নিয়ন্ত্রণ অনুশীলনে, পিআইডি কন্ট্রোলার সিস্টেমের ত্রুটির উপর ভিত্তি করে, নিয়ন্ত্রণের জন্য নিয়ন্ত্রণ ভলিউমের আনুপাতিক, অবিচ্ছেদ্য, ডিফারেনশিয়াল গণনার ব্যবহার। আনুপাতিক-অবিচ্ছেদ্য-ডেরাইভেটিভ কন্ট্রোল আইন, যা তিনটির শক্তিগুলিকে একত্রিত করে: একটি সময়োপযোগী এবং দ্রুত উভয়ই আনুপাতিক ভূমিকা, তবে ওভাররাইড নিয়ন্ত্রণ কার্যকারিতার ভূমিকা আলাদা করার ক্ষমতাতে অবশিষ্ট পার্থক্যকে নির্মূলের একীকরণের ভূমিকাও।
পিআইডি নিয়ন্ত্রণের লিঙ্কগুলি
1, আনুপাতিক (পি) নিয়ন্ত্রণ
আনুপাতিক নিয়ন্ত্রণ সহজতম নিয়ন্ত্রণ পদ্ধতিগুলির মধ্যে একটি। এর নিয়ামকের আউটপুট ইনপুট ত্রুটি সংকেতের সাথে সমানুপাতিক। সিস্টেম আউটপুটে স্থির রাষ্ট্রীয় ত্রুটি থাকে যখন কেবল আনুপাতিক নিয়ন্ত্রণ পাওয়া যায়। নিয়ামকের আউটপুট সিগন্যালটি বিচ্যুতি সংকেতের সাথে সমানুপাতিক, অর্থাত্ যতক্ষণ না কোনও বিচ্যুতি থাকে ততক্ষণ নিয়ন্ত্রকের আউটপুট তাত্ক্ষণিকভাবে বিচ্যুতির অনুপাতে পরিবর্তিত হবে, সুতরাং পি নিয়ন্ত্রণের প্রতিক্রিয়া গতি খুব দ্রুত।
পি রেগুলেশন সময়মতো সিস্টেমের পরিবর্তনগুলি প্রতিফলিত করতে পারে, তবে সিস্টেমের বিচ্যুতি সম্পূর্ণরূপে দূর করতে পারে না, সুতরাং, যদি কেবল পি রেগুলেশনটি প্রকৃত নিয়ন্ত্রণ প্রক্রিয়াতে ব্যবহৃত হয় তবে সিস্টেমটি অবশিষ্টাংশ তৈরি করবে, কে পি বৃদ্ধি সিস্টেমের বিচ্যুতি হ্রাস করতে পারে, তবে বাস্তবে, যদি কে - ডি সিস্টেমের অস্থিরতার দিকে পরিচালিত করে।
2, অবিচ্ছেদ্য (i) নিয়ন্ত্রণ
অবিচ্ছেদ্য নিয়ন্ত্রণে, নিয়ামকের আউটপুট ইনপুট ত্রুটি সংকেতের অবিচ্ছেদ্যর সাথে সমানুপাতিক। একটি স্বয়ংক্রিয় নিয়ন্ত্রণ ব্যবস্থার জন্য, যদি অবিচলিত অবস্থায় প্রবেশের পরে অবিচলিত রাষ্ট্রীয় ত্রুটি হয় তবে নিয়ন্ত্রণ ব্যবস্থায় স্থির রাষ্ট্রীয় ত্রুটি বা কেবল একটি ডিফারেনশিয়াল সিস্টেম রয়েছে বলে জানা যায়।
অবিচলিত রাষ্ট্রীয় ত্রুটি দূর করার জন্য, একটি "অবিচ্ছেদ্য শব্দ" অবশ্যই নিয়ামকটিতে প্রবর্তন করতে হবে। অবিচ্ছেদ্য শব্দটি সময়ের উপর নির্ভর করে ত্রুটিটিকে সংহত করে এবং সময় বাড়ার সাথে সাথে বৃদ্ধি পায়। সুতরাং, ত্রুটিটি ছোট হলেও, অবিচ্ছেদ্য শব্দটি সময়ের সাথে বৃদ্ধি পায় এবং এটি নিয়ামকের আউটপুট বাড়িয়ে তোলে যাতে স্থির রাষ্ট্রের ত্রুটিটি শূন্যের কাছাকাছি না হওয়া পর্যন্ত আরও হ্রাস পায়।
আনুপাতিক + ইন্টিগ্রাল (পিআই) নিয়ামক, অতএব, সিস্টেমটিকে প্রায় কোনও স্থির রাষ্ট্রীয় ত্রুটি ছাড়াই স্থির অবস্থায় প্রবেশ করতে দেয়। অবিচ্ছেদ্য সময়ের আকারটি অবিচ্ছেদ্য প্রভাবের শক্তি নির্ধারণ করে, অবিচ্ছেদ্য সময়টি বৃহত্তর, দুর্বল অবিচ্ছেদ্য প্রভাব, যার ফলে সিস্টেম ওভারশুটের পরিমাণ বৃদ্ধি পায়; বিপরীতে, অবিচ্ছেদ্য প্রভাবটি আরও শক্তিশালী, সিস্টেমের দোলনের কারণ হতে পারে।
3, ডিফারেনশিয়াল (ডি) নিয়ন্ত্রণ
ডিফারেনশিয়াল নিয়ন্ত্রণে, নিয়ামকের আউটপুট এবং ইনপুট ত্রুটি সংকেত ডিফারেনশিয়াল (অর্থাত্, ত্রুটির পরিবর্তনের হার) সম্পর্কের সাথে সমানুপাতিক। নিয়ন্ত্রণ প্রক্রিয়াতে ত্রুটিটি কাটিয়ে উঠতে স্বয়ংক্রিয় নিয়ন্ত্রণ ব্যবস্থা দোলনা বা এমনকি অস্থিতিশীল হতে পারে। এর কারণ হ'ল একটি বৃহত জড়তা উপাদান (লিঙ্ক) বা একটি হিস্টেরেসিস উপাদানগুলির উপস্থিতির কারণে, যা ত্রুটিটি দমন করার প্রভাব ফেলে এবং যার পরিবর্তনগুলি সর্বদা ত্রুটির পরিবর্তনের চেয়ে পিছিয়ে থাকে।
সমাধানটি হ'ল ত্রুটি "সামনের" দমনকে পরিবর্তন করা, অর্থাত্ যখন ত্রুটিটি শূন্যের কাছাকাছি থাকে, তখন ত্রুটির দমন শূন্য হওয়া উচিত। এটি বলার অপেক্ষা রাখে না যে নিয়ামকটিতে কেবল "আনুপাতিক" শব্দটির প্রবর্তন প্রায়শই যথেষ্ট নয়, আনুপাতিক শব্দটির ভূমিকা কেবল ত্রুটির পরিমাণকে প্রশস্ত করা এবং "ডিফারেনশিয়াল শব্দ" বাড়ানোর প্রয়োজনীয়তা, যা ত্রুটির পরিবর্তনের প্রবণতাটির পূর্বাভাস দিতে পারে, যাতে আনুপাতিক + ডিফারেনশিয়াল সহ নিয়ামককে সময়কে দমন করার ক্ষেত্রে নিয়ন্ত্রণ করতে সক্ষম হবে। এইভাবে, আনুপাতিক + ডিফারেনশিয়াল সহ নিয়ামককে ত্রুটির নিয়ন্ত্রণকে বাধা দেওয়ার জন্য আগেই তৈরি করা যেতে পারে শূন্যের সমান, বা এমনকি নেতিবাচক, এইভাবে নিয়ন্ত্রিত পরিমাণের গুরুতর ওভারশুটিং এড়ানো।
অতএব, বৃহত জড়তা বা হিস্টেরেসিস সহ নিয়ন্ত্রিত বস্তুর জন্য, আনুপাতিক+ডিফারেনশিয়াল (পিডি) নিয়ামক নিয়ন্ত্রণের প্রক্রিয়াতে সিস্টেমের গতিশীল বৈশিষ্ট্যগুলি উন্নত করতে পারে D নিয়ন্ত্রণের মূল কাজটি হ'ল নিয়ন্ত্রিত বস্তুর আউটপুটটির দোলনকে নিয়ন্ত্রণ করতে এবং সিস্টেমের গতিশীলতার সময়কে সংক্ষিপ্ত করে, যা সিস্টেমকে সংক্ষিপ্ত করে তোলে। তবে, খুব বড় একটি টিডি হস্তক্ষেপ সংকেত দমন করার ক্ষমতা হ্রাস করবে।
4, পিআইডি নিয়ন্ত্রণ
আনুপাতিক-অবিচ্ছেদ্য-ডিফারেনশিয়াল কন্ট্রোল আইন, যা তিনটির দৈর্ঘ্য নির্ধারণ করে: একটি সময়োপযোগী এবং দ্রুত উভয়ই আনুপাতিক ভূমিকা, তবে সময়ের আগে নিয়ন্ত্রণ কার্যকারিতার পৃথক ভূমিকা রাখার ক্ষমতাকে অবশিষ্ট পার্থক্য নির্মূলের অবিচ্ছেদ্য ভূমিকা উভয়ই আনুপাতিক-ইন্টিগ্রাল-ডিফারেনশিয়াল কন্ট্রোল আইন যখন সবচেয়ে আদর্শ নিয়ন্ত্রণ।
যখন বিচ্যুতি সঞ্চয় প্রদর্শিত হয়, তখন ডিফারেনশিয়াল অবিলম্বে এবং ব্যাপকভাবে ক্রিয়া করতে পারে, এই লাফের বিচ্যুতিটিকে বাধা দেয়: একই সাথে আনুপাতিক বিচ্যুতি দূর করতে ভূমিকা রাখে, যাতে বিচ্যুতি প্রশস্ততা হ্রাস পায়, কারণ আনুপাতিক ভূমিকা অবিরাম ভূমিকা পালন করে এবং নিয়ন্ত্রণ আইনে একটি প্রধান ভূমিকা পালন করে, যাতে সিস্টেমটি আরও স্থিতিশীল হয়: এবং অবশিষ্টাংশের অবিচ্ছেদ্য ভূমিকা ধীরে ধীরে বেশি। যতক্ষণ না নিয়ন্ত্রণ পরামিতিগুলির তিনটি ভূমিকা সঠিকভাবে নির্বাচন করা হয় ততক্ষণ আপনি আরও আদর্শ নিয়ন্ত্রণ প্রভাব পেতে তিনটি নিয়ন্ত্রণ আইনের সুবিধাগুলিকে সম্পূর্ণ খেলা দিতে পারেন।
অতএব, যতক্ষণ না তিনটি ভূমিকা যুক্তিসঙ্গতভাবে মেলে, আপনি দ্রুত এবং নির্ভুল এবং মসৃণ নিয়ন্ত্রণের কর্মক্ষমতা অর্জন করতে পারেন, দুর্দান্ত নিয়ন্ত্রণের ফলাফলগুলি পেতে, যা পিআইডি নিয়ন্ত্রণের আকর্ষণ।
5, প্যারামিটারাইজেশন
পিআইডি কন্ট্রোলার প্যারামিটারাইজেশন নিয়ন্ত্রণ সিস্টেম ডিজাইনের মূল। এটি পিআইডি নিয়ামকের স্কেল ফ্যাক্টর, অবিচ্ছেদ্য সময় এবং ডিফারেনশিয়াল সময়ের আকার নির্ধারণের জন্য নিয়ন্ত্রিত প্রক্রিয়াটির বৈশিষ্ট্যগুলির উপর ভিত্তি করে।
পিআইডি কন্ট্রোলার প্যারামিটার সেটিং পদ্ধতিগুলি দুটি বিভাগে সংক্ষিপ্ত করা হয়েছে: একটি হ'ল সেটিং পদ্ধতির তাত্ত্বিক গণনা। এটি মূলত নিয়ামক পরামিতিগুলি নির্ধারণের জন্য তাত্ত্বিক গণনার পরে সিস্টেমের গাণিতিক মডেলের উপর ভিত্তি করে। এই পদ্ধতি দ্বারা প্রাপ্ত গণনা করা ডেটা সরাসরি ব্যবহার করা যেতে পারে না, তবে প্রকৃত ইঞ্জিনিয়ারিং সামঞ্জস্য এবং পরিবর্তনের মাধ্যমেও। দ্বিতীয়টি হ'ল ইঞ্জিনিয়ারিং ক্যালিব্রেশন পদ্ধতি, যা মূলত ইঞ্জিনিয়ারিংয়ের অভিজ্ঞতার উপর নির্ভর করে, সরাসরি নিয়ন্ত্রণ ব্যবস্থা পরীক্ষায়, এবং পদ্ধতিটি সহজ, উপলব্ধি করা সহজ, ইঞ্জিনিয়ারিং অনুশীলনে ব্যাপকভাবে ব্যবহৃত হয়।
ইঞ্জিনিয়ারিং টিউনিং পদ্ধতির পিআইডি নিয়ামক পরামিতি, প্রধানত সমালোচনামূলক অনুপাত পদ্ধতি, প্রতিক্রিয়া বক্ররেখা পদ্ধতি এবং মনোযোগ পদ্ধতি। দুটি পদ্ধতির নিজস্ব বৈশিষ্ট্য রয়েছে, সাধারণ পয়েন্টটি পরীক্ষার মাধ্যমে হয় এবং তারপরে নিয়ামক পরামিতিগুলি সামঞ্জস্য করার জন্য সূত্রের ইঞ্জিনিয়ারিং অভিজ্ঞতা অনুসারে। তবে নিয়ামক পরামিতিগুলি পেতে কোন পদ্ধতিটি ব্যবহৃত হয় তা বিবেচনা না করেই চূড়ান্ত সমন্বয় এবং উন্নতির প্রকৃত ক্রিয়াকলাপে থাকা দরকার। সমালোচনামূলক অনুপাত পদ্ধতিটি সাধারণত ব্যবহৃত হয়। পিআইডি কন্ট্রোলার প্যারামিটার টিউনিং পদক্ষেপগুলির জন্য এই পদ্ধতিটি ব্যবহার করে নিম্নরূপ:
(1) সিস্টেমটি কাজ করার জন্য প্রথম প্রাক-নির্বাচন একটি সংক্ষিপ্ত পর্যাপ্ত নমুনা সময়কাল;
(২) ইনপুটটিতে সিস্টেমের পদক্ষেপের প্রতিক্রিয়াতে একটি সমালোচনামূলক দোলন না হওয়া পর্যন্ত কেবল আনুপাতিক নিয়ন্ত্রণ লিঙ্ক যুক্ত করুন এবং আনুপাতিক প্রশস্তকরণ ফ্যাক্টর এবং এই সময়ে সমালোচনামূলক দোলনের সময়কাল নোট করুন;
(3) পিআইডি নিয়ামকের পরামিতিগুলি পেতে সূত্রের মাধ্যমে একটি নির্দিষ্ট ডিগ্রি নিয়ন্ত্রণের অধীনে।
প্রকৃত কমিশনিংয়ে, কেবল প্রথমে মোটামুটিভাবে একটি অভিজ্ঞতামূলক মান সেট করা যায় এবং তারপরে প্রবিধান প্রভাব অনুসারে সংশোধন করা যায়।
তাপমাত্রা সিস্টেমের জন্য: পি (%) {{0}}, i (পয়েন্ট) 3 - 10, ডি (পয়েন্ট) 0। 5 - 3
ফ্লো সিস্টেমের জন্য: পি (%) {{0}, আই (মিনিট) 0। 1--1
চাপ সিস্টেমের জন্য: পি (%) {{0}, আই (মিনিট) 0। 4--3
তরল স্তরের সিস্টেমগুলির জন্য: পি (%) 20--80, i (মিনিট) 1-5
এটা কি বুঝতে কিছুটা শক্ত লাগছে না? আসুন মিংকে আমাদের এটি ব্যাখ্যা করতে বলি।
মিংকে একটি কাজ দেওয়া হয়েছে: এখানে একটি জলের ট্যাঙ্ক ফাঁস রয়েছে, এবং ফুটোয়ের হার পরিবর্তনশীল, তবে জলের পৃষ্ঠকে একটি নির্দিষ্ট অবস্থানে জলের পৃষ্ঠের উচ্চতা বজায় রাখতে প্রয়োজনীয়, একবার জলের পৃষ্ঠটি প্রয়োজনীয় অবস্থানের চেয়ে কম পাওয়া গেলে আপনাকে জলের ট্যাঙ্কে জল যোগ করতে হবে।
জল যোগ করার জন্য একটি ডিপার দিয়ে জিয়াওমিংয়ের সূচনা, ট্যাঙ্ক থেকে কলের দশ মিটারেরও বেশি দূরত্ব রয়েছে, প্রায়শই পর্যাপ্ত পরিমাণে জল যোগ করার জন্য বেশ কয়েকবার চালাতে হয়, তাই একটি বালতি যুক্ত করার জন্য একটি বালতি ব্যবহার করার জন্য জিয়াওমিং এবং পরিবর্তন করা হয়, একটি প্লাস কম বার, এছাড়াও পানির গতিও দ্রুত হয় না, তবে বেশ কয়েকটি বার ট্যাঙ্কের জন্য দেওয়া হয়, তবে কিছু সময় ট্যাঙ্কের জন্য কিছু সময় দেওয়া হবে, তবে কিছু বার এটি দেওয়া হবে, তবে কিছু বার এটি দেওয়া হবে, তবে কিছু বার এটি দেওয়া হবে। একটি ডিপার ব্যবহার করুন এবং বালতি নয়, একটি বেসিন সহ বৃদ্ধ লোকটি বেশ কয়েকবার নীচে দেখতে পেল যে এটি ঠিক ঠিক, খুব বেশিবার দৌড়াতে হবে না, এবং জলকে উপচে পড়তে দেবে না। আমি দেখতে পেলাম যে এটি ঠিক ছিল, আমাকে খুব বেশি বার চালাতে হয়নি, এবং আমি জলকে উপচে পড়তে দিইনি। এই চেক করার সময়টিকে স্যাম্পলিং পিরিয়ড বলা হয়।
জল যোগ করার জন্য একটি ডিপার দিয়ে জিয়াওমিংয়ের শুরুতে, জলের ট্যাঙ্ক থেকে কলের দশ মিটারেরও বেশি দূরত্ব থাকে, প্রায়শই পর্যাপ্ত পরিমাণে জল যোগ করতে বেশ কয়েকবার চালাতে হয়, তাই শাওমিং এবং তারপরে একটি বালতি যুক্ত করার জন্য একটি বালতি ব্যবহার করার জন্য পরিবর্তন করা হয়, একটি বালতি, কম সময়, বেশ কয়েকটি সময় আরও দ্রুততর হয়, তবে বেশ কয়েকটি সময় ট্যাঙ্ককে আরও বেশি করে দেওয়া হয়, তবে বেশ কয়েকটি সময় ট্যাঙ্কের সাথে কিছু সময় দেওয়া হয়, তবে বেশ কয়েকটি সময়কে আরও কিছু সময় দেওয়া হয়, তবে বেশ কয়েকটি সময়কে আরও কিছু সময় দেওয়া হয়, তবে বেশ কয়েকটি সময়কে কিছু সময় দেওয়া হয়, তবে বেশ কয়েকটি সময়কে কিছু সময় দেওয়া হয়, আমি কোনও ডিপার ব্যবহার করি না এবং ব্যারেলগুলির দরকার নেই, বেশ কয়েকবার বেসিনযুক্ত বৃদ্ধ লোকটি দেখতে পেল যে এটি ঠিক ঠিক, খুব বেশি বার চালাতে হবে না, জলকে উপচে পড়াও হতে দেয় না। আমার অনেকবার চালানোর দরকার নেই, এবং আমি চাই না যে জলটি উপচে পড়ুক। জল যোগ করার জন্য এই সরঞ্জামটির আকারকে আনুপাতিকতা সহগ বলা হয়।
শাওমিং আরও দেখতে পেল যে জলটি উপচে পড়বে না, কখনও কখনও এটি প্রয়োজনীয় অবস্থানের চেয়ে বেশি হত এবং এখনও তার জুতা ভেজানোর আশঙ্কা ছিল। তিনি জলের ট্যাঙ্কে একটি ফানেল ইনস্টল করার একটি উপায় নিয়ে এসেছিলেন, প্রতিবার আপনি যখন জল যোগ করেন সরাসরি ট্যাঙ্কের মধ্যে our েলে না, তবে আস্তে আস্তে যোগ করার জন্য ফানেলের মধ্যে poured েলে দেওয়া হয়। এই ওভারফ্লো সমস্যার সমাধান হয়েছে, তবে জল এবং ধীর গতির গতি এবং কখনও কখনও ফুটোয়ের গতিটি ধরতে পারে না। সুতরাং তিনি জল যোগ করার গতি নিয়ন্ত্রণ করতে বিভিন্ন আকার এবং ব্যাসার ফানেল পরিবর্তন করার চেষ্টা করেছিলেন এবং অবশেষে একটি সন্তোষজনক ফানেল খুঁজে পেয়েছিলেন। ফানেলের সময়টিকে ইন্টিগ্রাল টাইম বলা হয়।
শাওমিং অবশেষে স্বস্তির দীর্ঘশ্বাস ফেলল, তবে হঠাৎ করে কঠোর কাজের প্রয়োজনীয়তাগুলি, জলের স্তর নিয়ন্ত্রণের প্রয়োজনীয়তার সময়সূচি অনেক উন্নত হয়ে যায়, একবার পানির স্তর খুব কম হয়ে গেলে আপনাকে অবিলম্বে প্রয়োজনীয় অবস্থানে জল যুক্ত করতে হবে, এবং খুব বেশি উচ্চতর হতে পারে না, বা মজুরি প্রদান করতে পারে না। জিয়াওমিং আবার কঠিন! সুতরাং তিনি তার মস্তিষ্কটি খুললেন, অবশেষে এটি একটি উপায়ের কথা ভাবতে দিন, প্রায়শই পাশে অতিরিক্ত জল রাখেন, একবার পানির স্তরটি কম পাওয়া যায়, ফানেলের মধ্য দিয়ে নয়, ফানেলটি পানির একটি পাত্র নয়, যাতে সময়োপযোগী গ্যারান্টিযুক্ত হয়, তবে পানির স্তর কখনও কখনও অনেক বেশি হবে। তিনি একটি বিন্দুর উপরে জলের পৃষ্ঠের অবস্থানটির জন্যও জিজ্ঞাসা করেছিলেন, জলের একটি গর্ত ছিনিয়ে নেওয়া হবে এবং তারপরে একটি পাইপকে অতিরিক্ত বালতিটির নীচে সংযুক্ত করা হবে যাতে আরও জল গর্তের শীর্ষ থেকে ফাঁস হয়ে যায়। এই জলটি যে গতিতে ফাঁস হয়ে যায় তাকে ডিফারেনশিয়াল সময় বলা হয়।
মিং এর পরীক্ষার গল্পটি একটি ধাপে ধাপে স্বতন্ত্র, তবে প্রকৃত জলের সরঞ্জামগুলি, ফানেল ক্যালিবার, একই সাথে ওভারফ্লো গর্তের আকারটি পানির গতি, জলের স্তরের ওভারশুটের আকারকে প্রভাবিত করবে, পরীক্ষার পিছনে করতে হবে, প্রায়শই পূর্ববর্তী পরীক্ষার ফলাফলগুলি পরিবর্তন করতে হয়।
পিআইডি নিয়ন্ত্রণযুক্ত লোকেরা কেটলির সাথে কাপের কাপের সাথে প্রিন্টেড স্টপের পরে অর্ধ কাপ জল দিয়ে মুদ্রিত
মান সেট করুন: জল কাপের অর্ধ-কাপ স্কেল;
প্রকৃত মান: জল কাপে জলের প্রকৃত পরিমাণ;
আউটপুট মান: কেটলি থেকে out েলে দেওয়া জলের পরিমাণ এবং কাপের বাইরে জলের পরিমাণ;
পরিমাপ: মানুষের চোখ (সেন্সরগুলির সমতুল্য)
এক্সিকিউশন অবজেক্ট: মানব
ইতিবাচক সম্পাদন: ing ালাও
পাল্টা-এক্সিকিউশন: স্কুপিং
1 পি আনুপাতিক নিয়ন্ত্রণ, অর্থাৎ লোকেরা দেখতে পান যে কাপের পানির পরিমাণ অর্ধ কাপ জল কাপের স্কেলে পৌঁছায় না, কেটল থেকে নির্দিষ্ট পরিমাণে জল of েলে দেওয়া কাপের রাজা বা স্কেলের কাপের পানির পরিমাণের পানির পরিমাণ, কাপের এক কাপ থেকে একটি নির্দিষ্ট পরিমাণের পানির পরিমাণের চেয়ে কম পরিমাণে বা তার চেয়ে কম পরিমাণের ফলে অর্ধেক বা তার চেয়ে কম পরিমাণের ফলে অর্ধ কাপ বা আরও কম ফল হতে পারে।
দ্রষ্টব্য: পি আনুপাতিক নিয়ন্ত্রণ সহজতম নিয়ন্ত্রণ পদ্ধতিগুলির মধ্যে একটি। এর নিয়ামকের আউটপুট ইনপুট ত্রুটি সংকেতের সাথে সমানুপাতিক। সিস্টেম আউটপুটে স্থির-রাষ্ট্রীয় ত্রুটি বিদ্যমান যখন কেবলমাত্র আনুপাতিক নিয়ন্ত্রণ উপলব্ধ থাকে।
2 পিআই ইন্টিগ্রাল নিয়ন্ত্রণ, অর্থাৎ জল কাপের মধ্যে একটি নির্দিষ্ট পরিমাণ জল অনুসারে, যদি আপনি দেখতে পান যে কাপের পানির পরিমাণ স্কেল নেই, আপনি ing ালাও চালিয়ে যান, এবং তারপরে দেখতে পান যে জলের পরিমাণ অর্ধ কাপেরও বেশি, জলটি কাপ থেকে বাইরে পর্যন্ত স্কুপ করা হয় এবং তারপরে বার বার পানির পরিমাণ না পাওয়া পর্যন্ত যথেষ্ট পরিমাণে স্কুপ না হওয়া পর্যন্ত।
দ্রষ্টব্য: ইন্টিগ্রাল আই নিয়ন্ত্রণে, নিয়ামকের আউটপুট ইনপুট ত্রুটি সংকেতের অবিচ্ছেদ্যর সাথে সমানুপাতিক। একটি স্বয়ংক্রিয় নিয়ন্ত্রণ ব্যবস্থার জন্য, যদি অবিচলিত অবস্থায় প্রবেশের পরে অবিচলিত রাষ্ট্রীয় ত্রুটি হয় তবে নিয়ন্ত্রণ ব্যবস্থাটির স্থির রাষ্ট্রীয় ত্রুটি বা স্থির-রাষ্ট্রীয় ত্রুটি সহ কেবল সিস্টেম (অবিচলিত-রাষ্ট্রীয় ত্রুটিযুক্ত সিস্টেম) রয়েছে বলে জানা যায়। অবিচলিত রাষ্ট্রীয় ত্রুটি দূর করার জন্য, একটি "অবিচ্ছেদ্য শব্দ" অবশ্যই নিয়ামকটিতে প্রবর্তন করতে হবে। অবিচ্ছেদ্য শব্দটি সময়ের উপর নির্ভর করে ত্রুটিটিকে সংহত করে এবং সময়ের সাথে বৃদ্ধি পায়। সুতরাং, ত্রুটিটি ছোট হলেও, অবিচ্ছেদ্য শব্দটি সময়ের সাথে বৃদ্ধি পায় এবং এটি নিয়ামকের আউটপুট বাড়াতে চালিত করে যাতে স্থির রাষ্ট্রের ত্রুটিটি শূন্যের সমান না হওয়া পর্যন্ত আরও হ্রাস পায়। আনুপাতিক + ইন্টিগ্রাল (পিআই) নিয়ামক, অতএব, সিস্টেমটিকে অবিচলিত অবস্থায় কোনও স্থির অবস্থায় ত্রুটি ছাড়াই প্রবেশ করতে দেয়।
3 পিড ডিফারেনশিয়াল নিয়ন্ত্রণ, অর্থাৎ, মানুষের চোখটি জলের কাপ এবং স্কেল থেকে দূরত্বের দিকে তাকিয়ে থাকে, যখন ফাঁকটি খুব বড় হয়, প্রচুর পরিমাণে জলযুক্ত কেটলি যখন দেখেন যে জলের পরিমাণ স্কেলের কাছাকাছি থাকে, কেটলের জলের আউটপুটকে হ্রাস করে, যতক্ষণ না এটি স্কেলের কাপে থামে। যদি জলটি স্কেলের সঠিক অবস্থানে থামে তবে কোনও স্ট্যাটিক ডিফারেনশিয়াল নিয়ন্ত্রণ নেই; যদি এটি স্কেলের কাছাকাছি থামে তবে স্থির ডিফারেনশিয়াল নিয়ন্ত্রণ রয়েছে।
দ্রষ্টব্য: ডিফারেনশিয়াল কন্ট্রোল ডি -তে, নিয়ামকের আউটপুট ইনপুট ত্রুটি সংকেতের (যেমন, ত্রুটির পরিবর্তনের হার) এর পার্থক্যের সাথে সমানুপাতিক।
ইঞ্জিনিয়ারিং অনুশীলনে, আনুপাতিক, অবিচ্ছেদ্য, ডিফারেনশিয়াল কন্ট্রোলের জন্য সর্বাধিক ব্যবহৃত নিয়ন্ত্রক নিয়ন্ত্রণ আইন, পিআইডি নিয়ন্ত্রণ হিসাবে পরিচিত, এটি পিআইডি রেগুলেশন নামেও পরিচিত P পিআইডি নিয়ামককে প্রায় 70 বছরের ইতিহাস চালু করা হয়েছে, এটি সাধারণ কাঠামো, ভাল স্থিতিশীলতা, সহজ, সামঞ্জস্য করা সহজ এবং শিল্প নিয়ন্ত্রণের অন্যতম প্রধান প্রযুক্তি হয়ে উঠেছে।
যখন নিয়ন্ত্রিত অবজেক্টের কাঠামো এবং পরামিতিগুলি পুরোপুরি আয়ত্ত করা যায় না, বা সঠিক গাণিতিক মডেলগুলির অ্যাক্সেস না থাকে, তখন অন্যান্য প্রযুক্তির নিয়ন্ত্রণ তত্ত্বটি ব্যবহার করা কঠিন, সিস্টেম নিয়ামকের কাঠামো এবং পরামিতিগুলি নির্ধারণের জন্য অভিজ্ঞতা এবং ক্ষেত্রের ডিবাগিংয়ের উপর নির্ভর করতে হবে, যখন পিআইডি নিয়ন্ত্রণ প্রযুক্তির প্রয়োগ সর্বাধিক সুবিধাজনক হয়।
পিড কন্ট্রোলার
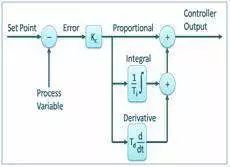
পিআইডি নিয়ন্ত্রণকারীরা শিল্প প্রক্রিয়া নিয়ন্ত্রণে ব্যাপকভাবে ব্যবহৃত হয়। শিল্প অটোমেশনে ক্লোজড-লুপ অপারেশনগুলির প্রায় 95% পিআইডি কন্ট্রোলার ব্যবহার করে। নিয়ামকটি এমনভাবে একত্রিত হয় যাতে এটি একটি নিয়ন্ত্রণ সংকেত উত্পন্ন করে। প্রতিক্রিয়া নিয়ামক হিসাবে, এটি নিয়ন্ত্রণ আউটপুট পছন্দসই স্তরে সরবরাহ করে। মাইক্রোপ্রসেসর আবিষ্কারের আগে অ্যানালগ ইলেকট্রনিক্স পিআইডি নিয়ন্ত্রণ প্রয়োগ করে। তবে আজ সমস্ত পিআইডি কন্ট্রোলারগুলি মাইক্রোপ্রসেসর দ্বারা পরিচালিত হয়। প্রোগ্রামেবল লজিক কন্ট্রোলারদের অন্তর্নির্মিত পিআইডি নিয়ামক নির্দেশাবলীও রয়েছে।
স্বল্প ব্যয়বহুল সাধারণ স্যুইচিং কন্ট্রোলার ব্যবহার করে, কেবলমাত্র দুটি নিয়ন্ত্রণ রাজ্য সম্ভব, যেমন পূর্ণ বা পূর্ণ অফ। এটি সীমিত নিয়ন্ত্রণ অ্যাপ্লিকেশনগুলির জন্য ব্যবহৃত হয় যেখানে এই দুটি নিয়ন্ত্রণ রাজ্য লক্ষ্য নিয়ন্ত্রণ করতে যথেষ্ট। যাইহোক, এই নিয়ন্ত্রণের দোলক প্রকৃতিটি এর ব্যবহারকে সীমাবদ্ধ করে এবং তাই পিআইডি নিয়ন্ত্রকদের দ্বারা প্রতিস্থাপন করা হচ্ছে।
পিআইডি কন্ট্রোলাররা আউটপুটটি এমনভাবে বজায় রাখে যে ক্লোজড-লুপ অপারেশনের মাধ্যমে প্রক্রিয়া ভেরিয়েবল এবং সেটপয়েন্ট/কাঙ্ক্ষিত আউটপুটের মধ্যে শূন্য ত্রুটি রয়েছে P পিআইডি তিনটি বেসিক নিয়ন্ত্রণ আচরণ ব্যবহার করে, যা নীচে ব্যাখ্যা করা হয়েছে।
পি-কন্ট্রোলার:
আনুপাতিক বা পি-কন্ট্রোলার বর্তমান ত্রুটি ই (টি) এর আনুপাতিক একটি আউটপুট দেয়। এটি আসল বা প্রতিক্রিয়া প্রক্রিয়া মানের সাথে কাঙ্ক্ষিত বা সেট মানকে তুলনা করে। প্রাপ্ত ত্রুটিটি আউটপুট পেতে আনুপাতিকতা ধ্রুবক দ্বারা গুণিত হয়। যদি ত্রুটির মান শূন্য হয় তবে এই নিয়ামক আউটপুট শূন্য।
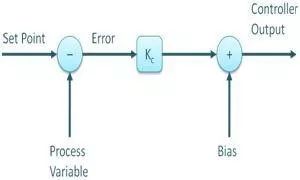
এই নিয়ামকটিকে নিজেরাই ব্যবহার করার সময় পক্ষপাতদুষ্ট বা ম্যানুয়ালি পুনরায় সেট করা দরকার। এটি কারণ এটি কখনও স্থির অবস্থায় পৌঁছায় না। এটি স্থিতিশীল অপারেশন সরবরাহ করে তবে সর্বদা স্থির রাষ্ট্রের ত্রুটি বজায় রাখে। আনুপাতিকতা ধ্রুবক কেসি বাড়ার সাথে সাথে প্রতিক্রিয়ার গতি বৃদ্ধি পায়।
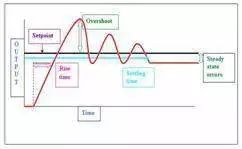
আই-কন্ট্রোলার
যেহেতু পি-কন্ট্রোলারের সর্বদা প্রক্রিয়া ভেরিয়েবল এবং সেট পয়েন্টের মধ্যে একটি বিচ্যুতি থাকে, তাই আই-কন্ট্রোলার প্রয়োজন, যা স্থির রাষ্ট্রের ত্রুটি দূর করার জন্য প্রয়োজনীয় পদক্ষেপ সরবরাহ করে। ত্রুটির মান শূন্য না হওয়া পর্যন্ত এটি সময়ের জন্য ত্রুটিটিকে একীভূত করে। এটি চূড়ান্ত নিয়ন্ত্রণ ইউনিটের জন্য শূন্য ত্রুটির মান বজায় রাখে।
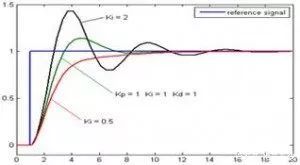
যখন একটি নেতিবাচক ত্রুটি দেখা দেয়, অবিচ্ছেদ্য নিয়ন্ত্রণ তার আউটপুট হ্রাস করে। এটি প্রতিক্রিয়ার গতি সীমাবদ্ধ করে এবং সিস্টেমের স্থায়িত্বকে প্রভাবিত করে। অবিচ্ছেদ্য লাভ কি হ্রাস করে প্রতিক্রিয়ার গতি বাড়ানো হয়।
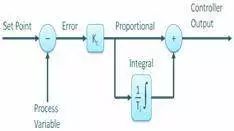
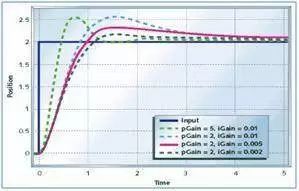
উপরের চিত্রটিতে, আই কন্ট্রোলারের লাভ হ্রাস হওয়ায় স্থির রাষ্ট্রের ত্রুটি হ্রাস পায়। বেশিরভাগ ক্ষেত্রে, পিআই কন্ট্রোলাররা এমন পরিস্থিতিতে বিশেষত কার্যকর যেখানে উচ্চ গতির প্রতিক্রিয়া প্রয়োজন হয় না।
যখন কোনও পিআই কন্ট্রোলার ব্যবহার করা হয়, তখন আই-কন্ট্রোলার আউটপুট এমন একটি ডিগ্রির মধ্যে সীমাবদ্ধ থাকে যা অবিচ্ছেদ্য স্যাচুরেশনকে কাটিয়ে ওঠে, যেখানে অবিচ্ছেদ্য আউটপুটটি ন্যূনতম হয় এমনকি যখন বলা হয় উদ্ভিদে অরৈখিকতার শর্তের কারণে শূন্য ত্রুটি অবস্থা বাড়ানো হয়।
ডি-কন্ট্রোলার
আই-কন্ট্রোলারের ভবিষ্যতের ভুল আচরণের পূর্বাভাস দেওয়ার ক্ষমতা নেই। সুতরাং সেট পয়েন্টটি পরিবর্তিত হয়ে গেলে এটি সাধারণত প্রতিক্রিয়া জানায়। ডি-কন্ট্রোলার ভবিষ্যতের ভ্রান্ত আচরণের পূর্বাভাস দিয়ে এই সমস্যাটিকে কাটিয়ে উঠেছে। এর আউটপুট সময়ের সাথে সাথে ত্রুটি পরিবর্তনের হারের উপর নির্ভর করে, একটি ডিফারেনশিয়াল ধ্রুবক দ্বারা গুণিত। এটি আউটপুটকে স্টার্টআপ সরবরাহ করে যা সিস্টেমের প্রতিক্রিয়া বাড়ায়।
উপরের চিত্রটিতে, ডি কন্ট্রোলারের পিআই কন্ট্রোলারের চেয়ে বেশি প্রতিক্রিয়া রয়েছে এবং আউটপুটটির বিল্ড-আপ সময় হ্রাস পেয়েছে। এটি আই কন্ট্রোলার দ্বারা সৃষ্ট পর্যায় ল্যাগ ক্ষতিপূরণ দিয়ে সিস্টেমের স্থায়িত্ব উন্নত করে। ডিফারেনশিয়াল লাভ বাড়ানো প্রতিক্রিয়া উন্নত করবে।
পিআইডি নিয়ামকের ভূমিকা
আনুপাতিক নিয়ন্ত্রণের ভূমিকা
সিস্টেমের বিচ্যুতির আনুপাতিক প্রতিক্রিয়া, একবার সিস্টেমটি বিচ্যুত হয়ে গেলে, আনুপাতিক নিয়ন্ত্রণ অবিলম্বে বিচ্যুতি হ্রাস করার জন্য নিয়ন্ত্রণ উত্পাদন করে। বৃহত্তর আনুপাতিকতা সামঞ্জস্যকে গতি বাড়িয়ে তুলতে এবং ত্রুটি হ্রাস করতে পারে, তবে খুব বড় একটি অনুপাত সিস্টেমের স্থায়িত্বকে হ্রাস করে এবং এমনকি সিস্টেমের অস্থিতিশীলতার কারণও করে।
ইন্টিগ্রাল রেগুলেশন
এটি সিস্টেমটিকে স্থির রাষ্ট্রের ত্রুটি দূর করে এবং অ-পার্থক্যটির ডিগ্রি উন্নত করে। যেহেতু একটি ত্রুটি রয়েছে, অবিচ্ছেদ্য নিয়ন্ত্রণটি কোনও পার্থক্য না হওয়া পর্যন্ত সম্পন্ন করা হয়, অবিচ্ছেদ্য নিয়ন্ত্রণ বন্ধ হয়ে যায় এবং অবিচ্ছেদ্য নিয়ন্ত্রণ একটি ধ্রুবক মানকে আউটপুট দেয়। অবিচ্ছেদ্য প্রভাবের শক্তি অবিচ্ছেদ্য সময় ধ্রুবক টিআই এর উপর নির্ভর করে, ছোট টিআই যতটা হয় ততই অবিচ্ছেদ্য প্রভাবটি আরও শক্তিশালী। বিপরীতে, যদি টিআই বড় হয় তবে অবিচ্ছেদ্য প্রভাব দুর্বল এবং অবিচ্ছেদ্য নিয়ন্ত্রণের সংযোজন সিস্টেমের স্থায়িত্ব হ্রাস করতে পারে এবং গতিশীল প্রতিক্রিয়া ধীর হয়ে যায়।
ডিফারেনশিয়াল রেগুলেশন
ডিফারেনশিয়াল অ্যাকশন সিস্টেম বিচ্যুতি সংকেতের পরিবর্তনের হারকে প্রতিফলিত করে, ভবিষ্যদ্বাণী সহ, বিচ্যুতি পরিবর্তনের প্রবণতাটির পূর্বাভাস দিতে পারে, তাই এটি বিচ্যুতিতে নিয়ন্ত্রণের ভূমিকার আগে তৈরি করতে পারে আগে গঠিত হয়নি, ডিফারেনশিয়াল রেগুলেশন দ্বারা নির্মূল করা হয়েছে। শব্দের হস্তক্ষেপের উপর ডিফারেনশিয়াল অ্যাকশনটির একটি প্রশস্তকরণ প্রভাব রয়েছে, তাই খুব শক্তিশালী প্লাস ডিফারেনশিয়াল রেগুলেশন, সিস্টেমটি বিরোধী হস্তক্ষেপের জন্য ভাল নয়।
পিআইডি নিয়ন্ত্রণ অ্যাপ্লিকেশন উন্নয়নের দিকনির্দেশ
উত্পাদন প্রক্রিয়াতে পণ্যের গুণমান উন্নত করতে, উত্পাদন বৃদ্ধি, কাঁচামাল সংরক্ষণ, উত্পাদন পরিচালনা এবং উত্পাদন প্রক্রিয়া সর্বদা সর্বোত্তম কাজের অবস্থায় থাকে। অতএব, অনুকূল নিয়ন্ত্রণের একটি পদ্ধতি উত্পাদিত হয়, যাকে অভিযোজিত নিয়ন্ত্রণ বলা হয়। এই ধরণের নিয়ন্ত্রণে, সিস্টেমটি পরিমাপ করা পরামিতিগুলির পরিবর্তনগুলি, পরিবেশ এবং কাঁচামালগুলির ব্যয় অনুসারে সিস্টেমটি স্বয়ংক্রিয়ভাবে সামঞ্জস্য করতে সক্ষম হতে হবে, যাতে সিস্টেমটি সর্বদা অনুকূল অবস্থায় থাকে। অভিযোজিত নিয়ন্ত্রণে তিনটি উপাদান রয়েছে: পারফরম্যান্স অনুমান (বৈষম্য), সিদ্ধান্ত গ্রহণ এবং পরিবর্তন। এটি মাইক্রোকম্পিউটার নিয়ন্ত্রণ সিস্টেমের বিকাশের দিক। তবে, নিয়ন্ত্রণ আইনটি উপলব্ধি করা কঠিন, তাই সমস্যাটি সমাধান করা কিছু কঠিন প্রচার। অভিযোজিত পিআইডি নিয়ন্ত্রণে কিছু বুদ্ধিমান বৈশিষ্ট্য রয়েছে, যেমন জীবিত প্রাণী বাহ্যিক অবস্থার পরিবর্তনের সাথে খাপ খাইয়ে নিতে পারে। একটি স্ব-শিক্ষার ব্যবস্থাও রয়েছে, এটি আরও বুদ্ধিমান।