


ইন্ডাস্ট্রিয়াল মোশন কন্ট্রোল ইনভার্টার-ভিত্তিক ফ্যান বা পাম্প নিয়ন্ত্রণ থেকে শুরু করে আরও পরিশীলিত এসি ড্রাইভ নিয়ন্ত্রণ সহ কারখানার অটোমেশন পর্যন্ত, জটিল সার্ভো নিয়ন্ত্রণগুলির সাথে রোবোটিকের মতো উন্নত অটোমেশন অ্যাপ্লিকেশনগুলিতে বিস্তৃত অ্যাপ্লিকেশনগুলিকে অন্তর্ভুক্ত করে। এই সিস্টেমগুলিতে মোটর উইন্ডিং কারেন্ট বা ভোল্টেজ, ডিসি বাস কারেন্ট বা ভোল্টেজ, রটার অবস্থান এবং গতি হিসাবে অনেকগুলি ভেরিয়েবলের সনাক্তকরণ এবং প্রতিক্রিয়া প্রয়োজন। ভেরিয়েবলের নির্বাচন এবং প্রয়োজনীয় পরিমাপের নির্ভুলতা শেষ-প্রয়োগের প্রয়োজনীয়তা, সিস্টেম আর্কিটেকচার, টার্গেট সিস্টেম ব্যয় বা সিস্টেমের জটিলতা এবং শর্ত পর্যবেক্ষণের মতো মান-যুক্ত বৈশিষ্ট্যগুলির মতো অন্যান্য বিবেচনার উপর নির্ভর করে। মোটরগুলি বিশ্বের 40% শক্তি গ্রহণের সাথে সাথে, আন্তর্জাতিক বিধিগুলি শিল্প গতি অ্যাপ্লিকেশনগুলিতে সিস্টেম দক্ষতার উপর ফোকাস বাড়িয়েছে, এই ভেরিয়েবলগুলির গুরুত্ব বাড়িয়েছে, বিশেষত বর্তমান এবং ভোল্টেজ।
এই কাগজটি মোটর পাওয়ার রেটিং, সিস্টেমের পারফরম্যান্স প্রয়োজনীয়তা এবং শেষ অ্যাপ্লিকেশনগুলির উপর ভিত্তি করে বিভিন্ন মোটর কন্ট্রোল সিগন্যাল চেইন টোপোলজিতে বর্তমান এবং ভোল্টেজ সনাক্তকরণের উপর দৃষ্টি নিবদ্ধ করে। এই ক্ষেত্রে, মোটর কন্ট্রোল সিগন্যাল চেইন বাস্তবায়ন সেন্সর নির্বাচন, বর্তমান বিচ্ছিন্নতা প্রয়োজনীয়তা, অ্যানালগ-থেকে-ডিজিটাল রূপান্তরকারী (এডিসি) নির্বাচন, সিস্টেম ইন্টিগ্রেশন এবং সিস্টেম পাওয়ার এবং গ্রাউন্ড পার্টিশনিংয়ের উপর নির্ভর করে পরিবর্তিত হয়।
শিল্প ড্রাইভ অ্যাপ্লিকেশনগুলির পরিসীমা
মোটর কন্ট্রোল অ্যাপ্লিকেশনগুলি সাধারণ ইনভার্টার থেকে কমপ্লেক্স সার্ভো ড্রাইভ পর্যন্ত পরিসীমা, তবে সমস্তগুলির মধ্যে রয়েছে মোটর কন্ট্রোল সিস্টেমগুলি সহ পাওয়ার স্টেজ এবং প্রসেসর যা পালস প্রস্থ মডিউলেটর (পিডব্লিউএম) মডিউলগুলি সনাক্তকরণ এবং প্রতিক্রিয়াগুলির বিভিন্ন স্তরের সাথে চালিত করে। অ্যাপ্লিকেশনগুলির পরিসীমা সম্পর্কে একটি সরল দৃষ্টিভঙ্গি চিত্র 1 এ দেখানো হয়েছে, চিত্রিত সিস্টেমগুলি চিত্রিত সিস্টেমগুলি যা কেবল সাধারণ মাইক্রোপ্রসেসর ব্যবহার করে সুনির্দিষ্ট প্রতিক্রিয়ার প্রয়োজন ছাড়াই প্রয়োগ করা যেতে পারে এমন সিস্টেমগুলিতে বাম থেকে ডানে চলে যাওয়ার মতো ক্রমবর্ধমান জটিল হয়ে ওঠে। সিস্টেমের জটিলতা বর্ণালীটির উচ্চতর প্রান্তের দিকে বাড়ার সাথে সাথে জটিল নিয়ন্ত্রণ ব্যবস্থায় সুনির্দিষ্ট প্রতিক্রিয়া এবং দ্রুত যোগাযোগের ইন্টারফেসের প্রয়োজন হয়। উদাহরণগুলির মধ্যে অন্তর্ভুক্তি বা স্থায়ী চৌম্বক মোটরগুলির সেন্সর বা সেন্সরলেস ভেক্টর নিয়ন্ত্রণ, পাশাপাশি দক্ষতার জন্য ডিজাইন করা উচ্চ-শক্তি শিল্প ড্রাইভগুলি অন্তর্ভুক্ত রয়েছে-যেমন চিত্র 1 এ প্রদর্শিত বৃহত পাম্প, অনুরাগী এবং সংক্ষেপকগুলি বর্ণালীটির শীর্ষ প্রান্তে, পরিশীলিত সার্ভো ড্রাইভগুলি রোবোটিক্স, মেশিন সরঞ্জাম এবং পিক-অ্যান্ড-প্লেস মেশিনগুলির মতো অ্যাপ্লিকেশনগুলিতে ব্যবহৃত হয়। সিস্টেমগুলি আরও জটিল হয়ে ওঠার সাথে সাথে সেন্সিং এবং ভেরিয়েবলের প্রতিক্রিয়া আরও গুরুত্বপূর্ণ হয়ে ওঠে।
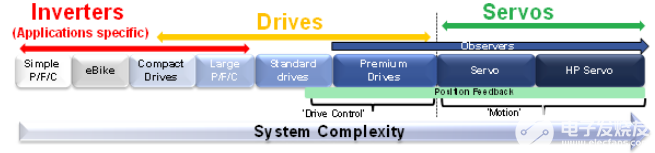
চিত্র 1. শিল্প ড্রাইভ অ্যাপ্লিকেশনগুলির অনুদান।
ড্রাইভ আর্কিটেকচার - সিস্টেম বিভাজন
শিল্প গতি নিয়ন্ত্রণে বিস্তৃত অ্যাপ্লিকেশনগুলিকে সম্বোধন করার জন্য ডিজাইনিং সিস্টেমগুলিতে অনেকগুলি চ্যালেঞ্জ রয়েছে। সাধারণ উদ্দেশ্য মোটর নিয়ন্ত্রণ সংকেত চেইন চিত্র 2 এ দেখানো হয়েছে।
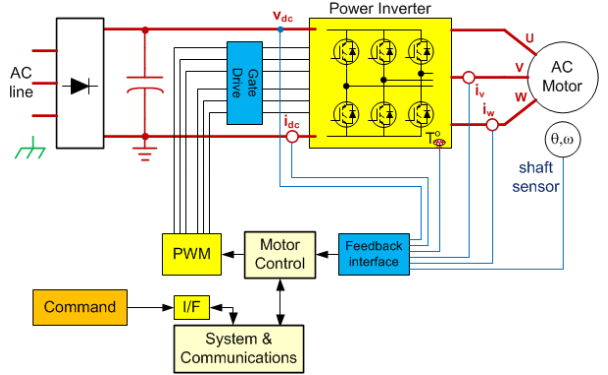
চিত্র 2। সাধারণীকরণ মোটর নিয়ন্ত্রণ সিগন্যাল চেইন
মূল সমস্যাটি হ'ল বিচ্ছিন্নতা প্রয়োজনীয়তা, যা প্রায়শই চূড়ান্ত সার্কিট টপোলজি এবং আর্কিটেকচারে উল্লেখযোগ্য প্রভাব ফেলে। দুটি মূল বিষয় বিবেচনা করার জন্য রয়েছে: কেন বিচ্ছিন্ন এবং কোথায় বিচ্ছিন্ন।
বিচ্ছিন্নতার শ্রেণিবিন্যাসটি পূর্বের দ্বারা নির্ধারিত হবে। মানবসৃষ্ট বৈদ্যুতিক শক থেকে রক্ষা করার জন্য প্রয়োজনীয়তাগুলি উচ্চ-ভোল্টেজ সুরক্ষা বিচ্ছিন্নতা (এসইএলভি) হতে পারে, বা অ-প্রাণঘাতী ভোল্টেজগুলির মধ্যে স্তর স্থানান্তরিত করার জন্য কার্যকরী বিচ্ছিন্নতা বা ডেটা অখণ্ডতা এবং শব্দ প্রশমন উদ্দেশ্যগুলির জন্য বিচ্ছিন্নতা হতে পারে। বিচ্ছিন্নতার অবস্থানটি সাধারণত প্রত্যাশিত সিস্টেমের কার্যকারিতা দ্বারা নির্ধারিত হয়। মোটর নিয়ন্ত্রণ সাধারণত একটি কঠোর বৈদ্যুতিকভাবে গোলমাল পরিবেশ, এবং ডিজাইনগুলি সাধারণত কয়েক শতাধিক ভোল্টের বৃহত সাধারণ-মোড ভোল্টেজের মুখোমুখি হয়, সম্ভবত খুব উচ্চ ক্ষণস্থায়ী ডিভি/ডিটি বৃদ্ধির সময় সহ 20 কেজি হার্জ এর বেশি ফ্রিকোয়েন্সিগুলিতে স্যুইচ করে। এই কারণে, উচ্চতর পারফরম্যান্স সিস্টেম এবং উচ্চ শক্তি সহজাতভাবে কোলাহলপূর্ণ যেখানে সিস্টেমগুলিতে নিয়ন্ত্রণ পর্যায়ে পাওয়ার পর্যায়ে বিচ্ছিন্ন করা সাধারণ। ডিজাইনটি একক-প্রক্রিয়া বা দ্বৈত-প্রসেসর পদ্ধতির ব্যবহার করে কিনা তাও বিচ্ছিন্নতার অবস্থানকে প্রভাবিত করে। কম বিদ্যুৎ খরচ সহ নিম্ন পারফরম্যান্স সিস্টেমে, বিচ্ছিন্নতা সাধারণত ডিজিটাল যোগাযোগ ইন্টারফেসে থাকে যার অর্থ শক্তি এবং নিয়ন্ত্রণের পর্যায়ে একই সম্ভাবনা থাকে। লো-এন্ড সিস্টেমগুলির বিচ্ছিন্নতার জন্য কম ব্যান্ডউইথ যোগাযোগ ইন্টারফেস রয়েছে। Dition তিহ্যগতভাবে, উচ্চ-শেষ সিস্টেমে যোগাযোগের ইন্টারফেসগুলি বিচ্ছিন্ন করা উচ্চতর ব্যান্ডউইথ এবং traditional তিহ্যবাহী বিচ্ছিন্নতা কৌশলগুলির দ্বারা প্রয়োজনীয় সীমাবদ্ধতার কারণে চ্যালেঞ্জিং হয়েছে, তবে এটি চৌম্বকীয়ভাবে বিচ্ছিন্ন ক্যান এবং -485}}}}}}}}}}
একটি উচ্চ-পারফরম্যান্স ক্লোজড-লুপ মোটর কন্ট্রোল ডিজাইনের দুটি মূল উপাদান হ'ল পিডব্লিউএম মডুলেটর আউটপুট এবং মোটর ফেজের বর্তমান প্রতিক্রিয়া। চিত্রগুলি 3 এ এবং 3 বি চিত্রগুলি যেখানে নিরাপদ বিচ্ছিন্নতা প্রয়োজন তা চিত্রিত করে, নিয়ন্ত্রণ পর্যায়টি পাওয়ার স্টেজের মতো একই সম্ভাবনা ভাগ করে নেয় বা স্থলভাগে উল্লেখ করা হয় কিনা তার উপর নির্ভর করে। উভয় ক্ষেত্রেই, উচ্চ প্রান্তের গেট ড্রাইভার এবং বর্তমান সনাক্তকরণ নোডগুলির বিচ্ছিন্নতা প্রয়োজন, তবে চিত্র 3 এ -তে বিচ্ছিন্নতার বিভিন্ন স্তরে কেবল এই নোডগুলির কার্যকরী বিচ্ছিন্নতা প্রয়োজন, যেখানে চিত্র 3 বিতে শারীরিক সুরক্ষা (অর্থাত্ বর্তমান) এই নোডগুলির বিচ্ছিন্নতা গুরুত্বপূর্ণ।
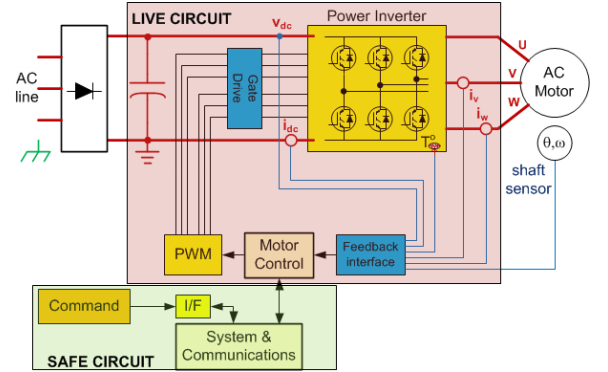
চিত্র 3 এ। রেফারেন্স হিসাবে পাওয়ার স্টেজ সহ নিয়ন্ত্রণ পর্যায়ে
বর্তমান এবং ভোল্টেজ সনাক্তকরণের জন্য পরিমাপ কৌশল এবং টপোলজিস
বর্তমান এবং ভোল্টেজ সনাক্তকরণের জন্য সিগন্যাল চেইন বাস্তবায়নগুলি ট্রান্সডুসার নির্বাচন, বর্তমান বিচ্ছিন্নতা প্রয়োজনীয়তা, এডিসি নির্বাচন এবং সিস্টেম ইন্টিগ্রেশন, পাশাপাশি সিস্টেম শক্তি এবং গ্রাউন্ড পার্টিশনিংয়ের উপর নির্ভর করে পরিবর্তিত হয়। উচ্চ-বিশ্বস্ততার পরিমাপের জন্য সিগন্যাল কন্ডিশনার উপলব্ধি করা সহজ কাজ নয়। উদাহরণস্বরূপ, ছোট সংকেত পুনরুদ্ধার করা বা এই জাতীয় শোরগোলের পরিবেশে ডিজিটাল সংকেত সংক্রমণ করা চ্যালেঞ্জিং, যখন অ্যানালগ সংকেতগুলি বিচ্ছিন্ন করা আরও চ্যালেঞ্জিং। অনেক ক্ষেত্রে, সিগন্যাল বিচ্ছিন্নতা সার্কিটগুলি পর্যায়ের বিলম্বগুলি প্রবর্তন করে যা সিস্টেমের গতিশীল কর্মক্ষমতা সীমাবদ্ধ করতে পারে। ফেজ কারেন্ট সনাক্তকরণ বিশেষত চ্যালেঞ্জিং কারণ এই নোডটি একই সার্কিট নোডের সাথে সংযুক্ত রয়েছে যেমন পাওয়ার স্টেজের কেন্দ্রের মধ্যে গেট ড্রাইভার আউটপুট (ইনভার্টার মডিউল) এবং তাই ভোল্টেজ বিচ্ছিন্ন করার এবং ট্রান্সিয়েন্টগুলি স্যুইচ করার ক্ষেত্রে একই প্রয়োজনীয়তা রয়েছে। মোটর নিয়ন্ত্রণ ব্যবস্থায় প্রয়োগ করা পরিমাপ সিগন্যাল চেইন (প্রযুক্তি, সিগন্যাল কন্ডিশনার এবং এডিসি) নির্ধারণ করা তিনটি মূল কারণের উপর নির্ভর করে:
সিস্টেমে বিন্দু বা নোড, কারণ এটি নির্ধারণ করে যে কী পরিমাপ করা দরকার।
মোটরটির পাওয়ার স্তর এবং ফলস্বরূপ সেন্সর নির্বাচন - এটি সহজাতভাবে বিচ্ছিন্ন কিনা। সেন্সরের পছন্দটি রূপান্তরকারী আর্কিটেকচার, কার্যকারিতা এবং অ্যানালগ ইনপুট পরিসীমা সহ এডিসির পছন্দের উপর উল্লেখযোগ্য প্রভাব ফেলে।
শেষ অ্যাপ্লিকেশন। এটি সনাক্তকরণ সিগন্যাল চেইনে উচ্চ রেজোলিউশন, উচ্চ নির্ভুলতা বা গতির প্রয়োজনীয়তা চালাতে পারে। উদাহরণস্বরূপ, বিস্তৃত গতির পরিসরের উপর সেন্সরলেস নিয়ন্ত্রণ বাস্তবায়নের জন্য আরও বেশি পরিমাপের প্রয়োজন আরও ঘন ঘন এবং উচ্চতর নির্ভুলতা। শেষ অ্যাপ্লিকেশনটি এডিসি কার্যকারিতার প্রয়োজনকেও প্রভাবিত করে। উদাহরণস্বরূপ, মাল্টি-অক্ষ নিয়ন্ত্রণের জন্য উচ্চতর চ্যানেল গণনা এডিসি প্রয়োজন হতে পারে।
বর্তমান এবং ভোল্টেজ সেন্সর
মোটর নিয়ন্ত্রণে ব্যবহৃত সর্বাধিক সাধারণ বর্তমান সেন্সরগুলি হ'ল শান্ট রেজিস্টারস, হল এফেক্ট (এইচই) সেন্সর এবং বর্তমান ট্রান্সফর্মার (সিটিএস)। যদিও শান্ট প্রতিরোধকরা উচ্চতর স্রোতে বিচ্ছিন্নতা এবং ক্ষতির পরিমাণ সরবরাহ করে না, তারা সমস্ত সেন্সরগুলির মধ্যে সর্বাধিক লিনিয়ার, সর্বনিম্ন ব্যয় হয় এবং এসি এবং ডিসি উভয় পরিমাপের জন্য উপযুক্ত। শান্ট পাওয়ার ক্ষতির সীমাবদ্ধ করতে প্রয়োজনীয় হ্রাস সংকেত স্তরটি সাধারণত শান্ট অ্যাপ্লিকেশনগুলিকে 50 এ বা তারও কমের মধ্যে সীমাবদ্ধ করে। সিটি এবং তিনি সেন্সরগুলি অন্তর্নিহিত বিচ্ছিন্নতা সরবরাহ করে যা তাদের উচ্চ বর্তমান সিস্টেমগুলি পরিবেশন করতে দেয়, তবে সেন্সরগুলি নিজেরাই তাপমাত্রা রেঞ্জের তুলনায় প্রাথমিক প্রাথমিক নির্ভুলতা বা দুর্বল নির্ভুলতা রাখে, এগুলি আরও ব্যয়বহুল এবং ফলস্বরূপ এমন একটি সমাধান যা শান্ট প্রতিরোধকের সাথে অর্জন করা যায় তার চেয়ে কম নির্ভুল।
মোটর বর্তমান পরিমাপের অবস্থান এবং টপোলজিস
সেন্সর প্রকারের পাশাপাশি বেশ কয়েকটি মোটর বর্তমান পরিমাপ নোড পাওয়া যায়। গড় ডিসি বাসের কারেন্ট নিয়ন্ত্রণের উদ্দেশ্যে ব্যবহার করা যেতে পারে তবে আরও উন্নত ড্রাইভে মোটর উইন্ডিং কারেন্টটি প্রধান প্রতিক্রিয়া ভেরিয়েবল হিসাবে ব্যবহৃত হয়। সরাসরি ফেজ উইন্ডিং বর্তমান পরিমাপ উচ্চ কার্যকারিতা সিস্টেমের জন্য আদর্শ। তবে, প্রতিটি নিম্ন ইনভার্টার শাখায় শান্ট বা ডিসি বাসে একক শান্ট ব্যবহার করে ঘোর স্রোতগুলি পরোক্ষভাবে পরিমাপ করা যেতে পারে। এই পদ্ধতিগুলির সুবিধা রয়েছে যে শান্ট সিগন্যালগুলি সমস্ত পাওয়ার সাপ্লাই সাধারণ হিসাবে উল্লেখ করা হয়, তবে ডিসি লিঙ্ক থেকে বাতাসের প্রবাহটি বের করার জন্য পিডব্লিউএম সুইচগুলিতে নমুনাগুলি সিঙ্ক্রোনাইজ করার প্রয়োজন। উপরের বর্তমান সনাক্তকরণ কৌশলগুলির যে কোনও ব্যবহার করে সরাসরি ফেজ উইন্ডিং বর্তমান পরিমাপ করা যেতে পারে তবে শান্ট প্রতিরোধের সংকেতটি অবশ্যই বিচ্ছিন্ন করা উচিত। একটি উচ্চ সাধারণ-মোড এম্প্লিফায়ার কার্যকরী বিচ্ছিন্নতা সরবরাহ করতে পারে, তবে মানব সুরক্ষা বিচ্ছিন্নতা অবশ্যই একটি বিচ্ছিন্নতা পরিবর্ধক বা বিচ্ছিন্নতা মডিউলার দ্বারা সরবরাহ করতে হবে।
চিত্র 4 উপরে বর্ণিত বিভিন্ন বর্তমান প্রতিক্রিয়া বিকল্পগুলি দেখায়। যদিও নিয়ন্ত্রণের প্রতিক্রিয়ার জন্য এই বিকল্পগুলির মধ্যে একটির প্রয়োজন, তবে ডিসি বাসের বর্তমান সংকেতটি সুরক্ষার জন্য ব্যাকআপ সংকেত হিসাবে ব্যবহার করা যেতে পারে।
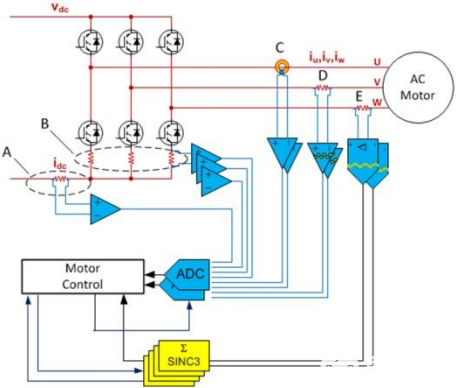
চিত্র 4। বিচ্ছিন্ন এবং অ-বিচ্ছিন্ন মোটর বর্তমান প্রতিক্রিয়া
পূর্বে উল্লিখিত হিসাবে, সিস্টেম শক্তি এবং গ্রাউন্ড পার্টিশনিং প্রয়োজনীয় বিচ্ছিন্নতা শ্রেণিবিন্যাস নির্ধারণ করবে এবং এইভাবে কোন প্রতিক্রিয়া বিকল্পগুলি উপযুক্ত। সিস্টেম টার্গেট পারফরম্যান্স সেন্সর বা পরিমাপ কৌশল পছন্দকেও প্রভাবিত করবে। অনেকগুলি কনফিগারেশন রয়েছে যা পারফরম্যান্স সীমার মধ্যে উপলব্ধি করা যায়।
নিম্ন পারফরম্যান্সের উদাহরণ: সাধারণ সম্ভাবনার উপর শক্তি এবং নিয়ন্ত্রণের পর্যায়ে, সনাক্তকরণ বিকল্পগুলি এ বা বি
লেগ শান্টস ব্যবহার করা সবচেয়ে অর্থনৈতিক একটিতেমোটর স্রোতের পরিমাপ করতে Chniques। এই উদাহরণে, যেখানে পাওয়ার স্টেজ একই পোটেন ভাগ করেতিআল কন্ট্রোল স্টেজ হিসাবে, মোকাবেলা করার মতো কোনও সাধারণ মোড নেই এবং বিকল্প এ বা বি থেকে আউটপুটগুলি সরাসরি সংকেত কন্ডিশনার সার্কিটরি এবং এডিসির সাথে সংযোগ করতে পারে। এই ধরণের টপোলজি সাধারণত একটি নিম্ন শক্তি এবং কম পিইতে পাওয়া যাবেআরএফমাইক্রোপ্রসেসরে এম্বেড থাকা এডিসি সহ ormance সিস্টেম।
উচ্চতর পারফরম্যান্স উদাহরণ: পৃথিবীর সাথে সংযুক্ত নিয়ন্ত্রণ পর্যায়ে, সেন্সিং বিকল্প সি, ডি, বা ই
এই উদাহরণে, মানব সুরক্ষা বিচ্ছিন্নতা প্রয়োজন। সেন্সিং বিকল্পগুলি সি, ডি এবং ই সবই সম্ভব। বিকল্প ই সর্বোচ্চ মানের বর্তমান ফিডবি সরবরাহ করেএসিতিনটি বিকল্পের কে এবং উচ্চতর পারফরম্যান্স সিস্টেম হওয়ায় সম্ভবত এটি একটি রয়েছেএফপিজিএবা সিস্টেমে প্রক্রিয়াজাতকরণের অন্যান্য ফর্ম যা বিচ্ছিন্ন মডুলেটর সিগন্যালের জন্য ডিজিটাল ফিল্টার সরবরাহ করতে পারে। অপশন সি এর জন্য এডিসি পছন্দ, বিচ্ছিন্ন সেন্সর (সম্ভবত বন্ধ লুপ তিনি), এম্বেডড এডিসি অফারগুলির সাথে আজ অবধি সম্ভবের চেয়ে উচ্চতর পারফরম্যান্স অর্জনের জন্য tradition তিহ্যগতভাবে পৃথক হবে। বিকল্প ডি এই কনফিগারেশনে একটি বিচ্ছিন্ন পরিবর্ধক, বনাম একটি কমন-মোড এম্প্লিফায়ার, কারণ সুরক্ষা বিচ্ছিন্নতা প্রয়োজন। একটি বিচ্ছিন্ন পরিবর্ধক কর্মক্ষমতা সীমাবদ্ধ করবে এবং তাই একটি এম্বেডড এডিসি সমাধান যথেষ্ট হতে পারে। এটি বিকল্প সি বা ই এর তুলনায় সর্বনিম্ন বিশ্বস্ততার বর্তমান প্রতিক্রিয়া সরবরাহ করবে এবং যখন এম্বেডড এডিসি "ফ্রি" এবং বিচ্ছিন্ন পরিবর্ধক সম্ভাব্য "সস্তা" হিসাবে বিবেচিত হতে পারে, তবে এডিসি ইনপুট রেঞ্জ ম্যাচিংয়ের জন্য অফসেট ক্ষতিপূরণ এবং স্তর স্থানান্তর করার জন্য অতিরিক্ত উপাদানগুলির জন্য সামগ্রিক সংকেত শৃঙ্খলা ব্যয় বাড়ানো প্রয়োজন।
অনেকগুলি টপোলজিস রয়েছে যা মোটর কন্ট্রোল ডিজাইনে মোটর কারেন্টকে অনেক ফ্যাক্টোর সাথে বোঝার জন্য ব্যবহার করা যেতে পারেRsব্যয়, পাওয়ার স্তর এবং কর্মক্ষমতা স্তর হিসাবে বিবেচনা করা। বেশিরভাগ সিস্টেম ডিজাইনারদের জন্য একটি মূল উদ্দেশ্য হ'ল তাদের ব্যয় লক্ষ্যমাত্রার মধ্যে দক্ষতা উন্নত করার জন্য বর্তমান জ্ঞান প্রতিক্রিয়াটিকে উন্নত করা। উচ্চতর অ্যাপ্লিকেশনগুলির জন্য, বর্তমান প্রতিক্রিয়াগুলি অন্যান্য সিস্টেমের পারফরম্যান্সের ব্যবস্থা যেমন গতিশীল প্রতিক্রিয়া, অ্যাকোস্টিক শব্দ বা টর্ক রিপল, কেবল দক্ষতা নয়, এর জন্য গুরুত্বপূর্ণ। এটা স্পষ্ট যে কম থেকে উচ্চ এসি পর্যন্ত চলমান পারফরম্যান্সের ধারাবাহিকতা রয়েছেআরওএসবিভিন্ন টপোলজিস এভএআইল্যাবল এবং এটি নিম্ন শক্তি এবং উচ্চতর পাওয়ার বিকল্প উভয়কে চিত্রিত করে চিত্র 5 এ মোটা ম্যাপ করা হয়েছে।
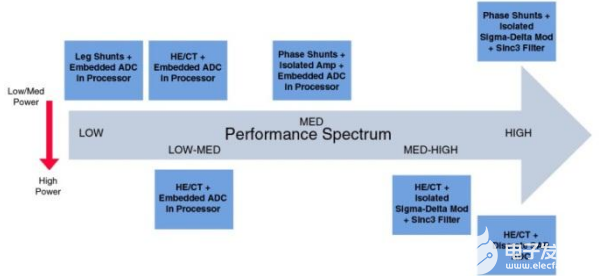
চিত্র 5। বর্তমান সনাক্তকরণ টপোলজি পারফরম্যান্স রেঞ্জ
মোটর কন্ট্রোল সিস্টেম ডিজাইনারদের জন্য লক্ষ্য, প্রয়োজন এবং ফলাফলের প্রবণতা: তিনি সেন্সর থেকে শান্ট প্রতিরোধকের কাছে স্থানান্তরিত
বিচ্ছিন্ন সিগমা-ডেল্টা মডুলারগুলির সাথে মিলিত শান্ট প্রতিরোধকরা সর্বোচ্চ মানের বর্তমান প্রতিক্রিয়া সরবরাহ করে যেখানে বর্তমান স্তরটি শান্ট ব্যবহারের জন্য যথেষ্ট কম। তিনি সেন্সর থেকে শান্ট রেজিস্টারগুলিতে স্থানান্তরিত করার জন্য সিস্টেম ডিজাইনারদের মধ্যে একটি গুরুত্বপূর্ণ প্রবণতা রয়েছে এবং বিচ্ছিন্ন পরিবর্ধক পদ্ধতির পরিবর্তে বিচ্ছিন্ন মডুলেটর পদ্ধতির দিকে যাওয়ার আরেকটি প্রবণতা রয়েছে। কেবলমাত্র সেন্সর প্রতিস্থাপন করা বিল অফ মেটেরিয়াল (বিওএম) এবং পিসিবি সন্নিবেশ ব্যয় হ্রাস করে এবং সেন্সরের যথার্থতা উন্নত করে। শান্ট প্রতিরোধকরা চৌম্বকীয় ক্ষেত্র বা যান্ত্রিক কম্পনের প্রতি সংবেদনশীল নয়। প্রায়শই, তিনি সেন্সরগুলিকে শান্ট রেজিস্টারগুলির সাথে প্রতিস্থাপনকারী সিস্টেম ডিজাইনাররা একটি বিচ্ছিন্নতা পরিবর্ধক চয়ন করতে পারেন এবং সিগন্যাল চেইনের পরিবর্তনের স্তরকে সীমাবদ্ধ করতে তিনি সেন্সর-ভিত্তিক ডিজাইনগুলিতে পূর্বে ব্যবহৃত এডিসি ব্যবহার চালিয়ে যেতে পারেন। যাইহোক, যেমনটি আগেই উল্লেখ করা হয়েছে, এডিসি পারফরম্যান্স নির্বিশেষে বিচ্ছিন্নতা পরিবর্ধকের কার্যকারিতা সীমাবদ্ধ থাকবে।
বিচ্ছিন্ন সিগমা-ডেল্টা মডুলেটরের সাথে বিচ্ছিন্নতা পরিবর্ধক এবং এডিসিকে আরও প্রতিস্থাপন করা পারফরম্যান্সের বাধা দূর করবে এবং নকশাকে ব্যাপকভাবে উন্নত করবে, সাধারণত এটিকে 9- থেকে 10- বিট মানের প্রতিক্রিয়া 12- বিট স্তরে পরিবর্তন করে। অ্যানালগ ওভারকন্টরেন্ট প্রোটেকশন (ওসিপি) সার্কিটগুলিও মুছে ফেলা যায়, কারণ সিগমা-ডেল্টা মডিউলার আউটপুটগুলি প্রক্রিয়া করার জন্য প্রয়োজনীয় ডিজিটাল ফিল্টারগুলিও দ্রুত ওসিপি লুপগুলি সক্ষম করতে কনফিগার করা যেতে পারে। অতএব, যে কোনও বিওএম বিশ্লেষণে কেবল বিচ্ছিন্নতা পরিবর্ধক, কাঁচা এডিসি এবং তাদের মধ্যে সিগন্যাল কন্ডিশনিং অন্তর্ভুক্ত করা উচিত নয়, তবে ওসিপি ডিভাইসগুলিও অপসারণ করা যেতে পারে oc অ্যানালগ ইনপুটগুলি অবিচ্ছিন্নভাবে অ্যানালগ মডুলেটর দ্বারা নমুনাযুক্ত এবং ইনপুট তথ্য 20 মেগাহার্টজ ডেটা হারের ঘনত্বে ডিজিটাল আউটপুট স্ট্রিমে অন্তর্ভুক্ত থাকে। কাঁচা তথ্যগুলি একটি উপযুক্ত ডিজিটাল ফিল্টার দিয়ে পুনর্গঠন করা যেতে পারে, সাধারণত একটি সিঙ্ক ® 3 যথার্থ বর্তমান পরিমাপের জন্য। যেহেতু রূপান্তর কর্মক্ষমতা ব্যান্ডউইথ বা ফিল্টার ব্যাংকের বিলম্বের বিরুদ্ধে লেনদেন করা যেতে পারে, মোটা, দ্রুত ফিল্টারগুলি আইজিবিটি সুরক্ষার জন্য আদর্শ 2 μs এর ক্রমে দ্রুত প্রতিক্রিয়া ওসিপি সরবরাহ করতে পারে।
শান্ট প্রতিরোধকের আকার হ্রাস প্রয়োজন
সংকেত পরিমাপের দিক থেকে, শান্ট প্রতিরোধক নির্বাচনের ক্ষেত্রে কিছু মূল চ্যালেঞ্জ রয়েছে, কারণ সংবেদনশীলতা এবং বিদ্যুৎ ব্যবহারের মধ্যে বাণিজ্য বন্ধ রয়েছে। বৃহত্তর প্রতিরোধকের মানগুলি নিশ্চিত করবে যে সিগমা-ডেল্টা মডুলেটর বা যতটা সম্ভব অ্যানালগ ইনপুট পরিসীমাটির সম্পূর্ণ পরিসীমা ব্যবহার করা হয়েছে, এইভাবে গতিশীল পরিসীমা সর্বাধিক করে তোলে। তবে, বৃহত্তর প্রতিরোধকের মানগুলি আই 2 প্রতিরোধকের × আর ক্ষতির কারণে ভোল্টেজ ড্রপ এবং দক্ষতা হ্রাস করতে পারে। বৃহত্তর প্রতিরোধকগুলি ব্যবহার করার সময় স্ব-উত্তাপের প্রভাবগুলির মাধ্যমে অরৈখিকতা অর্জন করাও চ্যালেঞ্জ হতে পারে। ফলস্বরূপ, সিস্টেম ডিজাইনাররা ট্রেড-অফগুলির মুখোমুখি হন, যা শান্ট আকারগুলি নির্বাচন করার সাধারণ প্রয়োজন দ্বারা আরও তীব্র হয় যা বিভিন্ন বর্তমান স্তরে অনেকগুলি মডেল এবং মোটর পরিবেশন করতে পারে। গতিশীল পরিসীমা বজায় রাখা পিক স্রোতের মুখেও চ্যালেঞ্জিং যা মোটরের রেটেড বর্তমানের কয়েকগুণ এবং নির্ভরযোগ্যভাবে উভয়কে ক্যাপচার করার প্রয়োজনীয়তা হতে পারে। সিস্টেমটি চালু হওয়ার সময় পিক কারেন্ট নিয়ন্ত্রণ করার ক্ষমতা ডিজাইন অনুসারে পরিবর্তিত হয়, শক্তভাবে নিয়ন্ত্রিত (যেমন, 30% নামমাত্রের উপরে 30%) 10 বারের নামমাত্র হিসাবে। পিক স্রোতগুলি ত্বরণ এবং লোড বা টর্কের বিভিন্নতার কারণেও ঘটে। যাইহোক, ড্রাইভ ডিজাইনে, একটি সিস্টেমে পিক স্রোতগুলি সাধারণত নামমাত্র স্রোতের চেয়ে চারগুণ বেশি হয়।
এই চ্যালেঞ্জগুলির মুখোমুখি, সিস্টেম ডিজাইনাররা বৃহত্তর গতিশীল পরিসীমা বা উন্নত সিগন্যাল-টু-শব্দ এবং বিকৃতি অনুপাত (সিনাড) সহ উচ্চতর সিগমা-ডেল্টা মডিউলারগুলির সন্ধান করছেন। আজ অবধি, বিচ্ছিন্ন σ-Δ মডুলেটর পণ্যগুলি 16- বিট রেজোলিউশন এবং 12 টি কার্যকর বিট (ENOB) এর সাথে গ্যারান্টিযুক্ত পারফরম্যান্স সরবরাহ করেছে।
সিনাড=(6.02 এন + 1। 76) ডিবি যেখানে এন=এনওবি
স্বল্প-পাওয়ার ড্রাইভারগুলিতে শান্ট প্রতিরোধকদের পদক্ষেপের সাথে, মোটর ড্রাইভার নির্মাতারা তাদের ড্রাইভারগুলির পাওয়ার রেটিং বাড়ানোর জন্যও খুঁজছেন, এটি একটি টপোলজি যা পারফরম্যান্স এবং ব্যয়ের কারণে ব্যবহার করা যেতে পারে। এটি কেবলমাত্র অনেক ছোট শান্ট প্রতিরোধক ব্যবহার করেই সম্পন্ন করা যেতে পারে, যার জন্য হ্রাস সংকেত প্রশস্ততা সমাধানের জন্য উচ্চ-পারফরম্যান্স মডিউলার কোরগুলির উত্থানের প্রয়োজন।
সিস্টেম ডিজাইনাররা, বিশেষত সার্ভো ডিজাইনাররাও ক্রমাগত অ্যানালগ-থেকে-ডিজিটাল রূপান্তর সময় হ্রাস করে বা বিচ্ছিন্ন সিগমা-ডেল্টা মডিউলার এবং শান্ট রেজিস্টার টোপোলজির সাথে যুক্ত ডিজিটাল ফিল্টারগুলির মাধ্যমে গ্রুপ বিলম্ব হ্রাস করে সিস্টেমের প্রতিক্রিয়া উন্নত করতে চাইছেন। পূর্বে উল্লিখিত হিসাবে, রূপান্তর কার্য সম্পাদন ব্যান্ডউইথ বা ফিল্টার গ্রুপের বিলম্বের বিরুদ্ধে লেনদেন করা যেতে পারে। মোটা, দ্রুত ফিল্টারগুলি দ্রুত প্রতিক্রিয়া সরবরাহ করতে পারে তবে পারফরম্যান্স ব্যয় করে। সিস্টেম ডিজাইনার ফিল্টার দৈর্ঘ্য বা নিষ্কাশন হারের প্রভাব বিশ্লেষণ করে এবং তারপরে তার চূড়ান্ত প্রয়োগের প্রয়োজনের ভিত্তিতে ট্রেড অফগুলি তৈরি করে। মডুলেটরের ঘড়ির হার বাড়ানো সহায়তা করবে, তবে অনেক ডিজাইনার ইতিমধ্যে AD7401A এর জন্য গ্রহণযোগ্য 20 মেগাহার্টজ সর্বাধিক ঘড়ির হারে পরিচালনা করে। ঘড়ির হার বাড়ানোর অন্যতম অসুবিধা হ'ল বিকিরণ এবং হস্তক্ষেপ (ইএমআই) প্রভাবগুলির সম্ভাবনা। একই ঘড়ির হারে একটি উচ্চ-পারফরম্যান্স মডুলেটর পারফরম্যান্স ট্রেড অফের তুলনায় গ্রুপের বিলম্বের উন্নতি করবে, যার ফলে পারফরম্যান্সের উপর প্রভাব হ্রাস করার সময় সংক্ষিপ্ত প্রতিক্রিয়ার সময় হবে।