


CAN বাস (কন্ট্রোলার এরিয়া নেটওয়ার্ক) হল একটি অত্যন্ত নির্ভরযোগ্য, রিয়েল টাইম সিরিয়াল কমিউনিকেশন প্রোটোকল যা যানবাহন, শিল্প অটোমেশন এবং অন্যান্য ক্ষেত্রে ব্যবহৃত হয়। এটি একাধিক মাইক্রোকন্ট্রোলার এবং ডিভাইসগুলিকে একটি হোস্ট কম্পিউটার ছাড়াই একে অপরের সাথে যোগাযোগ করতে সক্ষম করে।
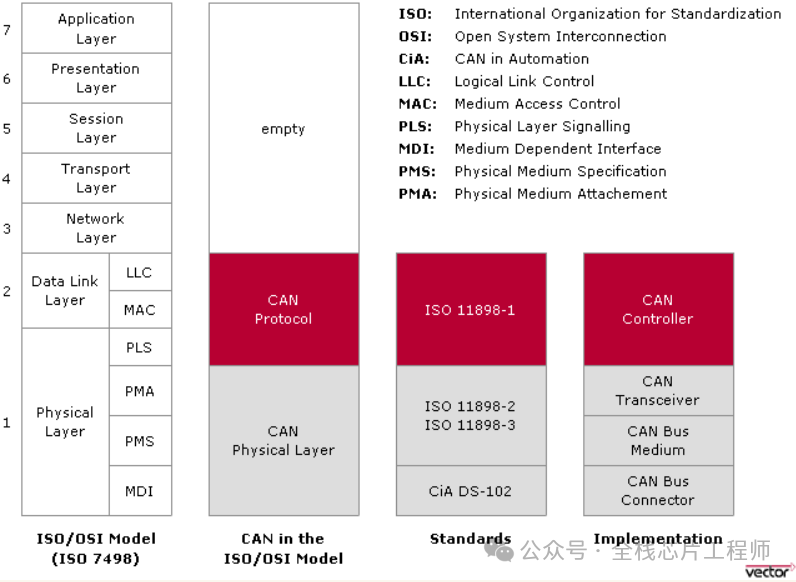
CAN বাসটি মূলত 1980-এর দশকের গোড়ার দিকে জার্মানির বোশ দ্বারা তৈরি করা হয়েছিল যানবাহন যোগাযোগের জন্য{1}}। 1993 সালে, আইএসও CAN বাস স্ট্যান্ডার্ড (ISO 11898) প্রকাশ করে, যেখানে ডেটা লিঙ্ক লেয়ার প্রোটোকল এবং ফিজিক্যাল লেয়ার প্রোটোকল উভয়ই অন্তর্ভুক্ত ছিল।
ISO 11898-1: ডেটা লিঙ্ক লেয়ার প্রোটোকল সংজ্ঞায়িত করে।
ISO 11898-2: উচ্চ-গতির CAN বাসের জন্য ফিজিক্যাল লেয়ার প্রোটোকল সংজ্ঞায়িত করে, সর্বোচ্চ 1 Mbps ডেটা স্থানান্তর হার সমর্থন করে। এটি একটি রৈখিক টপোলজি সুপারিশ করে এবং উচ্চ রিয়েল-টাইম প্রয়োজনীয়তা সহ অ্যাপ্লিকেশনের জন্য উপযুক্ত।
ISO 11898-3: 40 Kbps থেকে 125 Kbps পর্যন্ত ডেটা স্থানান্তর হার সহ কম- গতির CAN বাসের জন্য শারীরিক স্তর প্রোটোকল সংজ্ঞায়িত করে৷ ফল্ট-CAN নামেও পরিচিত, এটি একটি সিগন্যাল লাইন ব্যর্থ হলেও অবিরত যোগাযোগ সক্ষম করে, এটিকে কম রিয়েল-টাইম প্রয়োজনীয়তা সহ অ্যাপ্লিকেশনের জন্য উপযুক্ত করে তোলে।
ক্যান বাসের বৈশিষ্ট্য:
মাল্টি-মাস্টার কন্ট্রোল:CAN বাস একটি মাস্টার-দাস শ্রেণিবিন্যাস ছাড়াই নেটওয়ার্কে সহাবস্থানে থাকা একাধিক মাস্টার ডিভাইস সমর্থন করে। ডিভাইসগুলি বার্তা অগ্রাধিকারের উপর ভিত্তি করে যোগাযোগ করে।
ডিফারেনশিয়াল সিগন্যালিং:দুটি তারের (CAN_H এবং CAN_L) ডিফারেনশিয়াল সিগন্যাল প্রেরণ করতে ব্যবহার করে, ইলেক্ট্রোম্যাগনেটিক হস্তক্ষেপের প্রতিরোধ বাড়ায়।
অ-ধ্বংসাত্মক সালিশ:মেসেজ ট্রান্সমিশনের সময়, যদি সংঘর্ষ হয়, উচ্চতর-অগ্রাধিকার বার্তা প্রেরণ করা হয় যখন নিম্ন-প্রধান বার্তাটি পুনঃপ্রচারের জন্য অপেক্ষা করে।
ত্রুটি সনাক্তকরণ এবং পরিচালনা:CRC চেকসাম যাচাইকরণ এবং বিট ত্রুটি পরীক্ষা সহ শক্তিশালী ত্রুটি সনাক্তকরণ এবং পরিচালনার ক্ষমতাগুলি বৈশিষ্ট্যযুক্ত।
নমনীয় টপোলজি:একাধিক নেটওয়ার্ক টপোলজি যেমন লিনিয়ার, স্টার, ট্রি এবং রিং কনফিগারেশন সমর্থন করে।
CAN বাসে, যুক্তি "0" এবং "1" এর মধ্যে উল্লেখযোগ্য ভোল্টেজের পার্থক্য নির্ভরযোগ্য যোগাযোগ নিশ্চিত করে। উপরের বর্ণনাটি উল্লেখ করে, CAN বাসে দুটি যুক্তির স্তর হল:
প্রভাবশালী: 0
রিসেসিভ: ১
CAN বাস এক্সিবিট লাইনে সিগন্যাল লেভেল-এবং বৈশিষ্ট্য। এই লাইন-এবং আচরণ CAN বাস সালিসি জন্য সার্কিট ভিত্তি গঠন করে: প্রভাবশালী স্তর (0) সর্বদা অপ্রত্যাশিত স্তর (1) মাস্ক করে। যদি বিভিন্ন নোড একযোগে প্রভাবশালী এবং রিসেসিভ স্তরগুলি প্রেরণ করে, বাসটি প্রভাবশালী স্তর (0) প্রদর্শন করে। শুধুমাত্র যখন সমস্ত নোড রিসেসিভ লেভেল (1) ট্রান্সমিট করে তখন বাস রিসেসিভ স্টেট প্রদর্শন করে।
প্রভাবশালী স্তর:যুক্তি 0. উচ্চ-গতিতে CAN, CAN_H পিন 5V তে চলে, যখন CAN_L পিন 0V তে চলে।
বশ্যতামূলক স্তর:যুক্তি 1. কোন পিন চালিত হয় না।
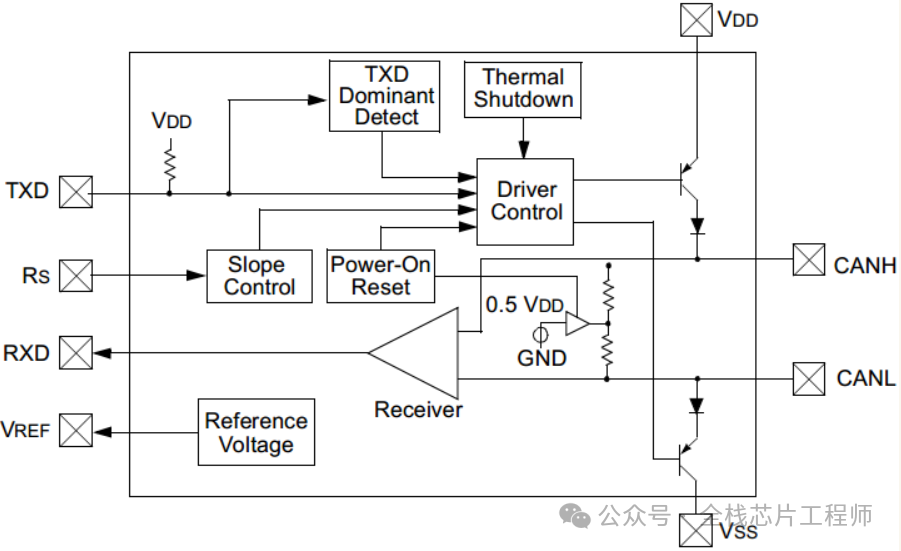
উচ্চ-গতি CAN এবং কম-গতির CAN বাসগুলি তাদের শারীরিক স্তরের সংকেত স্তরের সংজ্ঞায় আলাদা:
উচ্চ-গতি CAN একটি লজিক "1" সংজ্ঞায়িত করে যখন CANH এবং CANL ভোল্টেজ সমান হয় (CANH=CANL=2.5V), এবং একটি লজিক "0" যখন CANH এবং CANL-এর মধ্যে ভোল্টেজের পার্থক্য 2V (CANH=3.5{7})।
সাধারণ-মোড ভোল্টেজ পরিসরের মধ্যে (-12V থেকে 12V), উচ্চ-গতির CAN ট্রান্সসিভার CANH এবং CANL-এর মধ্যে 0.9V-এর বেশি ভোল্টেজের পার্থক্যকে প্রভাবশালী অবস্থা হিসাবে ব্যাখ্যা করে, এবং রিসেসিভ অবস্থা হিসাবে 0.5V-এর কম পার্থক্যকে ব্যাখ্যা করে৷ একটি অভ্যন্তরীণ হিস্টেরেসিস সার্কিট হস্তক্ষেপ হ্রাস করে।
কম-গতি CAN একটি যুক্তি "1" সংজ্ঞায়িত করে যখন CANH এবং CANL-এর মধ্যে ভোল্টেজের পার্থক্য 5V হয় (CANH=0V, CANL=5V), এবং একটি লজিক "0" যখন ভোল্টেজের পার্থক্য 2.2V হয় (CANH=3.6},{8)।
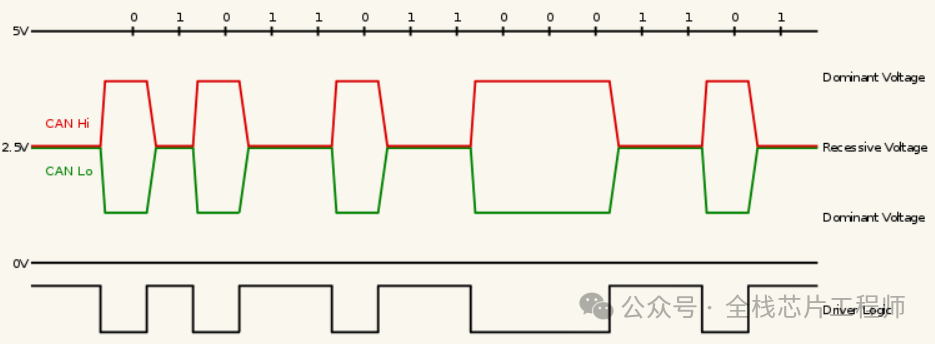 উচ্চ-গতি ক্যান সিগন্যাল স্তর (ISO 11898-2)
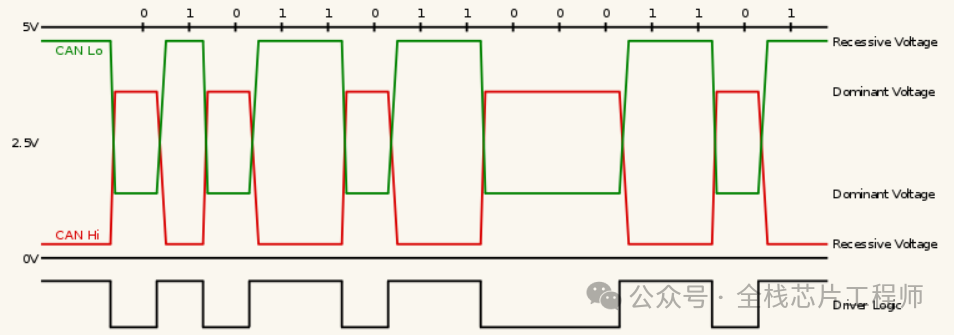 কম-গতি ক্যান সিগন্যাল স্তর (ISO 11898-3)
CAN এরর হ্যান্ডলিং মেকানিজম:
CRC ত্রুটি:ডেটার CRC মান গণনা এবং যাচাই করে ত্রুটি সনাক্ত করে।
বিট ত্রুটি:ট্রান্সমিশনের সময় বাস্তব- সময়ে বিট ত্রুটি সনাক্ত করে।
ত্রুটি ফ্রেম:ত্রুটি সনাক্ত করা হলে পুনরায় প্রেরণের অনুরোধ করতে ত্রুটি ফ্রেম পাঠায়।
সারাংশ
CAN বাস তার উচ্চ নির্ভরযোগ্যতা, বাস্তব-কার্যক্ষমতা এবং নমনীয়তার কারণে একাধিক ক্ষেত্রে ব্যাপক গ্রহণযোগ্যতা অর্জন করেছে। প্রযুক্তির অগ্রগতির সাথে সাথে, CAN বাস ক্রমাগত বিকশিত হতে থাকে-উদাহরণস্বরূপ, BOSCH দ্বারা প্রকাশিত CAN FD (ফ্লেক্সিবল ডেটা-রেট) স্ট্যান্ডার্ড উচ্চতর ব্যান্ডউইথের প্রয়োজনীয় অ্যাপ্লিকেশনগুলির চাহিদা মেটাতে ডেটা ট্রান্সমিশন হারকে আরও বাড়িয়ে তোলে৷