


ইন্ডাস্ট্রিয়াল রোবটগুলি শিল্প উত্পাদন, অটোমোবাইল উত্পাদন, বৈদ্যুতিক যন্ত্রপাতি, খাদ্য ইত্যাদিতে ব্যাপকভাবে ব্যবহৃত হয়, বারবার মেশিনের-টাইপ ম্যানিপুলেশন কাজ প্রতিস্থাপন করতে পারে, একটি মেশিনের বিভিন্ন ফাংশন অর্জনের জন্য তার নিজস্ব শক্তি এবং নিয়ন্ত্রণ ক্ষমতার উপর নির্ভর করে। এটি মানুষের কমান্ড সহ্য করতে পারে, তবে পূর্ব-প্রোগ্রাম করা প্রোগ্রাম অপারেশন অনুযায়ীও। আজ আমরা শিল্প রোবট মৌলিক প্রধান উপাদান সম্পর্কে কথা বলতে.
1. প্রধান শরীর
যন্ত্রপাতির মূল অংশ যা প্রক্রিয়াটির ভিত্তি এবং বাস্তবায়ন, যার মধ্যে বাহু, বাহু, কব্জি এবং হাত, স্বাধীনতার একাধিক ডিগ্রির যান্ত্রিক সিস্টেমের সংমিশ্রণ। কিছু রোবটের অন্য হাঁটার ব্যবস্থা আছে। শিল্প রোবটের স্বাধীনতার 6 বা তার বেশি ডিগ্রি থাকে কব্জিতে সাধারণত 1 থেকে 3 ডিগ্রি চলাফেরার স্বাধীনতা থাকে।
2. ড্রাইভ সিস্টেম
শিল্প রোবটগুলির ড্রাইভ সিস্টেমটি তিনটি বিভাগে বিভক্ত: শক্তির উত্স অনুসারে জলবাহী, বায়ুসংক্রান্ত এবং বৈদ্যুতিক। চাহিদা অনুযায়ী এই তিনটি উদাহরণ এবং কম্পোজিট ড্রাইভ সিস্টেম দ্বারা একত্রিত করা যেতে পারে। অথবা সিঙ্ক্রোনাস বেল্ট, হুইল সিস্টেম, গিয়ার এবং অন্যান্য যান্ত্রিক সংক্রমণ প্রক্রিয়ার মাধ্যমে পরোক্ষভাবে গাড়ি চালানোর জন্য। ড্রাইভ সিস্টেমের একটি পাওয়ার ইউনিট এবং ট্রান্সমিশন মেকানিজম রয়েছে, যা সংশ্লিষ্ট ক্রিয়া বাস্তবায়নের জন্য ব্যবহৃত হয়, এই তিনটি ধরণের মৌলিক ড্রাইভ সিস্টেমের নিজস্ব বৈশিষ্ট্য রয়েছে, এখন মূলধারা হল বৈদ্যুতিক ড্রাইভ সিস্টেম। কম জড়তার ফলে, বড় টর্ক এসি এবং ডিসি সার্ভো মোটর এবং তাদের সমর্থনকারী সার্ভো ড্রাইভ (সুইচিং ফ্রিকোয়েন্সি কনভার্টার, ডিসি পালস প্রস্থ মডুলেটর) সাধারণ গ্রহণযোগ্যতা। এই ধরনের সিস্টেমে শক্তি রূপান্তর, ব্যবহার করা সহজ, সংবেদনশীল নিয়ন্ত্রণের প্রয়োজন হয় না। সূক্ষ্ম সংক্রমণ প্রক্রিয়ার পিছনে বেশিরভাগ মোটর ইনস্টল করা দরকার: রিডুসার। গিয়ার ব্যবহার করে রেট কনভার্টারের দাঁত, মোটরটির কাউন্টার-ঘূর্ণনের সংখ্যা কাঙ্খিত কাউন্টার-ঘূর্ণনে হ্রাস পাবে, এবং একটি বড় টর্ক ডিভাইস পেতে, এর ফলে গতি হ্রাস করা হবে, টর্ক যোগ করা হবে, যখন লোড বড় হয়, তখন সার্ভো মোটরটি শক্তি বৃদ্ধির জন্য উপযুক্ত রেট{{9}-এর মধ্যে ব্যয় করতে পারে না। আউটপুট টর্ক উন্নত করতে গতি হ্রাসকারীর সুযোগ। কম{11}}ফ্রিকোয়েন্সি অপারেশনে সার্ভো মোটর তাপ এবং কম ফ্রিকোয়েন্সি-কম্পন, দীর্ঘ সময় এবং পুনরাবৃত্তিমূলক কাজ এর নির্ভুলতা, নির্ভরযোগ্য অপারেশন নিশ্চিত করার জন্য উপযুক্ত নয়। একটি সূক্ষ্ম গিয়ার মোটরের অস্তিত্ব সার্ভো মোটরকে উপযুক্ত হারে কাজ করতে দেয়, বৃহত্তর টর্ক আউটপুট করার সময় মেশিনের বডির অনমনীয়তাকে শক্তিশালী করে। আজ দুটি ধরণের মূলধারার গিয়ারবক্স রয়েছে: সুরেলা গিয়ারবক্স এবং আরভি গিয়ারবক্স।
3. নিয়ন্ত্রণ ব্যবস্থা
রোবট নিয়ন্ত্রণ ব্যবস্থা হল রোবটের মস্তিষ্ক এবং এটি প্রধান উপাদান যা রোবটের উপযোগিতা এবং কার্যকারিতা নির্ধারণ করে। কন্ট্রোল সিস্টেম ড্রাইভ সিস্টেমের ইনপুট প্রোগ্রাম এবং কমান্ড সংকেত পুনরুদ্ধার করার প্রক্রিয়া বাস্তবায়ন, এবং নিয়ন্ত্রণ অনুযায়ী হয়। ইন্ডাস্ট্রিয়াল রোবট কন্ট্রোল টেকনোলজির প্রধান কাজ হল কর্মক্ষেত্রে শিল্প রোবটের ক্রিয়াকলাপ, অঙ্গবিন্যাস এবং গতিপথ, কর্মের সময় ইত্যাদি নিয়ন্ত্রণ করা। এটি সাধারণ প্রোগ্রামিং, সফ্টওয়্যার মেনু ম্যানিপুলেশন, বন্ধুত্বপূর্ণ মানব-কম্পিউটার ইন্টারঅ্যাকশন ইন্টারফেস, অনলাইন ম্যানিপুলেশন প্রম্পট এবং ব্যবহারের সহজতার দ্বারা চিহ্নিত করা হয়। কন্ট্রোলার সিস্টেম রোবটকে কেন্দ্র করে, আমাদের পরীক্ষা-নিরীক্ষার সঙ্গে সংশ্লিষ্ট বিদেশি কোম্পানিগুলো ঘনিষ্ঠভাবে বন্ধ করে দিয়েছে। সাম্প্রতিক বছরগুলিতে, মাইক্রোইলেক্ট্রনিক্স প্রযুক্তির বিকাশের সাথে, মাইক্রো ডিসপোজারের কার্যকারিতা উচ্চতর এবং উচ্চতর হচ্ছে, যখন দাম কম এবং সস্তা হচ্ছে, এবং এখন বাজারে 32-বিট মাইক্রো ডিসপোজারের 1-2 মার্কিন ডলার উপস্থিত হয়েছে।
খরচ-রোবট কন্ট্রোলারের জন্য কার্যকর মাইক্রোপ্রসেসর নতুন বিকাশের সুযোগ নিয়ে আসে, যাতে কম-খরচ, উচ্চ-ফাংশন রোবট কন্ট্রোলারের বিকাশ সম্ভব হয়। সিস্টেমে পর্যাপ্ত কম্পিউটিং এবং স্টোরেজ ক্ষমতা তৈরি করার জন্য, রোবট কন্ট্রোলার এখন আরও শক্তিশালী এআরএম সিরিজ, ডিএসপি সিরিজ, পাওয়ারপিসি সিরিজ, ইন্টেল সিরিজ এবং অন্যান্য চিপ কম্পোজিশন গ্রহণ করে। বিদ্যমান সাধারণ-উদ্দেশ্য চিপ ফাংশন এবং ফাংশন মূল্য, কার্যকারিতা, ইন্টিগ্রেশন এবং ইন্টারফেসের পরিপ্রেক্ষিতে কিছু রোবোটিক্স সিস্টেমের প্রয়োজনীয়তা সম্পূর্ণরূপে পূরণ করতে পারে না, যা SoC (সিস্টেমন চিপ) দক্ষতার চাহিদার ভিত্তিতে রোবোটিক্স সিস্টেমের জন্ম দিয়েছে, নির্দিষ্ট ডিসপোজার এবং প্রয়োজনীয় ইন্টারফেস একত্রে একত্রিত করা, সিস্টেমের নকশার আকারকে সহজতর করতে পারে। সিস্টেম, এবং কম কম- খরচ। উদাহরণস্বরূপ, অ্যাক্টেল একটি সম্পূর্ণ SoC সিস্টেম তৈরি করতে NEOS বা ARM7 ডিসপোজার কোরকে তার FPGA পণ্যগুলিতে সংহত করে। রোবোটিক্স কন্ট্রোলারের পরিপ্রেক্ষিতে, এটির গবেষণা প্রধানত মার্কিন যুক্তরাষ্ট্র এবং জাপানে একত্রিত হয়, এবং সেখানে পরিপক্ক সমাপ্ত পণ্য রয়েছে, যেমন US DELTATAU কোম্পানি, জাপানের Pengli Co. তাদের মোশন কন্ট্রোলারগুলি মূল হিসেবে DSP প্রযুক্তির উপর ভিত্তি করে, PC ভিত্তিক খোলা কাঠামো ব্যবহার করে।
4. সেন্সিং সিস্টেম
এটি অভ্যন্তরীণ এবং বাহ্যিক পরিবেশগত অবস্থা সম্পর্কে অর্থপূর্ণ তথ্য অর্জনের জন্য অভ্যন্তরীণ সেন্সর মডিউল এবং বাহ্যিক সেন্সর মডিউলের একটি সংমিশ্রণ। অভ্যন্তরীণ সেন্সর: সেন্সরগুলি রোবটের অবস্থা সনাক্ত করতে ব্যবহৃত হয় (যেমন, অস্ত্রের মধ্যে কোণ), বেশিরভাগ সেন্সর যা অবস্থান এবং কোণ সনাক্ত করে। বিশেষভাবে, আছে: অবস্থান সেন্সর, অবস্থান সেন্সর, কোণ সেন্সর, এবং তাই। বাহ্যিক সেন্সর: সেন্সরগুলি রোবটটি যে পরিবেশে অবস্থিত তা সনাক্ত করতে ব্যবহৃত হয় (যেমন, বস্তু সনাক্ত করা, বস্তু থেকে দূরত্ব) এবং অবস্থা (যেমন, আঁকড়ে ধরা বস্তুটি পিছলে যায় কিনা তা সনাক্ত করা)। বিশেষ করে, দূরত্ব সেন্সর, ভিশন সেন্সর, ফোর্স সেন্সর ইত্যাদি রয়েছে। বুদ্ধিমান সেন্সিং সিস্টেমের ব্যবহার রোবটের গতিশীলতা, ব্যবহারিকতা এবং বুদ্ধিমত্তার মান উন্নত করে, বাহ্যিক বিশ্বের তথ্যের কাছে মানুষের উপলব্ধি সিস্টেম হল রোবোটিক দক্ষতা, তবে, কিছু লাইসেন্সপ্রাপ্ত তথ্যের জন্য, সেন্সরগুলি মানব সিস্টেমের চেয়ে বেশি কার্যকর।
5. শেষ-প্রভাবক
শেষ-ইফেক্টর হল রোবটের শেষ জয়েন্টের সাথে সংযুক্ত একটি উপাদান। এটি সাধারণত বস্তুগুলি উপলব্ধি করতে, অন্যান্য প্রক্রিয়াগুলির সাথে সংযোগ করতে এবং পছন্দসই কাজ সম্পাদন করতে ব্যবহৃত হয়। রোবট নির্মাতারা সাধারণত এন্ড- ইফেক্টর ডিজাইন বা বিক্রি করে না, বেশিরভাগ ক্ষেত্রেই তারা শুধুমাত্র একটি সাধারণ গ্রিপার প্রদান করে। সাধারণত রোবটের 6-অক্ষের ফ্ল্যাঞ্জে শেষ-ইফেক্টরটি একটি নির্দিষ্ট পরিবেশে কাজগুলি সম্পন্ন করার জন্য মাউন্ট করা হয়, যেমন ঢালাই, পেইন্টিং, আঠা, এবং যন্ত্রাংশ লোড করা এবং আনলোড করা হল কয়েকটি কাজ যা রোবট দ্বারা সম্পন্ন করা প্রয়োজন।
সার্ভো মোটরস এর ওভারভিউ
সার্ভো ড্রাইভ, "সার্ভো কন্ট্রোলার" এবং "সার্ভো এমপ্লিফায়ার" নামেও পরিচিত, সাধারণ এসি মোটরগুলিতে ইনভার্টারগুলির ভূমিকার মতোই সার্ভো মোটরগুলিকে নিয়ন্ত্রণ করতে ব্যবহৃত নিয়ামক এবং এটি একটি সার্ভো সিস্টেমের অংশ। সাধারণত, সার্ভো মোটর তিনটি উপায়ে নিয়ন্ত্রিত হয়: অবস্থান, গতি এবং টর্ক ড্রাইভ সিস্টেমের উচ্চ-নির্ভুল অবস্থান উপলব্ধি করতে।
I. সার্ভো মোটরের শ্রেণীবিভাগ
ডিসি এবং এসি সার্ভো মোটর দুটি বিভাগে বিভক্ত, এসি সার্ভো মোটরগুলি অ্যাসিঙ্ক্রোনাস সার্ভো মোটর এবং সিঙ্ক্রোনাস সার্ভো মোটরগুলিতে বিভক্ত, বর্তমান এসি সিস্টেমটি ধীরে ধীরে ডিসি সিস্টেমের প্রতিস্থাপন করছে। ডিসি সিস্টেমের সাথে তুলনা করে, এসি সার্ভো মোটরের উচ্চ নির্ভরযোগ্যতা, ভাল তাপ অপচয়, ছোট জড়তার সুবিধা রয়েছে এবং উচ্চ চাপের মধ্যে কাজ করতে পারে। যেহেতু কোন ব্রাশ এবং স্টিয়ারিং গিয়ার নেই, তাই এসি সার্ভো সিস্টেমটি একটি ব্রাশবিহীন সার্ভো সিস্টেমে পরিণত হয় এবং এতে ব্যবহৃত মোটরগুলি হল খাঁচা-টাইপ অ্যাসিঙ্ক্রোনাস মোটর এবং ব্রাশবিহীন কাঠামো সহ স্থায়ী চুম্বক সিঙ্ক্রোনাস মোটর৷ (1) ডিসি সার্ভো মোটর ব্রাশ এবং ব্রাশবিহীন মোটর ① ব্রাশ মোটর কম খরচে বিভক্ত, সহজ কাঠামো, শুরু টর্ক, প্রশস্ত গতি পরিসীমা, নিয়ন্ত্রণ করা সহজ, রক্ষণাবেক্ষণ, কিন্তু রক্ষণাবেক্ষণ সুবিধাজনক (কার্বন ব্রাশ পরিবর্তন), ইলেক্ট্রোম্যাগনেটিক হস্তক্ষেপ, পরিবেশগত প্রয়োজনীয়তা ব্যবহার, সাধারণত ব্যয়বহুল এবং সাধারণ নাগরিক উপলক্ষ্যে ব্যবহৃত হয়{{5} ② ব্রাশবিহীন মোটর ছোট আকার এবং হালকা ওজন, উচ্চ জড়তার গতির গতির শক্তিতে বড় প্রতিক্রিয়া ছোট, টর্ক এবং স্থিতিশীল মসৃণ ঘূর্ণন, জটিল নিয়ন্ত্রণ, বুদ্ধিমান, নমনীয় ইলেকট্রনিক ফেজ পরিবর্তন, বর্গাকার তরঙ্গ বা সাইন ওয়েভ ফেজ পরিবর্তন, রক্ষণাবেক্ষণ-মুক্ত মোটর, শক্তি সাশ্রয়ী, কম তাপমাত্রা বৃদ্ধি, কম তাপমাত্রার বৈচিত্র্য, ইলেক্ট্রোম্যাগনের জন্য উপযুক্ত দীর্ঘ পরিবেশ।
২. বিভিন্ন ধরনের সার্ভো মোটরের বৈশিষ্ট্য
1) ডিসি সার্ভো মোটরগুলির সুবিধা এবং অসুবিধাগুলি সুবিধাগুলি: সুনির্দিষ্ট গতি নিয়ন্ত্রণ, খুব শক্ত টর্ক-গতির বৈশিষ্ট্য, সাধারণ নিয়ন্ত্রণ নীতি, ব্যবহার করা সহজ, সস্তা। অসুবিধাগুলি: ব্রাশ কম্যুটেশন, গতি সীমাবদ্ধতা, অতিরিক্ত প্রতিরোধ, পরিধান কণা তৈরি করা (ধুলোমুক্ত এবং বিস্ফোরক পরিবেশের জন্য উপযুক্ত নয়-) 2) এসি সার্ভো মোটরগুলির সুবিধা এবং অসুবিধাগুলি সুবিধাগুলি: ভাল গতি নিয়ন্ত্রণ বৈশিষ্ট্য, মসৃণ নিয়ন্ত্রণ, প্রায় উচ্চ গতির অভ্যন্তরে উচ্চ গতির সীমাবদ্ধতা নেই 90%, কম তাপ উৎপাদন, উচ্চ গতি নিয়ন্ত্রণ, উচ্চ নির্ভুলতা অবস্থান নিয়ন্ত্রণ (এর উপর নির্ভর করে এনকোডারের নির্ভুলতা), রেট করা অপারেটিং এলাকার মধ্যে, একটি ধ্রুবক ঘূর্ণন সঁচারক বল, কম জড়তা, কম শব্দ, কোন ব্রাশ পরিধান না, রক্ষণাবেক্ষণ-মুক্ত (ধুলোমুক্ত-বিস্ফোরক পরিবেশের জন্য উপযুক্ত)।
অসুবিধা:আরও জটিল নিয়ন্ত্রণের জন্য, আরও সংযোগকারী লাইনের প্রয়োজনীয়তা নির্ধারণ করতে ড্রাইভের প্যারামিটারগুলিকে -সাইটের পিআইডি প্যারামিটারগুলিতে সামঞ্জস্য করতে হবে৷ বর্তমানে মূলধারার সার্ভো ড্রাইভ ডিজিটাল সিগন্যাল প্রসেসর (ডিএসপি) নিয়ন্ত্রণ কোর হিসাবে ব্যবহার করছে, আরও জটিল নিয়ন্ত্রণ অ্যালগরিদম, ডিজিটাল, নেটওয়ার্কযুক্ত এবং বুদ্ধিমান অর্জন করতে পারে। পাওয়ার ডিভাইসগুলি সাধারণত ড্রাইভ সার্কিটের মূল নকশা হিসাবে ইন্টেলিজেন্ট পাওয়ার মডিউল (IPM) ব্যবহার করা হয়, IPM অভ্যন্তরীণ ইন্টিগ্রেটেড ড্রাইভ সার্কিট, একই সময়ে ওভার-ভোল্টেজ, ওভার-কারেন্ট, ওভারহিটিং, আন্ডার-ভোল্টেজ এবং অন্যান্য ত্রুটি সনাক্তকরণ এবং সুরক্ষা সার্কিট, সার্কিটে সার্কিটে যোগ করা হয়{6} ড্রাইভের প্রভাবে -স্টার্ট আপ প্রক্রিয়া কমিয়ে দিন। পাওয়ার ড্রাইভ ইউনিট প্রথমে থ্রি-ফেজ ফুল-ব্রিজ রেকটিফায়ার সার্কিটের মাধ্যমে ইনপুট থ্রি{{11}ফেজ পাওয়ার বা ইউটিলিটি পাওয়ার সংশোধন করতে, সংশ্লিষ্ট ডিসি পাওয়ার পেতে। সংশোধিত তিন-ফেজ পাওয়ার বা ইউটিলিটি পাওয়ারের পরে, তারপর তিন-ফেজ সাইনোসয়েডাল PWM ভোল্টেজ ইনভার্টার ফ্রিকোয়েন্সির মাধ্যমে তিন-ফেজ স্থায়ী চুম্বক সিঙ্ক্রোনাস এসি সার্ভো মোটর চালানোর জন্য। পাওয়ার ড্রাইভ ইউনিটের পুরো প্রক্রিয়াটিকে সহজভাবে বলা যেতে পারে AC-DC-AC এর প্রক্রিয়া। রেকটিফায়ার ইউনিটের প্রধান টপোলজি সার্কিট (AC-DC) হল একটি তিন-ফেজ পূর্ণ-ব্রিজ অনিয়ন্ত্রিত রেকটিফায়ার সার্কিট।
III. সার্ভো সিস্টেম ওয়্যারিং ডায়াগ্রাম
1. ড্রাইভ ওয়্যারিং
সার্ভো ড্রাইভে প্রধানত একটি কন্ট্রোল লুপ পাওয়ার সাপ্লাই, মেইন কন্ট্রোল লুপ পাওয়ার সাপ্লাই, সার্ভো আউটপুট পাওয়ার সাপ্লাই, কন্ট্রোলার ইনপুট CN1, এনকোডার ইন্টারফেস CN2, CN3 কে সংযুক্ত করে। কন্ট্রোল লুপ পাওয়ার সাপ্লাই হল একটি একক-ফেজ এসি পাওয়ার সাপ্লাই, ইনপুট পাওয়ার সাপ্লাই একক-ফেজ, তিন-ফেজ হতে পারে, কিন্তু এটি অবশ্যই 220v হতে হবে, অর্থাৎ যখন তিন-ফেজ ইনপুট হবে, তখন আমাদের তিন-ফেজ পাওয়ার সাপ্লাই অবশ্যই ট্রান্সফরমার ট্রান্সফরমারের মধ্য দিয়ে যেতে হবে, যাতে কানেক্টারটি কম চালাতে পারে। ক্ষমতা একক-ফেজ ডাইরেক্ট ড্রাইভ, একক-ফেজ সংযোগ অবশ্যই R, S টার্মিনালের সাথে সংযুক্ত থাকতে হবে। সার্ভো মোটর আউটপুট U, V, W মনে রাখবেন কখনই প্রধান সার্কিট পাওয়ার সাপ্লাইয়ের সাথে সংযোগ করবেন না, ড্রাইভ বার্ন করতে পারে। CN1 পোর্ট প্রধানত হোস্ট কম্পিউটার কন্ট্রোলারের সংযোগের জন্য ব্যবহৃত হয়, ইনপুট, আউটপুট, এনকোডার ABZ থ্রি-ফেজ আউটপুট, বিভিন্ন ধরণের মনিটরিং সিগন্যালের এনালগ আউটপুট প্রদান করে।
2. এনকোডার ওয়্যারিং
উপরের চিত্র থেকে আমরা নয়টি টার্মিনাল দেখতে পাচ্ছি আমরা শুধুমাত্র পাঁচটি ব্যবহার করি, একটি ঢালযুক্ত তার, দুটি পাওয়ার সাপ্লাই তার, দুটি সিরিয়াল কমিউনিকেশন সিগন্যাল (+-), যা প্রায় আমাদের সাধারণ এনকোডার ওয়্যারিংয়ের মতোই।
3. যোগাযোগ পোর্ট
ড্রাইভটি কম্পিউটার পিএলসি, এইচএমআই এবং অন্যান্য উপরের কম্পিউটারের সাথে CN3 পোর্টের মাধ্যমে সংযুক্ত থাকে এবং ড্রাইভ নিয়ন্ত্রণ করতে MODBUS যোগাযোগ ব্যবহার করা হয় এবং যোগাযোগের জন্য RS232 এবং RS485 ব্যবহার করা যেতে পারে।
IV সার্ভো ড্রাইভ বাজার
জয়েন্ট ড্রাইভ মোটরগুলির জন্য রোবটের প্রয়োজনীয়তাগুলি খুব কঠোর, এসি সার্ভো মোটরগুলি শিল্প রোবটে ব্যাপকভাবে ব্যবহৃত হয়। বর্তমানে, অভ্যন্তরীণ উচ্চ-বাজার প্রধানত বিদেশী বিখ্যাত উদ্যোগ দ্বারা দখল করা হয়েছে, প্রধানত জাপান এবং ইউরোপ এবং মার্কিন যুক্তরাষ্ট্র থেকে, এবং ভবিষ্যতে দেশীয় প্রতিস্থাপনের জন্য অনেক জায়গা রয়েছে। বর্তমানে, বিদেশী ব্র্যান্ডগুলি চীনের এসি সার্ভো বাজারের প্রায় 80% মার্কেট শেয়ার দখল করে, প্রধানত জাপান এবং ইউরোপ এবং মার্কিন যুক্তরাষ্ট্র থেকে। এর মধ্যে, প্যানাসনিক, মিতসুবিশি ইলেকট্রিক, ইয়াসকাওয়া, স্যানিও, ফুজি, ইত্যাদি সহ বিখ্যাত ব্র্যান্ডগুলির নেতৃত্বে জাপানি পণ্যগুলির বাজারের প্রায় 50%, এবং এর পণ্যগুলি প্রযুক্তির বৈশিষ্ট্যযুক্ত এবং কর্মক্ষমতা স্তর চীনা ব্যবহারকারীদের চাহিদার সাথে আরও বেশি সামঞ্জস্যপূর্ণ, একটি ভাল খরচ{7}} কার্যকর এবং উচ্চ নির্ভরযোগ্যতা সহ একটি স্থিতিশীল এবং ছোট গ্রাহক পেতে মাঝারি-আকারের OEM বাজার, বিশেষ করে, সুবিধার উপর একচেটিয়া অধিকার আছে। প্রিসিশন রিডুসার সম্প্রতি একটি খবর পড়ে: রোবোটিক্স শিল্পের "ঘাড়" সমস্যা ভাঙার অনুভূতি বেশ গভীর। শ্রম ব্যয় বৃদ্ধির সাথে সাথে মানুষের প্রতিস্থাপনের জন্য শিল্প রোবট একটি প্রবণতা হয়ে উঠেছে। ইন্ডাস্ট্রিয়াল রোবট ইন্টেলিজেন্ট ম্যানুফ্যাকচারিং এর ভিত্তিপ্রস্তর হিসাবে, কিন্তু মূল উপাদান চীনের রোবোটিক্স শিল্পের বিকাশকে সীমাবদ্ধ করে, প্রাসঙ্গিক সমীক্ষা অনুসারে দেখায় যে বর্তমান গার্হস্থ্য রোবট আমদানির উপর সাধারণ নির্ভরতা হ্রাস করে। চীনে রোবোটিক্স শিল্প একটি জলবায়ু হয়ে, মূল উপাদান সমস্যা সমাধানের জন্য নির্ধারিত হতে হবে.
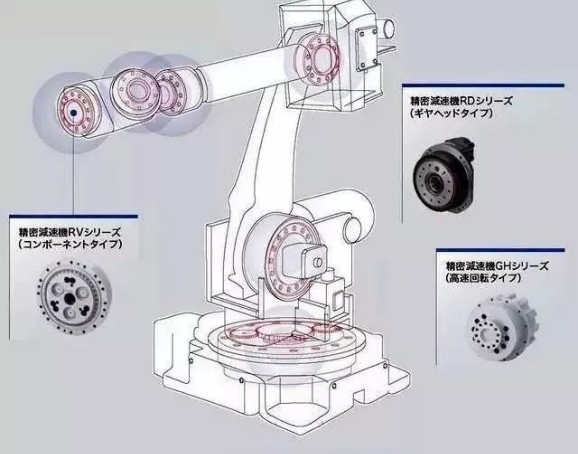
নিম্নে শিল্প রোবটের মূল নির্ভুল উপাদানগুলির একটি ভূমিকা রয়েছে: গতি হ্রাসকারী, সাধারণ-উদ্দেশ্যের গতি হ্রাসকারীর সাথে তুলনা করে, রোবটের জন্য গতি হ্রাসকারীর জন্য একটি ছোট ট্রান্সমিশন চেইন, ছোট আকার, উচ্চ শক্তি, হালকা ওজন এবং নিয়ন্ত্রণ করা সহজ ইত্যাদি প্রয়োজন। Reducer শিল্প, আমরা শিল্পের দুটি দৈত্য হল Nabtesco (Teijin, Nabtesco নামেও পরিচিত) এবং Hamonica ড্রাইভ (Hamonica), সাধারণত শিল্পে পরিচিত (RV রিডুসার এবং হারমোনিক রিডুসার) উল্লেখ করতে হবে। তারা রোবোটিক্স গিয়ারবক্সের জগতে প্রায় একচেটিয়া দখল করেছে। এই দুই ধরনের গিয়ারবক্স হল মাইক্রন-স্তরের মেশিনিং নির্ভুলতা, উচ্চ নির্ভরযোগ্যতার ভর উৎপাদন পর্যায়ে শুধুমাত্র এইটি খুবই কঠিন, উচ্চ গতির অপারেশনের হাজার হাজার বিপ্লবের কথা বলা যায় না, বরং উচ্চ আয়ুও। বর্তমানে বাজারে স্পিড রিডুসারে ইন্ডাস্ট্রিয়াল রোবটে প্রচুর সংখ্যক অ্যাপ্লিকেশন রয়েছে দুটি প্রধান বিভাগ: আরভি স্পিড রিডুসার এবং হারমোনিক স্পিড রিডুসার।
আরভি হ্রাসকারী:কম ডিফারেনশিয়াল এনগেজমেন্ট, কিন্তু হারমোনিক রিডুসারের তুলনায়, আরভি রিডুসার সাধারণত সাইক্লয়েড চাকার সাথে ব্যবহার করা হয়, আরভি রিডুসার একটি সাইক্লয়েড চাকা এবং প্ল্যানেটারি ব্র্যাকেট নিয়ে গঠিত। হারমোনিক রিডুসারের সাথে তুলনা করে, আরভি রিডুসারের চাবিকাঠি হল মেশিনিং প্রক্রিয়া এবং সমাবেশ প্রক্রিয়া। আরভি রিডুসারের উচ্চ ক্লান্তি শক্তি, দৃঢ়তা এবং জীবন রয়েছে, হারমোনিক ড্রাইভের বিপরীতে সময়ের ব্যবহার বাড়ার সাথে সাথে গতির নির্ভুলতা উল্লেখযোগ্যভাবে হ্রাস পাবে, এর ভারী ওজনের অসুবিধা, বৃহত্তর বাহ্যিক মাত্রা। আরভি রিডুসার ব্যবহার করা হয় রোবটের পায়ের কটিদেশীয় এবং কনুই তিনটি জয়েন্টের ঘূর্ণন সঁচারক বল ব্যবহার করা হয়, লোড করা শিল্প রোবট, এক, দুই, তিন অক্ষ ব্যবহার করা হয় আরভি রিডুসার। এটি রোবোটিক্সে আরও বেশি ব্যবহৃত হয় হারমোনিক ট্রান্সমিশনের অনেক বেশি ক্লান্তি শক্তি, দৃঢ়তা এবং জীবন রয়েছে এবং ডিফারেনশিয়াল নির্ভুলতা স্থিতিশীল, হারমোনিক ট্রান্সমিশনের বিপরীতে, সময় ব্যবহারের সাথে গতির বৃদ্ধির সঠিকতা উল্লেখযোগ্যভাবে হ্রাস পাবে, তাই বিশ্বের অনেক দেশে উচ্চ নির্ভুলতা রোবট ড্রাইভ আরও আরভি রিডুসার, তাই, আরভি রিডুসারে অগ্রিম রোবট ড্রাইভের ক্ষতি হ্রাস করে।
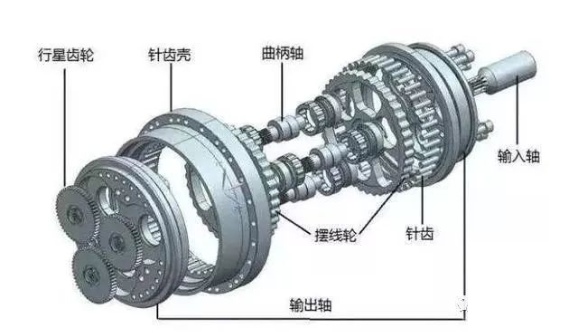 আরভি রিডুসার এক্সপ্লোড ভিউ
হারমোনিক রিডুসার: কম ডিফারেনশিয়াল মেশিংও ব্যবহার করা হয়, এক ধরনের কী গিয়ারে হারমোনিক নমনীয়, এটির বারবার উচ্চ গতির বিকৃতি প্রয়োজন, তাই এটি আরও ভঙ্গুর, ভারবহন ক্ষমতা এবং জীবন সীমিত। হারমোনিক রিডুসার হল এক ধরনের হারমোনিক ট্রান্সমিশন ডিভাইস, হারমোনিক গ্যাস প্যাডেল এবং হারমোনিক রিডুসার সহ হারমোনিক ট্রান্সমিশন ডিভাইস। হারমোনিক রিডুসার প্রধানত অন্তর্ভুক্ত: অনমনীয় চাকা, নমনীয় চাকা, এবং তরঙ্গ জেনারেটরের রেডিয়াল বিকৃতি তিনটি উপাদান। এটি নিয়ন্ত্রিত ইলাস্টিক ডিফরমেশন ওয়েভ তৈরি করতে নমনীয় গিয়ারের ব্যবহার, যা অনমনীয় চাকার দাঁত এবং শক্তি এবং গতি স্থানান্তর করতে নমনীয় চাকার মধ্যে আপেক্ষিক মিসলাইনমেন্টের কারণে ঘটে। সাধারণ গিয়ার ট্রান্সমিশনের সাথে এই ধরনের ট্রান্সমিশনের অপরিহার্য পার্থক্য রয়েছে এবং এটি মেশিং তত্ত্ব, সংগ্রহ গণনা এবং কাঠামোর নকশায় বিশেষ। হারমোনিক গিয়ার রিডুসারের উচ্চ নির্ভুলতা, উচ্চ লোড বহন ক্ষমতা ইত্যাদি সুবিধা রয়েছে। সাধারণ গিয়ার রিডুসারের সাথে তুলনা করলে, 50% কম উপাদান ব্যবহারের কারণে এর ভলিউম এবং ওজন কমপক্ষে 1/3 কমে যায়, তাই হারমোনিক গিয়ার রিডুসার প্রধানত ছোট রোবটের জন্য ব্যবহৃত হয়, ছোট ভলিউম, হালকা ওজন, উচ্চ লোড বহন ক্ষমতা, {9} উচ্চ লোড বহন ক্ষমতা, {9} অনুপাত বড়। সাধারণত ছোট লোড সহ শিল্প রোবট বা শেষে বেশ কয়েকটি অক্ষ সহ বড় রোবটগুলির জন্য ব্যবহৃত হয়।
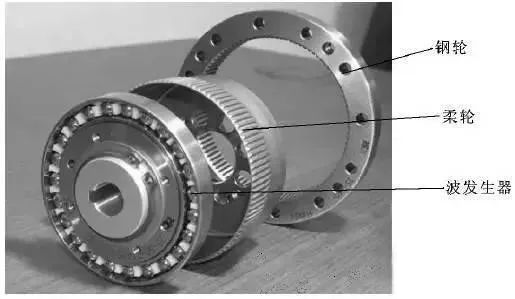 হারমোনিক রিডুসার বিস্ফোরিত দৃশ্য
1980-এর দশকের গোড়ার দিকে জাপানের Nabtesco একটি উল্লেখযোগ্য অগ্রগতি অর্জনের জন্য 1986 RV গিয়ারবক্স গবেষণায় RV-টাইপ ডিজাইনের প্রস্তাব করেছিল, 6-7 বছর ব্যয় করেছিল; এবং ঘরোয়া Nantong Zhenkang এবং Hengfengtai 6-8 বছর সময় অতিবাহিত ফলাফল সঙ্গে আসা প্রথম. তার মানে কি চীনের স্থানীয় উদ্যোগে সুযোগ কম! সুখী চীনা উদ্যোগের লেআউট বছর একটি সংখ্যা, অবশেষে কিছু অগ্রগতি তৈরি. গার্হস্থ্য প্রধানত Nantong Zhenkang, Qinchuan মেশিন টুলস, উহান সারাংশ, Zhejiang Hengfengtai এবং Zhejiang Shuanghuan ড্রাইভ দ্বারা প্রদান. Nantong Zhenkang উত্পাদন 10,000 ইউনিট অতিক্রম করেছে বলা হয়, Qinchuan মেশিন টুল উত্পাদন লাইন খোলা হয়েছে, উত্পাদন ধীরে ধীরে বাড়ছে. Qinchuan মেশিন টুল এর জাতীয় আমদানি প্রতিস্থাপন প্রকল্প, Qinchuan মেশিন টুল 90,000 শিল্প রোবট যুগ্ম রিডুসার প্রযুক্তি রূপান্তর প্রকল্পের সেট, শিল্প রোবট জয়েন্ট রিডুসার উৎপাদন লাইন দুটি 314 মিলিয়ন ইউয়ানের সম্মিলিত বিনিয়োগ। কন্ট্রোল সিস্টেম রোবট কন্ট্রোল সিস্টেম হল রোবটের মস্তিষ্ক, যা রোবটের কাজ এবং কাজ নির্ধারণের প্রধান উপাদান। কন্ট্রোল সিস্টেম ড্রাইভ সিস্টেমের ইনপুট প্রোগ্রাম অনুযায়ী এবং কমান্ড সংকেত পুনরুদ্ধার করার প্রক্রিয়া বাস্তবায়ন, এবং নিয়ন্ত্রণ. নিচের প্রবন্ধে প্রধানত রোবট কন্ট্রোল সিস্টেম চালু করা হয়েছে।

1, রোবটের কন্ট্রোল সিস্টেম "নিয়ন্ত্রণ" উদ্দেশ্য নিয়ন্ত্রিত বস্তুর আচরণ উত্পাদন পছন্দসই উপায় অনুযায়ী হবে. "নিয়ন্ত্রণের" মৌলিক শর্ত হল নিয়ন্ত্রিত বস্তুর বৈশিষ্ট্য বোঝা। "পদার্থ" হল একটি অ্যাকুয়েটরের আউটপুট টর্কের নিয়ন্ত্রণ।
2, রোবটের মৌলিক কাজের নীতি কাজের নীতি হল প্রদর্শন শিক্ষার প্রজনন; প্রদর্শন শিক্ষা, যা নির্দেশিত প্রদর্শন শিক্ষা হিসাবেও পরিচিত, উভয় কৃত্রিম গাইড রোবট, এক বার অ্যাকশন প্রসেস অপারেশনের প্রকৃত চাহিদা অনুযায়ী ধাপে ধাপে, পথনির্দেশক প্রক্রিয়ার রোবট স্বয়ংক্রিয়ভাবে প্রতিটি কর্মের ভঙ্গি, অবস্থান, প্রক্রিয়া পরামিতি, আন্দোলনের পরামিতি ইত্যাদির প্রদর্শন শিক্ষা মুখস্ত করে এবং স্বয়ংক্রিয়ভাবে একটি ক্রমাগত প্রোগ্রাম তৈরি করে। শিক্ষা শেষ করার পর, আপনাকে শুধুমাত্র রোবটকে একটি স্টার্ট কমান্ড দিতে হবে, রোবট স্বয়ংক্রিয়ভাবে সমস্ত প্রক্রিয়া সম্পন্ন করার জন্য শেখানো ক্রিয়াগুলি অনুসরণ করবে;
3, রোবট নিয়ন্ত্রণের শ্রেণীবিভাগ 1) প্রতিক্রিয়ার উপস্থিতি বা অনুপস্থিতি অনুসারে বিভক্ত করা হয়েছে: ওপেন-লুপ কন্ট্রোল, ক্লোজড-লুপ কন্ট্রোল, ওপেন-লুপ সুনির্দিষ্ট নিয়ন্ত্রণ শর্ত: নিয়ন্ত্রিত বস্তুর মডেল সঠিকভাবে জানুন, এবং এই মডেল নিয়ন্ত্রণ প্রক্রিয়ায় অপরিবর্তিত থাকে। (2) নিয়ন্ত্রণের পছন্দসই পরিমাণ অনুযায়ী ভাগ করা হয়: বল নিয়ন্ত্রণ, অবস্থান নিয়ন্ত্রণ, হাইব্রিড নিয়ন্ত্রণ। অবস্থান নিয়ন্ত্রণকে ভাগ করা হয়েছে: একক-যৌথ অবস্থান নিয়ন্ত্রণ (অবস্থান প্রতিক্রিয়া, অবস্থানের বেগ প্রতিক্রিয়া, অবস্থানের বেগ ত্বরণ প্রতিক্রিয়া), বহু-যৌথ অবস্থান নিয়ন্ত্রণ বহু-যৌথ অবস্থান নিয়ন্ত্রণকে ভাগ করা হয়েছে পচন গতি নিয়ন্ত্রণে, কেন্দ্রীভূত নিয়ন্ত্রণ বল নিয়ন্ত্রণকে ভাগ করা হয়েছে: ইমপজিশন নিয়ন্ত্রণ, প্রত্যক্ষ বল নিয়ন্ত্রণ,1 নিয়ন্ত্রণ (3) বুদ্ধিমান নিয়ন্ত্রণ পদ্ধতি অস্পষ্ট নিয়ন্ত্রণ, অভিযোজিত নিয়ন্ত্রণ, সর্বোত্তম নিয়ন্ত্রণ, নিউরাল নেটওয়ার্ক নিয়ন্ত্রণ, অস্পষ্ট নিউরাল নেটওয়ার্ক নিয়ন্ত্রণ, বিশেষজ্ঞ নিয়ন্ত্রণ 4. নিয়ন্ত্রণ সিস্টেম হার্ডওয়্যার কনফিগারেশন এবং কাঠামো। বৈদ্যুতিক হার্ডওয়্যার। সফ্টওয়্যার আর্কিটেকচার যেহেতু রোবট নিয়ন্ত্রণ প্রক্রিয়ায় প্রচুর পরিমাণে স্থানাঙ্ক রূপান্তর এবং ইন্টারপোলেশন অপারেশনের পাশাপাশি নিম্ন-স্তরের বাস্তব-সময় নিয়ন্ত্রণ জড়িত থাকে। অতএব, বর্তমান বাজারের রোবট নিয়ন্ত্রণ সিস্টেম মাইক্রো-কম্পিউটার কন্ট্রোল সিস্টেমের অধিকাংশ শ্রেণীবদ্ধ কাঠামোর কাঠামোতে, সাধারণত একটি দুই-স্তরের কম্পিউটার সার্ভো কন্ট্রোল সিস্টেম ব্যবহার করে।
(1) নির্দিষ্ট প্রক্রিয়া:প্রধান নিয়ন্ত্রণ কম্পিউটার কর্মীদের দ্বারা ইনপুট করা অপারেশন নির্দেশাবলী গ্রহণ করার পরে, এটি প্রথমে হাতের নড়াচড়ার পরামিতিগুলি নির্ধারণ করার জন্য নির্দেশাবলী বিশ্লেষণ করে এবং ব্যাখ্যা করে। তারপরে এটি গতিবিদ্যা, গতিবিদ্যা এবং ইন্টারপোলেশন ক্রিয়াকলাপ পরিচালনা করে এবং অবশেষে রোবটের প্রতিটি জয়েন্টের সমন্বিত গতির পরামিতিগুলি অর্জন করে। এই পরামিতিগুলি প্রতিটি জয়েন্টের সার্ভো নিয়ন্ত্রণ ব্যবস্থার জন্য একটি প্রদত্ত সংকেত হিসাবে একটি যোগাযোগ লাইনের মাধ্যমে সার্ভো নিয়ন্ত্রণ পর্যায়ে আউটপুট হয়। জয়েন্টগুলির ডি/এ সার্ভো অ্যাকচুয়েটরগুলি এই সংকেতকে রূপান্তর করে এবং সমন্বিত গতি তৈরি করতে জয়েন্টগুলিকে চালিত করে। সেন্সরগুলি প্রতিটি জয়েন্ট থেকে গতির আউটপুট সংকেতগুলিকে সার্ভো কন্ট্রোল স্টেজ কম্পিউটারে ফিড করে যাতে মহাকাশে রোবটের গতির সুনির্দিষ্ট নিয়ন্ত্রণ অর্জনের জন্য একটি স্থানীয় বন্ধ-লুপ নিয়ন্ত্রণ তৈরি করে।
(2) PLC-ভিত্তিক গতি নিয়ন্ত্রণ দুই ধরনের নিয়ন্ত্রণ:① মোটর চালানোর জন্য পালস তৈরি করতে পালস কমান্ড ব্যবহার করতে PLC আউটপুট পোর্টের ব্যবহার, এবং একই সাথে সাধারণ-উদ্দেশ্য I/O বা কাউন্টিং পার্টস ব্যবহার করা বন্ধ-সার্ভো মোটরের লুপ পজিশন কন্ট্রোল ② এই অবস্থান নিয়ন্ত্রণের জন্য PLC বাহ্যিক প্রসারণের ব্যবহার{2} এই অবস্থান নিয়ন্ত্রণের জন্য PLC বাহ্যিক সম্প্রসারণ, {2} মোডের নিয়ন্ত্রণ উপায় প্রধানত হয় উচ্চ-স্পীড পালস কন্ট্রোল পাঠান, পজিশন কন্ট্রোল পদ্ধতির অন্তর্গত, পজিশন কন্ট্রোল সাধারণত বেশি পয়েন্ট-থেকে{{5}পয়েন্ট পজিশন কন্ট্রোল হয়। এটি একটি অবস্থান নিয়ন্ত্রণ পদ্ধতি, যা মূলত উচ্চ-গতির পালস নিয়ন্ত্রণ পাঠাতে হয়, এবং অবস্থান নিয়ন্ত্রণের পদ্ধতি হল পয়েন্ট-থেকে-পয়েন্ট অবস্থান নিয়ন্ত্রণ।
গুরুত্বপূর্ণ রোবট পরামিতি
রোবটের প্রযুক্তিগত পরামিতিগুলি রোবট যে কাজটি করতে পারে তা প্রতিফলিত করে, সর্বোচ্চ অপারেশনাল পারফরম্যান্স এবং তাই রোবটের নকশা এবং প্রয়োগ বিবেচনা করা উচিত। রোবটের প্রধান প্রযুক্তিগত পরামিতিগুলি হল স্বাধীনতার ডিগ্রি, রেজোলিউশন, কর্মক্ষেত্র, কাজের গতি, কাজের চাপ ইত্যাদি।

1. ডিগ্রী অফ ফ্রিডম হল রোবটের স্বাধীন গতির জন্য স্থানাঙ্কের অক্ষের সংখ্যা। একটি রোবটের স্বাধীনতার ডিগ্রি হল মহাকাশে রোবটের হাতের অবস্থান এবং মনোভাব নির্ধারণের জন্য প্রয়োজনীয় স্বাধীন গতির প্যারামিটারের সংখ্যা। একটি রোবটের স্বাধীনতার ডিগ্রী সংখ্যা সাধারণত জয়েন্টের সংখ্যার সমান। সাধারণ রোবটগুলিতে সাধারণত 5 থেকে 6 ডিগ্রি স্বাধীনতা থাকে। কিছু রোবট বাহ্যিক অক্ষের সাথেও আসে।
2. জয়েন্টস (জয়েন্ট) যে, ভাইস আন্দোলন, প্রতিষ্ঠানের মধ্যে আপেক্ষিক আন্দোলনের রোবট আর্ম অংশ অনুমতি দেয়.
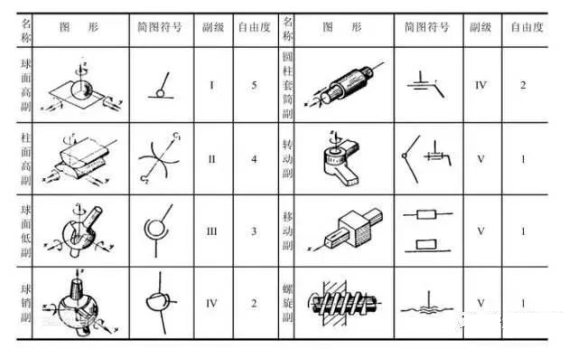
3. কাজের পরিসর সমস্ত স্থানিক পরিসর যা একটি শিল্প রোবটের বাহু বা হাতের মাউন্টিং পয়েন্ট দ্বারা পৌঁছানো যায়। এর আকৃতি নির্ভর করে রোবটের স্বাধীনতার ডিগ্রির সংখ্যা এবং গতি জয়েন্টগুলির ধরন এবং কনফিগারেশনের উপর। রোবটের কাজের পরিসীমা সাধারণত: উপস্থাপনের দুটি পদ্ধতির গ্রাফিক্যাল এবং বিশ্লেষণাত্মক পদ্ধতি।
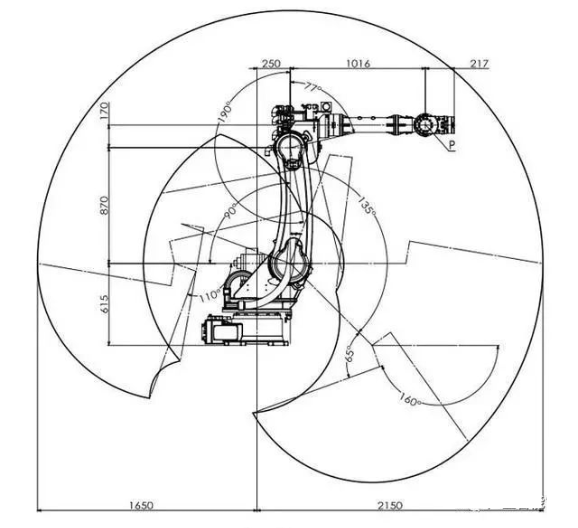
4. লোড অবস্থার সাথে কাজের প্রক্রিয়ায় রোবটের গতি, অভিন্ন গতির গতিবিধি, যান্ত্রিক ইন্টারফেসের কেন্দ্র বা টুলের কেন্দ্র একক সময় সরানো দূরত্ব বা ঘূর্ণনের কোণ।
5. কাজের লোড হল রোবটের কব্জির সামনের অংশে মাউন্ট করা লোড সর্বাধিক ওজনের পরিসরে যা যেকোনো অবস্থানে সহ্য করা যায়, সাধারণত ভর, মুহূর্ত, জড়তার মুহূর্ত দ্বারা প্রকাশ করা হয়। এছাড়াও এবং চলমান গতি এবং ত্বরণের আকার এবং অন্যান্য পরামিতিগুলির জন্য, কাজের লোডটি সাধারণত রোবটের উচ্চ গতির অপারেশনে ব্যবহৃত হয়- একটি সূচক হিসাবে লোড বহন ক্ষমতা হিসাবে ওয়ার্কপিসের ওজন উপলব্ধি করতে পারে। হ্যান্ডলিং রোবটের লোড ওজন অবশ্যই গ্রিপার এবং ওয়ার্কপিসের মোট হিসাবে বিবেচনা করা উচিত।
6. রেজোলিউশন
এটি সর্বনিম্ন চলমান দূরত্ব বা ন্যূনতম ঘূর্ণন কোণকে বোঝায় যা রোবট উপলব্ধি করতে পারে . 7, নির্ভুলতা পুনরাবৃত্তিযোগ্যতা বা পুনরাবৃত্তি অবস্থান নির্ভুলতা: রোবট বারবার একটি নির্দিষ্ট লক্ষ্য অবস্থানে পৌঁছানোর মধ্যে পার্থক্য বোঝায়। উদাহরণস্বরূপ, যদি আপনি একটি অক্ষকে 100 মিমি হাঁটতে বলেন, প্রথমবার তিনি আসলে 100.01 হাঁটলেন একই ক্রিয়াটি পুনরাবৃত্তি করুন তিনি 99.99 হেঁটেছেন 0.02 এর ত্রুটিটি পুনরাবৃত্তি অবস্থান নির্ভুলতা। এটি ত্রুটির মানের একটি সিরিজের ঘনত্বের একটি পরিমাপ, অর্থাৎ পুনরাবৃত্তিযোগ্যতা। রোবটের নির্ভুলতা শুধুমাত্র জয়েন্ট রিডুসার এবং ট্রান্সমিশনের উপর নির্ভর করে না, বরং যান্ত্রিক সমাবেশ প্রক্রিয়ার উপরও নির্ভর করে, যা অনেক ক্ষেত্রেই ঠিক থাকে না, যার ফলে রোবটের পুনরাবৃত্তিমূলক অবস্থান নির্ভুলতা হ্রাস পায়।